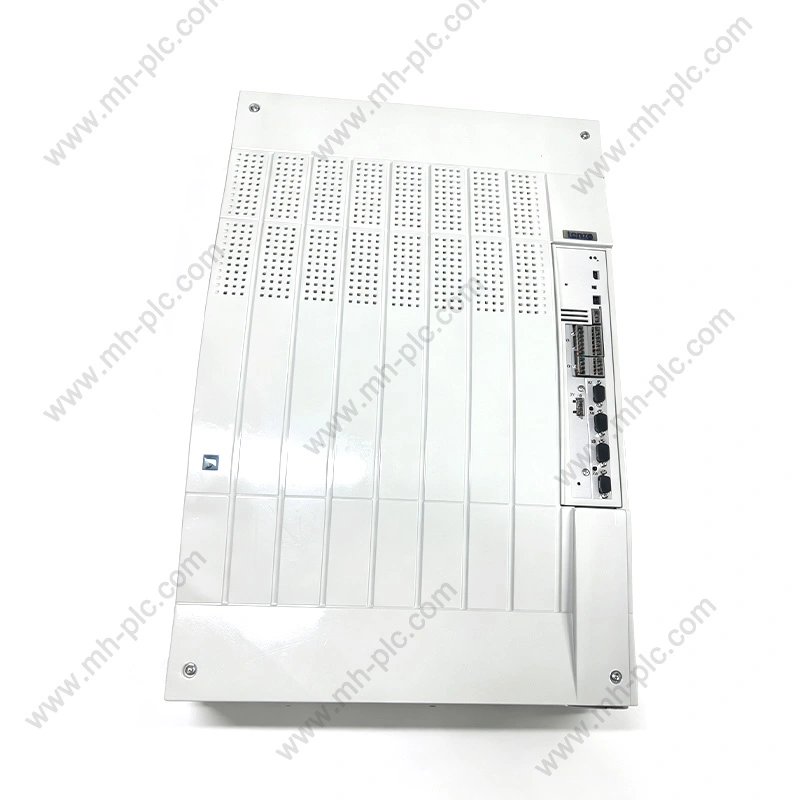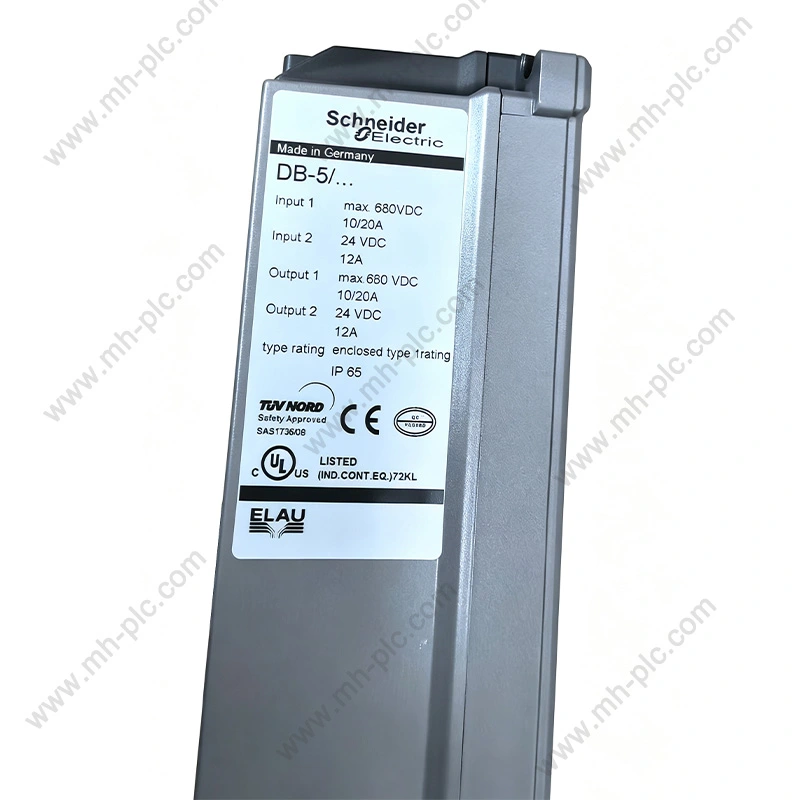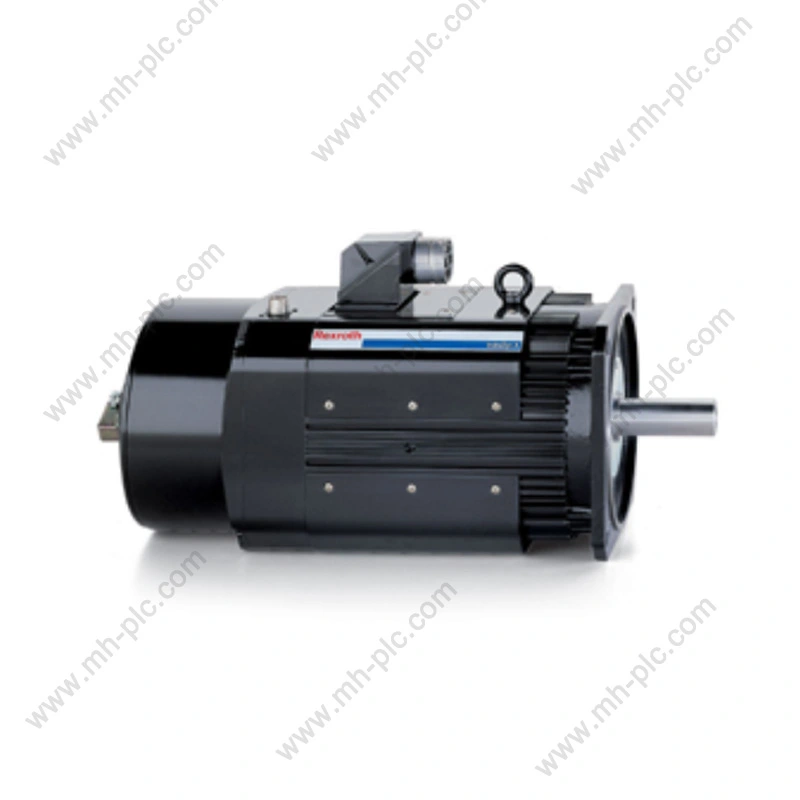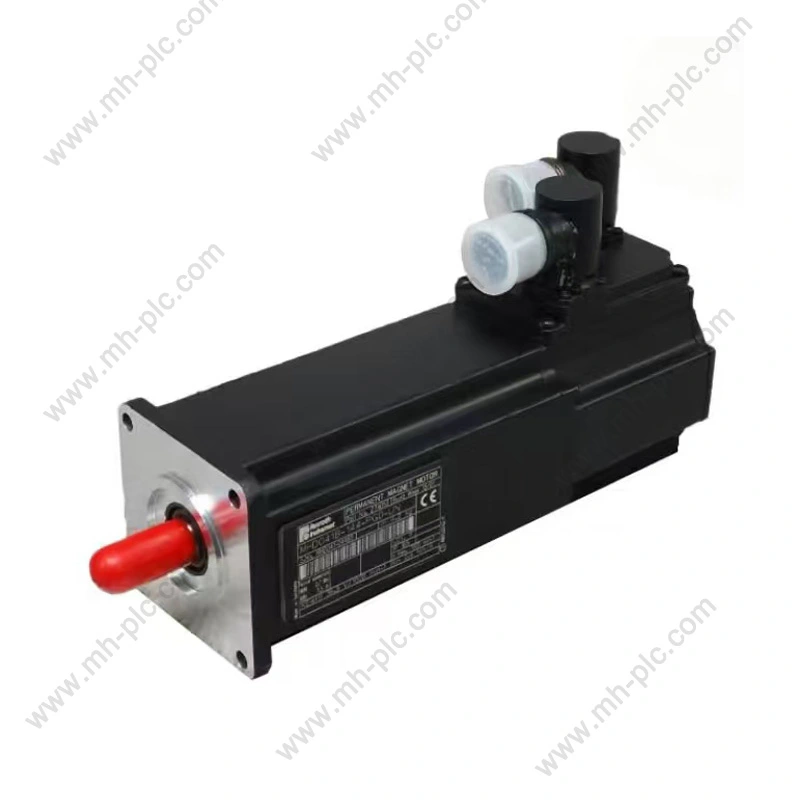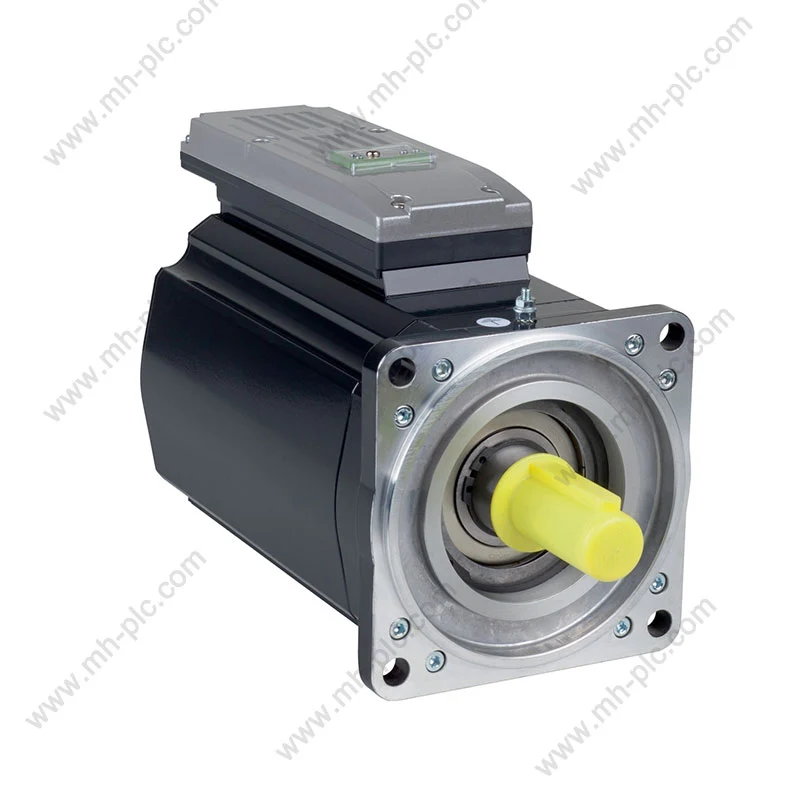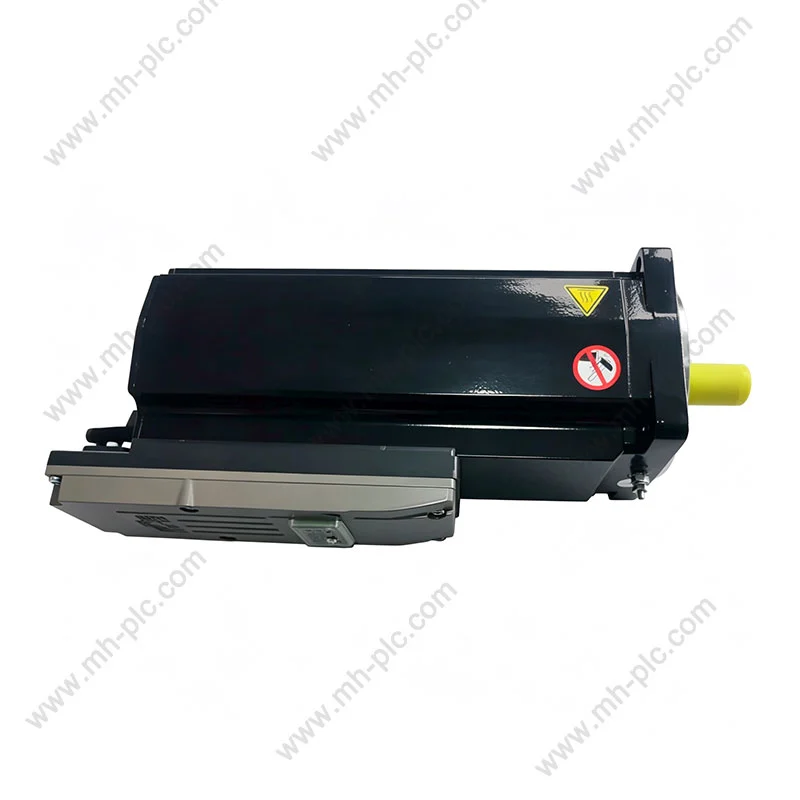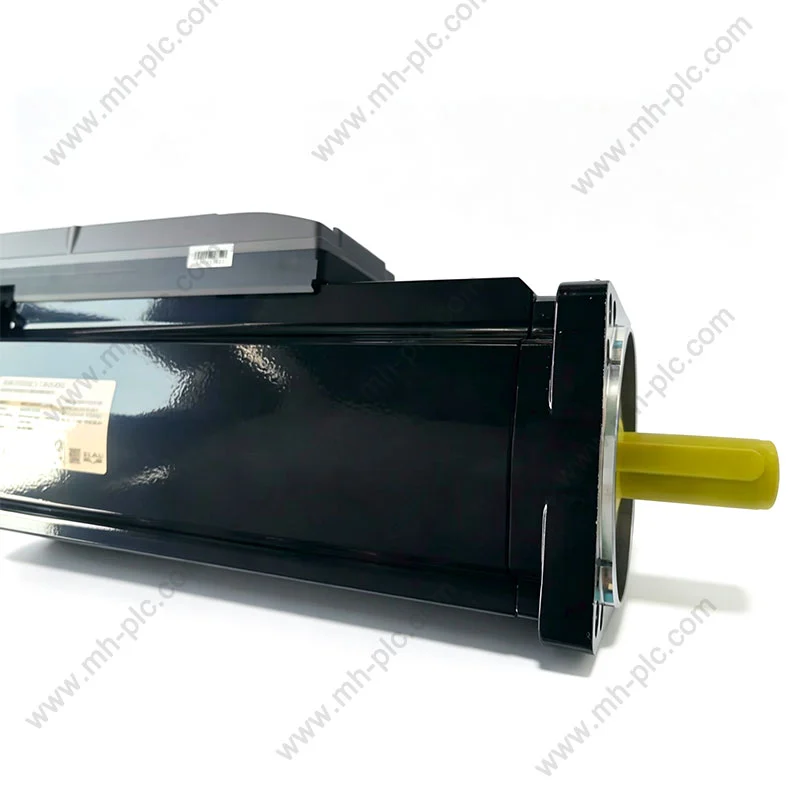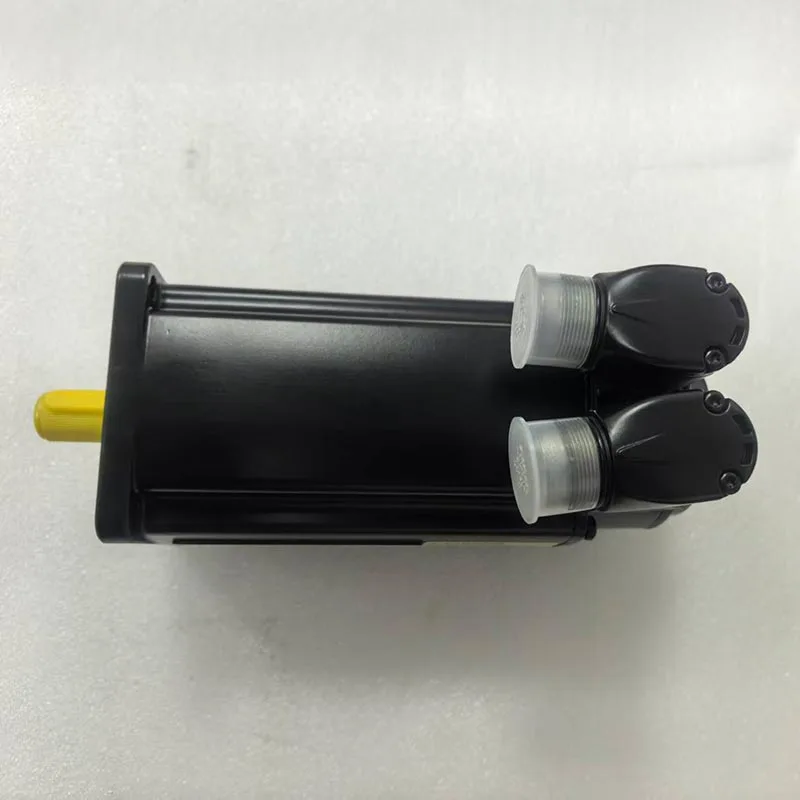
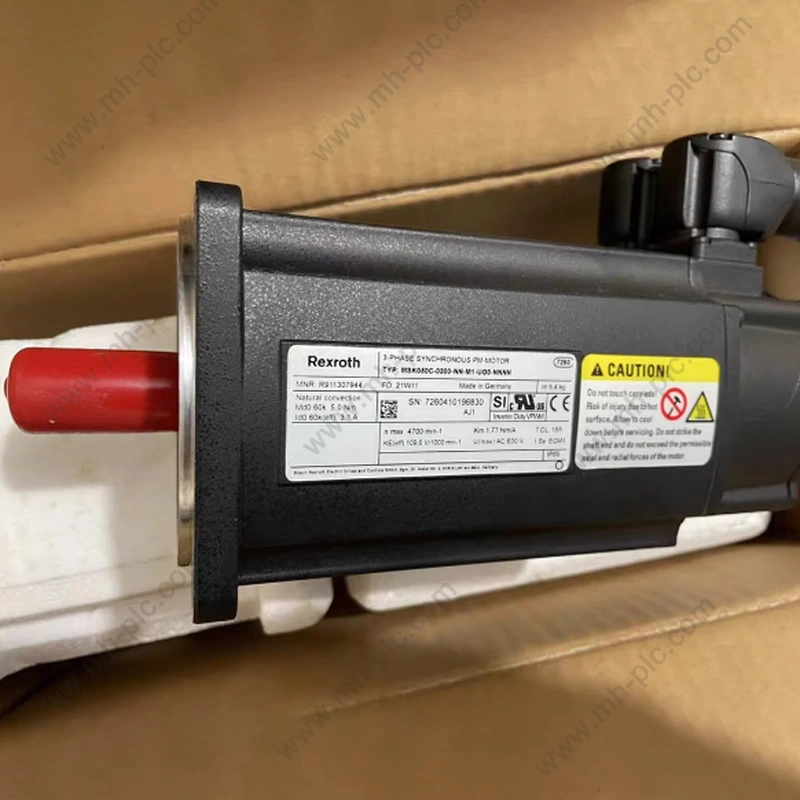
রেক্সরথ সার্ভোপণ্যগুলি সাধারণত শিল্প মেশিনগুলির জন্য বিবেচনা করা হয় যেগুলির জন্য নিয়ন্ত্রিত গতি, পুনরাবৃত্তিযোগ্য অবস্থান, প্রতিক্রিয়াশীল টর্ক কর্মক্ষমতা এবং সমন্বিত গতি প্রয়োজন। আন্তর্জাতিক ক্রেতাদের জন্য, তবে, সঠিক পণ্য নির্বাচন করা শুধুমাত্র একটি উপযুক্ত পাওয়ার রেটিং সহ একটি সার্ভো মোটর বেছে নেওয়ার বিষয় নয়। সম্পূর্ণ প্রয়োগটি ক্রমাগত এবং সর্বোচ্চ টর্ক, অপারেটিং গতি, প্রতিক্রিয়ার ধরন, হোল্ডিং ব্রেক, যান্ত্রিক মাত্রা, কন্ট্রোলার সামঞ্জস্য, যোগাযোগ ইন্টারফেস এবং মোটর এবং এর সংশ্লিষ্ট ড্রাইভ সিস্টেমের মধ্যে সম্পর্কের উপরও নির্ভর করতে পারে। পণ্যের প্রজন্ম যান্ত্রিক এবং বৈদ্যুতিক বিবরণেও ভিন্ন হতে পারে, সঠিক মডেল নম্বরটিকে প্রতিস্থাপন এবং রক্ষণাবেক্ষণ প্রকল্পের জন্য বিশেষভাবে গুরুত্বপূর্ণ করে তোলে।
সূচিপত্র
সরাসরি বিভাগে যেতে যেকোনো বিষয়ে ক্লিক করুন।
- 1. সার্ভো নির্বাচন কেন মেশিনের সাথে ঘনিষ্ঠভাবে আবদ্ধ?
- 2. কিভাবে একটি সার্ভো অক্ষ নিয়ন্ত্রিত গতি তৈরি করে?
- 3. কোন উপাদান একসাথে মিলিত করা প্রয়োজন?
- 4. কিভাবে টর্ক, গতি, এবং জড়তা আকৃতি পণ্য নির্বাচন করবেন?
- 5. সার্ভো অ্যাপ্লিকেশনে প্রতিক্রিয়া টাইপ কেন গুরুত্বপূর্ণ?
- 6. সার্ভো ড্রাইভ মোশন পারফরম্যান্সে কী ভূমিকা পালন করে?
- 7. কীভাবে ব্রেক, সংযোগকারী এবং যান্ত্রিক ইন্টারফেস নির্বাচনকে প্রভাবিত করে?
- 8. কিভাবে বিভিন্ন সার্ভো পণ্য প্রজন্মের মূল্যায়ন করা উচিত?
- 9. কোন শিল্প অ্যাপ্লিকেশন উচ্চ-প্রতিক্রিয়া গতি প্রয়োজন?
- 10. প্রতিস্থাপনের অর্ডার দেওয়ার আগে ক্রেতাদের কী পরীক্ষা করা উচিত?
- 11. কিভাবে একজন সরবরাহকারী মডেল-ভিত্তিক সোর্সিংয়ের সাথে সাহায্য করতে পারে?
- 12. কোন সাধারণ সংগ্রহের ভুলগুলি এড়ানো উচিত?
- 13. একটি পেশাদার স্পেসিফিকেশন কি তথ্য অন্তর্ভুক্ত করা উচিত?
- 14. প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
সার্ভো নির্বাচন কেন মেশিনের সাথে ঘনিষ্ঠভাবে আবদ্ধ?
একটি সার্ভো মোটর বিচ্ছিন্নভাবে কাজ করে না। এটির উপযুক্ততা নির্ধারণ করা হয় যন্ত্রটি এটিকে কী করতে বলে, কত দ্রুত এটিকে প্রতিক্রিয়া জানাতে হবে, কত ঘন ঘন এটি ত্বরান্বিত এবং হ্রাস পায় এবং কতটা সঠিকভাবে এটি একটি নির্দেশিত ট্র্যাজেক্টোরি অনুসরণ করবে।
একটি প্যাকেজিং মেশিন বিবেচনা করুন। একটি অক্ষ একটি পণ্যকে অবস্থানে স্থানান্তর করতে পারে, অন্যটি একটি সিলিং প্রক্রিয়া নিয়ন্ত্রণ করতে পারে এবং তৃতীয়টি কাটিয়া প্রক্রিয়ার সাথে উপাদানের গতিবিধি সিঙ্ক্রোনাইজ করতে পারে। প্রতিটি অক্ষের একটি আলাদা লোড, গতি পরিসীমা, জড়তা এবং ত্বরণ প্রোফাইল থাকতে পারে।
একটি মেশিন টুল প্রয়োজনীয়তার একটি ভিন্ন সেট তৈরি করে। এর ফিড অক্ষের একটি দীর্ঘ অপারেটিং সময়ের জন্য অত্যন্ত পুনরাবৃত্তিযোগ্য অবস্থান এবং নিয়ন্ত্রিত আন্দোলনের প্রয়োজন হতে পারে। একটি রোবট দিক এবং সমন্বিত বহু-অক্ষ গতির দ্রুত পরিবর্তনকে অগ্রাধিকার দিতে পারে। একটি উপাদান-হ্যান্ডলিং সিস্টেমের জন্য দ্রুত ত্বরণ, নিয়ন্ত্রিত থামানো এবং পরিবর্তনশীল পেলোডের অধীনে নির্ভরযোগ্য অপারেশন প্রয়োজন হতে পারে।
এই উদাহরণগুলি দেখায় কেন একটি সার্ভো পণ্য শুধুমাত্র একটি ক্যাটালগ পাওয়ার পরিসীমা থেকে না হয়ে মেশিনের গতির প্রয়োজনীয়তা থেকে নির্বাচন করা উচিত।
গতি, ত্বরণ, হ্রাস, ভ্রমণের দূরত্ব, চক্রের সময় এবং বারবার চলাচলের ফ্রিকোয়েন্সি সংজ্ঞায়িত করে।
ক্রমাগত ঘূর্ণন সঁচারক বল, সর্বোচ্চ ঘূর্ণন সঁচারক বল, জড়তা, ঘর্ষণ, মাধ্যাকর্ষণ লোড এবং বাহ্যিক প্রক্রিয়া বল নির্ধারণ করে।
প্রয়োজনীয় অবস্থান, গতি, ঘূর্ণন সঁচারক বল, পুনরাবৃত্তিযোগ্যতা, এবং নিষ্পত্তি কর্মক্ষমতা সংজ্ঞায়িত করে।
মোটর, ড্রাইভ, প্রতিক্রিয়া, নিয়ামক, যোগাযোগ, সংযোগকারী এবং যান্ত্রিক ইন্টারফেসের সাথে মিল থাকা প্রয়োজন।
কেন গড় লোড যথেষ্ট নয়
অনেক মেশিনের গড় এবং সর্বোচ্চ অপারেটিং অবস্থার মধ্যে বড় পার্থক্য রয়েছে। একটি পজিশনিং অক্ষ তার বেশিরভাগ সময় ধরে থাকতে পারে বা ধীরে ধীরে চলতে পারে তবে দ্রুত ত্বরণের জন্য যথেষ্ট টর্কের প্রয়োজন হয়।
একইভাবে, একটি উল্লম্ব অক্ষের একটি অবিচ্ছিন্ন মাধ্যাকর্ষণ লোড থাকতে পারে এমনকি যখন এর গড় ভ্রমণ গতি কম হয়।
কেন চক্র সময় নির্বাচন পরিবর্তন
ঘন ঘন ত্বরণ এবং মন্থন একটি স্থিতিশীল গতিতে ক্রমাগত কাজ করে এমন একটি মেশিনের চেয়ে মোটর এবং ড্রাইভে বেশি চাহিদা রাখে।
মোটরের তাপীয় আচরণও সম্পূর্ণ চক্রের উপর নির্ভর করে। বারবার পিক টর্ক একটি ছোট ত্বরণ ইভেন্ট থেকে একটি ভিন্ন তাপীয় অবস্থা তৈরি করতে পারে যার পরে দীর্ঘ নিষ্ক্রিয় সময়কাল।
কেন মেকানিক্স ইলেকট্রনিক কর্মক্ষমতা প্রভাবিত করে
একটি সার্ভো কন্ট্রোলার অত্যন্ত প্রতিক্রিয়াশীল হতে পারে, তবে মেশিনের নির্ভুলতা ব্যাকল্যাশ, কাপলিং নমনীয়তা, বেল্ট স্ট্রেচ, স্ক্রু নির্ভুলতা, কাঠামোগত দৃঢ়তা, ভারবহন অবস্থা এবং প্রান্তিককরণ দ্বারা প্রভাবিত হয়।
এই কারণে, ভাল সার্ভো নির্বাচন যান্ত্রিক মূল্যায়ন দ্বারা অনুষঙ্গী করা উচিত।
কিভাবে একটি সার্ভো অক্ষ নিয়ন্ত্রিত গতি তৈরি করে?
একটি সাধারণ সার্ভো অক্ষ শক্তি রূপান্তর, রিয়েল-টাইম নিয়ন্ত্রণ, মোটর প্রতিক্রিয়া এবং মেশিন-স্তরের কমান্ডগুলিকে একত্রিত করে।
মোশন কন্ট্রোলার লক্ষ্য আন্দোলন সংজ্ঞায়িত করে। ড্রাইভ কমান্ডটিকে মোটর কারেন্ট এবং ভোল্টেজে রূপান্তর করে। মোটর টর্ক তৈরি করে। ফিডব্যাক ডিভাইস প্রকৃত গতির রিপোর্ট করে। নিয়ন্ত্রণ লুপ তারপর কমান্ডের সাথে প্রকৃত কর্মক্ষমতা তুলনা করে এবং সংশোধন করে।
অবস্থান আদেশ
মেশিন কন্ট্রোলার একটি লক্ষ্য অবস্থান বা গতিপথ নির্দিষ্ট করতে পারে। একটি সাধারণ ইনডেক্সিং অ্যাপ্লিকেশনে, লক্ষ্য একটি নির্দিষ্ট অবস্থান হতে পারে। একটি সমন্বিত সিস্টেমে, একটি গতি প্রোফাইল অনুযায়ী কমান্ড ক্রমাগত পরিবর্তিত হতে পারে।
গতি নিয়ন্ত্রণ
সিস্টেমটি প্রকৃত গতি নির্ধারণ করতে প্রতিক্রিয়া সংকেত ব্যবহার করতে পারে। যদি মোটর একটি অপ্রত্যাশিত লোডের অধীনে ধীর হয়ে যায়, তাহলে ড্রাইভ ক্ষতিপূরণের জন্য প্রয়োজনীয় টর্ক-উৎপাদনকারী কারেন্ট বাড়াতে পারে।
বর্তমান নিয়ন্ত্রণ
বর্তমান লুপটি বাইরের অবস্থানের লুপের চেয়ে অনেক বেশি গতিতে কাজ করে। এর উদ্দেশ্য হল মোটর কারেন্ট নিয়ন্ত্রণ করা যাতে টর্ক দ্রুত নিয়ন্ত্রণ করা যায়।
অবস্থান সংশোধন
যখন প্রকৃত অবস্থান নির্দেশিত অবস্থান থেকে পৃথক হয়, তখন নিয়ন্ত্রণ ব্যবস্থা প্রয়োজনীয় সংশোধন নির্ধারণ করে। সঠিক টিউনিং প্রয়োজন কারণ একটি অত্যধিক আক্রমণাত্মক সিস্টেম দোলন তৈরি করতে পারে, যখন একটি আন্ডার-প্রতিক্রিয়াশীল সিস্টেম নিম্নলিখিত ত্রুটি বৃদ্ধি করতে পারে।
| কন্ট্রোল লেয়ার | প্রাথমিক উদ্দেশ্য | সাধারণ উদ্বেগ |
|---|---|---|
| অবস্থান লুপ | নির্দেশিত অবস্থান ট্র্যাক করে | সঠিকতা, নিম্নলিখিত ত্রুটি, নিষ্পত্তি |
| গতি লুপ | মোটর গতি নিয়ন্ত্রণ করে | গতি স্থিতিশীলতা এবং ব্যাঘাত প্রতিক্রিয়া |
| বর্তমান লুপ | মোটর কারেন্ট এবং টর্ক নিয়ন্ত্রণ করে | গতিশীল প্রতিক্রিয়া এবং বর্তমান সীমা |
| পাওয়ার পর্যায় | মোটরকে বৈদ্যুতিক শক্তি সরবরাহ করে | ভোল্টেজ, বর্তমান, স্যুইচিং, তাপ আচরণ |
ক্লোজড-লুপ কন্ট্রোল কেন গুরুত্বপূর্ণ
প্রতিক্রিয়া ব্যতীত, নিয়ামক সরাসরি নির্ধারণ করতে পারে না যে মোটরটি আসলে নির্দেশিত অবস্থান বা গতিতে পৌঁছেছে কিনা। ক্লোজড-লুপ কন্ট্রোল সিস্টেমকে বিচ্যুতি সনাক্ত করতে এবং প্রতিক্রিয়া জানাতে দেয়।
অপারেশন চলাকালীন মেশিনের লোড পরিবর্তন হলে এটি বিশেষভাবে কার্যকর।
কেন টিউনিং মেশিন প্রতিফলিত করা আবশ্যক
একটি অনমনীয় সরাসরি-সংযোজিত প্রক্রিয়া একটি নমনীয় বেল্ট-চালিত অক্ষ থেকে বিভিন্ন নিয়ন্ত্রণ সেটিংস সহ্য করতে পারে। একটি বৃহৎ জড়তা লোড একটি হালকা চলন্ত গাড়ির থেকে ভিন্নভাবে আচরণ করে।
তাই যান্ত্রিক কনফিগারেশন প্রতিষ্ঠিত হওয়ার পরে সার্ভো টিউনিং করা উচিত।
গতি সমন্বয়
একটি মাল্টি-অক্ষ মেশিনে, প্রতিটি স্থানীয় সার্ভো লুপ তার নিজস্ব মোটর পরিচালনা করে যখন মোশন কন্ট্রোলার সামগ্রিক ট্র্যাজেক্টোরিকে সমন্বয় করে।
সিঙ্ক্রোনাইজেশনের গুণমান নিয়ন্ত্রণকারীর কর্মক্ষমতা, যোগাযোগের সময়, ড্রাইভের প্রতিক্রিয়া এবং অক্ষগুলির মধ্যে যান্ত্রিক সামঞ্জস্যের উপর নির্ভর করে।
কোন উপাদান একসাথে মিলিত করা প্রয়োজন?
একটি সম্পূর্ণ সার্ভো অক্ষে সাধারণত একাধিক উপাদান থাকে যা একটি সমন্বিত সেট হিসাবে কাজ করতে হবে।
মোটর
মোটর যান্ত্রিক টর্ক প্রদান করে। গুরুত্বপূর্ণ পরামিতিগুলির মধ্যে রয়েছে রেট করা টর্ক, পিক টর্ক, রেট করা গতি, সর্বোচ্চ গতি, প্রতিক্রিয়ার ধরন, মাউন্টিং মাত্রা, শ্যাফ্টের মাত্রা এবং ঐচ্ছিক হোল্ডিং ব্রেক।
ড্রাইভ
ড্রাইভ মোটর বর্তমান নিয়ন্ত্রণ করে এবং প্রতিক্রিয়া তথ্য গ্রহণ করে। এর বর্তমান পরিসীমা, ভোল্টেজ শ্রেণী, নিয়ন্ত্রণ ফাংশন, এনকোডার ইন্টারফেস, যোগাযোগের বিকল্প এবং যান্ত্রিক ইনস্টলেশন মাত্রা মোটর এবং কন্ট্রোলারের সাথে সঙ্গতিপূর্ণ হওয়া প্রয়োজন।
প্রতিক্রিয়া ডিভাইস
এনকোডার বা সমাধানকারী ড্রাইভকে বলে যে মোটর আসলে কী করছে। ড্রাইভকে অবশ্যই ফিডব্যাক প্রযুক্তি এবং বৈদ্যুতিক ইন্টারফেস বুঝতে হবে।
মোশন কন্ট্রোলার
গতি নিয়ন্ত্রক ট্রাজেক্টোরি তৈরি করে এবং অক্ষগুলিকে সমন্বয় করে। মেশিনের উপর নির্ভর করে, এটি মোশন ফাংশন, সিএনসি কন্ট্রোল, রোবট কন্ট্রোলার বা অন্য অটোমেশন প্ল্যাটফর্ম সহ একটি পিএলসি হতে পারে।
যান্ত্রিক সংক্রমণ
গিয়ারবক্স, কাপলিং, বল স্ক্রু, বেল্ট, র্যাক, পুলি এবং অন্যান্য মেকানিজমগুলি নির্ধারণ করে যে কীভাবে মোটর গতিকে মেশিনের চলাচলে অনুবাদ করা হয়।
| সিস্টেম অংশ | প্রধান ফাংশন | গুরুত্বপূর্ণ সামঞ্জস্যতা পয়েন্ট |
|---|---|---|
| সার্ভো মোটর | যান্ত্রিক টর্ক তৈরি করে | টর্ক, গতি, প্রতিক্রিয়া, মাউন্টিং |
| সার্ভো ড্রাইভ | বৈদ্যুতিক আউটপুট নিয়ন্ত্রণ করে | মোটর রেটিং, প্রতিক্রিয়া, ভোল্টেজ, বর্তমান |
| এনকোডার বা সমাধানকারী | গতি প্রতিক্রিয়া প্রদান করে | ইন্টারফেস, রেজোলিউশন, যোগাযোগ |
| মোশন কন্ট্রোলার | মোশন কমান্ড তৈরি করে | নেটওয়ার্ক এবং নিয়ন্ত্রণ সামঞ্জস্য |
| যান্ত্রিক সংক্রমণ | মেশিনে আন্দোলন স্থানান্তর করে | অনুপাত, প্রতিক্রিয়া, কঠোরতা, মাত্রা |
মোটর-ড্রাইভ জোড়া
সার্ভো মোটর এবং ড্রাইভগুলি প্রায়শই সামঞ্জস্যপূর্ণ সংমিশ্রণ হিসাবে ইঞ্জিনিয়ার করা হয়। এটি কমিশনিংকে সহজ করতে পারে কারণ ড্রাইভে প্রতিষ্ঠিত মোটর ডেটা এবং সামঞ্জস্যপূর্ণ প্রতিক্রিয়া সেটিংস থাকতে পারে।
প্রতিস্থাপন প্রকল্পের জন্য, মূল মোটর-ড্রাইভ সম্পর্ক বজায় রাখা বিশেষত কার্যকর হতে পারে যখন মেশিন কন্ট্রোলার এবং যান্ত্রিক সিস্টেম অপরিবর্তিত থাকে।
কন্ট্রোলার-ড্রাইভ যোগাযোগ
নিয়ামক এবং ড্রাইভকে গতি কমান্ড এবং স্থিতির তথ্য বিনিময় করতে হবে। সরঞ্জাম নির্বাচন করার আগে প্রয়োজনীয় যোগাযোগ স্থাপত্য সনাক্ত করা উচিত।
কেন জিনিসপত্র গুরুত্বপূর্ণ
পাওয়ার ক্যাবল, ফিডব্যাক ক্যাবল, কানেক্টর, ব্রেকিং কম্পোনেন্ট এবং মাউন্ট করা আনুষাঙ্গিক সবই সফল ইনস্টলেশনকে প্রভাবিত করতে পারে।
এই অংশগুলিকে সম্পর্কহীন অতিরিক্ত হিসাবে বিবেচনা না করে সম্পূর্ণ কনফিগারেশনের অংশ হিসাবে পরীক্ষা করা উচিত।
কিভাবে টর্ক, গতি, এবং জড়তা আকৃতি পণ্য নির্বাচন করবেন?
টর্ক এবং গতি মোটর নির্বাচনের ভিত্তি তৈরি করে। জড়তা, ত্বরণ সময়, এবং দায়িত্ব চক্র তারপর নির্বাচিত মোটর প্রয়োজনীয় গতি সঞ্চালন করতে পারে কিনা তা নির্ধারণ করে।
একটানা টর্ক
অবিচ্ছিন্ন ঘূর্ণন সঁচারক বল এমন টর্ককে প্রতিনিধিত্ব করে যা সংজ্ঞায়িত তাপীয় অবস্থার অধীনে টেকসই অপারেশনে সরবরাহ করা যেতে পারে।
এটি মেশিন ডিউটি চক্রের প্রকৃত অবিচ্ছিন্ন অংশের সাথে তুলনা করা উচিত।
পিক টর্ক
পিক টর্ক স্বল্প-মেয়াদী ইভেন্টগুলিকে সমর্থন করে যেমন ত্বরণ, দ্রুত বিপরীত, বা প্রক্রিয়ার ব্যাঘাত।
শিখরের সময়কাল এবং এটি কত ঘন ঘন ঘটে উভয়ই বিষয়।
গতি পরিসীমা
মোটরটিকে মেশিনের প্রয়োজনীয় গতি সীমার মধ্যে কাজ করতে হবে। একটি উচ্চ সর্বোচ্চ গতি তখনই কার্যকর যখন মেশিন মেকানিক্স এবং নিয়ন্ত্রণ ব্যবস্থা নিরাপদে এটি ব্যবহার করতে পারে।
লোড জড়তা
জড়তা ঘূর্ণন গতির পরিবর্তনের প্রতিরোধের পরিমাপ করে। ত্বরণ বা হ্রাস করার সময় আরও জড়তার জন্য আরও টর্কের প্রয়োজন হয়।
একটি গিয়ারবক্স ব্যবহার করা হলে, লোড জড়তা মোটর প্রতিফলিত ট্রান্সমিশন অনুপাতের সাথে পরিবর্তিত হয়।
মাধ্যাকর্ষণ লোড
উল্লম্ব অক্ষ একটি বিশেষ ক্ষেত্রে। মাধ্যাকর্ষণ একটি ক্রমাগত টর্কের চাহিদা তৈরি করে এবং একটি হোল্ডিং ব্রেকও প্রয়োজন হতে পারে।
| প্যারামিটার | প্রশ্ন জিজ্ঞাসা | কেন এটা ব্যাপার |
|---|---|---|
| একটানা টর্ক | টেকসই গতির সময় কি টর্ক প্রয়োজন? | তাপ উপযোগীতা নির্ধারণ করে |
| পিক টর্ক | সর্বোচ্চ স্বল্প-সময়ের টর্ক কি? | ত্বরণ এবং ব্যাঘাত ক্ষমতা নির্ধারণ করে |
| গতি | সর্বনিম্ন এবং সর্বোচ্চ অপারেটিং গতি কি? | মোটর অপারেটিং পরিসীমা সংজ্ঞায়িত করে |
| জড়তা | কতটা ঘূর্ণায়মান ভরকে ত্বরান্বিত করতে হবে? | টর্ক এবং টিউনিংকে প্রভাবিত করে |
| সাইকেল সময় | কত ঘন ঘন অক্ষ তার গতি পুনরাবৃত্তি করে? | তাপীয় এবং গতিশীল প্রয়োজনীয়তাকে প্রভাবিত করে |
কেন আরএমএস টর্ক গুরুত্বপূর্ণ হতে পারে
সাইক্লিক মেশিনের জন্য, মোটর ক্রমাগত একই টর্ক অনুভব করে না। এটি উচ্চ ঘূর্ণন সঁচারক বল সঙ্গে ত্বরান্বিত হতে পারে, মাঝারি ঘূর্ণন সঁচারক বল সঙ্গে ভ্রমণ, হ্রাস, এবং তারপর নিষ্ক্রিয় থাকতে পারে.
আরএমএস টর্ক চক্রের তাপীয় চাহিদার একটি দরকারী উপস্থাপনা প্রদান করে।
ত্বরণ টর্ক
একটি সরলীকৃত যান্ত্রিক সম্পর্ক হল:
ত্বরণ টর্ক = জড়তা × কৌণিক ত্বরণ
এই সম্পর্কটি ব্যাখ্যা করে যে কেন উচ্চ জড়তা এবং আক্রমনাত্মক ত্বরণ সহ একটি মেশিনের জন্য যথেষ্ট পিক মোটর টর্কের প্রয়োজন হতে পারে যদিও এর স্থির-স্থিতি লোড তুলনামূলকভাবে পরিমিত হয়।
ট্রান্সমিশন অনুপাত
গিয়ারবক্সগুলি মোটর-সাইড প্রতিফলিত জড়তা হ্রাস করার সময় আউটপুট টর্ক বাড়াতে পারে। প্রকৃত নির্বাচন তাই মোটর এবং যান্ত্রিক সংক্রমণ উভয় বিবেচনা করা উচিত.
বাহ্যিক প্রক্রিয়া বল
কাটিং, টিপে, টেনশন, ক্ল্যাম্পিং, উইন্ডিং এবং অন্যান্য ক্রিয়াকলাপগুলি বাহ্যিক শক্তি তৈরি করতে পারে যা মোটর টর্কের প্রয়োজনীয়তাকে যুক্ত করে।
- আন্দোলন সংজ্ঞায়িত করুন:ভ্রমণ, গতি, ত্বরণ, হ্রাস, এবং চক্র সময় স্থাপন করুন।
- লোড নির্ধারণ করুন:ভর, জড়তা, ঘর্ষণ, মাধ্যাকর্ষণ, এবং বাহ্যিক প্রক্রিয়া বল সনাক্ত করুন।
- রিভিউ ট্রান্সমিশন:গিয়ারবক্স অনুপাত, স্ক্রু পিচ, বেল্ট অনুপাত, বা অন্যান্য যান্ত্রিক সম্পর্ক রেকর্ড করুন।
- টর্ক গণনা করুন:ক্রমাগত, ত্বরণ এবং সর্বোচ্চ প্রয়োজনীয়তা নির্ধারণ করুন।
- গতি পরীক্ষা করুন:নিশ্চিত করুন যে প্রয়োজনীয় অপারেটিং পরিসীমা মোটরের নির্দিষ্ট সীমার মধ্যে পড়ে।
- তাপীয় শুল্ক পর্যালোচনা করুন:একটি অপারেটিং পয়েন্টের পরিবর্তে সম্পূর্ণ পুনরাবৃত্তি চক্র মূল্যায়ন করুন।
সার্ভো অ্যাপ্লিকেশনে প্রতিক্রিয়া টাইপ কেন গুরুত্বপূর্ণ?
ফিডব্যাক গতি-নিয়ন্ত্রণ লুপ বন্ধ করার জন্য প্রয়োজনীয় তথ্য প্রদান করে। বিভিন্ন প্রতিক্রিয়া প্রযুক্তি রেজোলিউশন, অবস্থানের তথ্য, দৃঢ়তা এবং বৈদ্যুতিক ইন্টারফেসের বিভিন্ন সমন্বয় অফার করে।
ইনক্রিমেন্টাল এনকোডার
মোটর শ্যাফ্ট ঘোরার সাথে সাথে ক্রমবর্ধমান এনকোডারগুলি পালস সংকেত তৈরি করে। কন্ট্রোল সিস্টেম আন্দোলন এবং দিক নির্ধারণ করতে এই ডাল ব্যবহার করে।
এগুলি অনেক অ্যাপ্লিকেশনের জন্য উপযুক্ত যেখানে স্টার্টআপের পরে একটি রেফারেন্স পদ্ধতি গ্রহণযোগ্য।
পরম এনকোডার
পরম এনকোডার সংজ্ঞায়িত অবস্থানের তথ্য প্রদান করে। নকশার উপর নির্ভর করে, এটি সিস্টেমটিকে শক্তি পুনরুদ্ধারের পরে আরও সরাসরি শ্যাফ্ট অবস্থান সনাক্ত করতে দেয়।
এটি এমন মেশিনগুলিতে কার্যকর হতে পারে যেখানে স্টার্টআপের পরপরই অবস্থানের তথ্য গুরুত্বপূর্ণ।
সমাধানকারী প্রতিক্রিয়া
সমাধানকারীরা কৌণিক অবস্থান নির্ধারণ করতে ইলেক্ট্রোম্যাগনেটিক নীতিগুলি ব্যবহার করে এবং এমন পরিবেশের জন্য উপযুক্ত হতে পারে যেখানে দৃঢ়তা গুরুত্বপূর্ণ।
রেজোলিউশন
ফিডব্যাক রেজোলিউশন ইঙ্গিত দেয় কিভাবে সূক্ষ্মভাবে খাদ আন্দোলন পরিমাপ করা যেতে পারে। উচ্চতর রেজোলিউশন ভাল নিয়ন্ত্রণ সমর্থন করতে পারে, কিন্তু এটি স্বয়ংক্রিয়ভাবে যান্ত্রিক ত্রুটিগুলি দূর করে না।
| প্রতিক্রিয়া টাইপ | মৌলিক বৈশিষ্ট্য | নির্বাচন বিবেচনা |
|---|---|---|
| ইনক্রিমেন্টাল এনকোডার | পালস-ভিত্তিক আপেক্ষিক আন্দোলনের তথ্য | রেফারেন্স অবস্থান এবং ইন্টারফেস |
| পরম এনকোডার | সংজ্ঞায়িত খাদ-অবস্থান তথ্য | রেজোলিউশন এবং যোগাযোগ |
| সমাধানকারী | ইলেক্ট্রোম্যাগনেটিক অবস্থান প্রতিক্রিয়া | পরিবেশগত দৃঢ়তা এবং ইন্টারফেস |
প্রতিক্রিয়া এবং অবস্থান নির্ভুলতা
অবস্থান নির্ভুলতা এনকোডার রেজোলিউশনের চেয়ে বেশি নির্ভর করে। যান্ত্রিক ব্যাকল্যাশ, কাপলিং নমনীয়তা, বল-স্ক্রু নির্ভুলতা, ফ্রেমের অনমনীয়তা, তাপীয় সম্প্রসারণ এবং কন্ট্রোলার টিউনিং সবই মেশিনের চূড়ান্ত ত্রুটিতে অবদান রাখতে পারে।
প্রতিক্রিয়া তারের রাউটিং
ফিডব্যাক তারগুলি পাওয়ার তারের কাছাকাছি কাজ করে এবং অনেক মেশিনে ইলেকট্রনিক্স স্যুইচ করে। শিল্ডিং, গ্রাউন্ডিং, সংযোগকারীর অখণ্ডতা এবং উপযুক্ত রাউটিং সিগন্যালের গুণমান রক্ষা করতে সাহায্য করতে পারে।
প্রতিস্থাপনের সময় প্রতিক্রিয়া সামঞ্জস্য কেন গুরুত্বপূর্ণ
একটি বিদ্যমান ড্রাইভ একটি নির্দিষ্ট প্রতিক্রিয়া প্রযুক্তির জন্য কনফিগার করা হতে পারে। একটি ভিন্ন এনকোডার ইন্টারফেস সহ একটি প্রতিস্থাপন মোটরের জন্য একটি ভিন্ন ড্রাইভ বা প্রতিক্রিয়া বিকল্পের প্রয়োজন হতে পারে।
সার্ভো ড্রাইভ মোশন পারফরম্যান্সে কী ভূমিকা পালন করে?
সার্ভো ড্রাইভ হল মেশিন কন্ট্রোলার এবং মোটরের মধ্যে পাওয়ার এবং কন্ট্রোল ইন্টারফেস। এটি নির্ধারণ করে যে মোটর কত দ্রুত এবং সঠিকভাবে কমান্ড পরিবর্তন করতে পারে।
শক্তি রূপান্তর
ড্রাইভ আগত বৈদ্যুতিক শক্তিকে নিয়ন্ত্রিত মোটর কারেন্টে রূপান্তর করে। সেমিকন্ডাক্টর স্যুইচিং নিয়ন্ত্রণ অ্যালগরিদম অনুযায়ী প্রয়োজনীয় তিন-ফেজ আউটপুট তৈরি করে।
বর্তমান প্রবিধান
বর্তমান নিয়ন্ত্রণ টর্ক নিয়ন্ত্রণের কেন্দ্রবিন্দু। দ্রুত বর্তমান প্রতিক্রিয়া ড্রাইভটিকে দ্রুত প্রতিক্রিয়া জানাতে দেয় যখন মেশিন লোড পরিবর্তন হয়।
প্রতিক্রিয়া প্রক্রিয়াকরণ
ড্রাইভ এনকোডার বা সমাধানকারী ডেটা ব্যাখ্যা করে এবং সংশোধন গণনা করার জন্য নির্দেশিত গতির সাথে সেই তথ্যকে একত্রিত করে।
সুরক্ষা
ড্রাইভগুলি সাধারণত বর্তমান, ভোল্টেজ, তাপমাত্রা এবং অন্যান্য অভ্যন্তরীণ অপারেটিং অবস্থার নিরীক্ষণ করে। প্রতিরক্ষামূলক প্রতিক্রিয়াগুলির মধ্যে ত্রুটির উপর নির্ভর করে অ্যালার্ম, বর্তমান সীমাবদ্ধতা, নিয়ন্ত্রিত স্টপ বা শাটডাউন অন্তর্ভুক্ত থাকতে পারে।
যোগাযোগ
ড্রাইভটি একটি নির্দিষ্ট শিল্প নেটওয়ার্কের মাধ্যমে PLC, CNC, মোশন কন্ট্রোলার, HMI বা সুপারভাইজরি সিস্টেমের সাথে যোগাযোগ করতে পারে।
| ড্রাইভ ফাংশন | উদ্দেশ্য | অ্যাপ্লিকেশন প্রভাব |
|---|---|---|
| বর্তমান নিয়ন্ত্রণ | মোটর কারেন্ট নিয়ন্ত্রণ করে | টর্ক প্রতিক্রিয়া |
| গতি নিয়ন্ত্রণ | নির্দেশিত গতি বজায় রাখে | গতি স্থিতিশীলতা |
| অবস্থান নিয়ন্ত্রণ | নির্দেশিত অবস্থান ট্র্যাক | অবস্থান নির্ভুলতা এবং নিষ্পত্তি |
| প্রতিক্রিয়া প্রক্রিয়াকরণ | প্রকৃত গতি পড়ে | ক্লোজড-লুপ সংশোধন |
| সুরক্ষা | অপারেটিং অবস্থার নিরীক্ষণ | ফল্ট প্রতিক্রিয়া এবং সরঞ্জাম সুরক্ষা |
| যোগাযোগ | এক্সচেঞ্জ নিয়ন্ত্রণ এবং ডায়াগনস্টিক ডেটা | পিএলসি এবং মেশিন ইন্টিগ্রেশন |
কেন ড্রাইভ সাইজিং অ্যাপ্লিকেশন দ্বারা পৃথক হয়
একটি ক্রমাগত ঘূর্ণায়মান অক্ষের জন্য ব্যবহৃত একটি ড্রাইভের দ্রুত সূচীকরণের জন্য ব্যবহৃত ড্রাইভের একই প্রয়োজনীয়তা নাও থাকতে পারে।
ঘন ঘন ত্বরণ এবং উচ্চ শিখর টর্ক বৃহত্তর স্বল্প-সময়ের বর্তমান ক্ষমতা দাবি করতে পারে।
ড্রাইভ এবং মোটর ডেটা
উদ্দেশ্য নিয়ন্ত্রণ কর্মক্ষমতা অর্জন করতে ড্রাইভে মোটর-নির্দিষ্ট পরামিতি প্রয়োজন হতে পারে।
ভুল মোটর ডেটার ফলে ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ, অপ্রয়োজনীয় কারেন্ট বা ভুল প্রতিরক্ষামূলক আচরণ হতে পারে।
ড্রাইভ তাপ অবস্থা
ক্যাবিনেটের তাপমাত্রা, মাউন্টিং ক্লিয়ারেন্স, সুইচিং ফ্রিকোয়েন্সি, আউটপুট কারেন্ট এবং বায়ুচলাচল সবই ড্রাইভের তাপমাত্রাকে প্রভাবিত করে।
ইনস্টলেশন নকশা তাই ড্রাইভের নির্দিষ্ট পরিবেশগত এবং তাপ প্রয়োজনীয়তা অনুসরণ করা উচিত.
কীভাবে ব্রেক, সংযোগকারী এবং যান্ত্রিক ইন্টারফেস নির্বাচনকে প্রভাবিত করে?
অনেক প্রতিস্থাপন সমস্যা মূল মোটর রেটিং এর পরিবর্তে ইন্টারফেসে ঘটে। একটি মোটর প্রয়োজনীয় টর্ক এবং গতির সাথে মেলে তবে শ্যাফ্ট, ফ্ল্যাঞ্জ, সংযোগকারী বা ব্রেক পার্থক্যের কারণে মেশিনে ফিট করতে ব্যর্থ হয়।
ব্রেক ধরে রাখা
বৈদ্যুতিক ঘূর্ণন সঁচারক বল অপসারণ করা হলে একটি হোল্ডিং ব্রেক একটি স্থির মোটর অবস্থান বজায় রাখতে পারে। উল্লম্ব অক্ষের প্রায়শই এই ফাংশনের প্রয়োজন হয়।
ব্রেক ভোল্টেজ, ওয়্যারিং, রিলিজ আচরণ এবং কন্ট্রোলার ক্রম পরীক্ষা করা উচিত।
খাদ মাত্রা
শ্যাফটের ব্যাস এবং খাদের দৈর্ঘ্য অবশ্যই কাপলিং, গিয়ারবক্স, কপিকল বা অন্যান্য যান্ত্রিক সংক্রমণের সাথে মেলে।
ফ্ল্যাঞ্জের মাত্রা
মোটর মাউন্টিং সাধারণত ফ্ল্যাঞ্জ প্যাটার্ন, বোল্ট ব্যবধান, পাইলট ব্যাস এবং মোটর মোটর মাত্রার উপর নির্ভর করে।
সংযোগকারী বিন্যাস
পাওয়ার এবং ফিডব্যাক সংযোগকারী মডেল পরিবার বা পণ্য প্রজন্মের মধ্যে ভিন্নভাবে অবস্থিত হতে পারে। সংযোগকারীর অভিযোজন তারের রাউটিং এবং ক্যাবিনেট লেআউটকেও প্রভাবিত করতে পারে।
শীতল করার ব্যবস্থা
কিছু মোটর প্রাকৃতিক শীতলকরণের উপর নির্ভর করে, অন্যরা পণ্যের নকশার উপর নির্ভর করে অতিরিক্ত শীতল ব্যবস্থা ব্যবহার করতে পারে।
| ইন্টারফেস | কি যাচাই করতে হবে | কেন এটা ব্যাপার |
|---|---|---|
| ব্রেক | ব্রেক টাইপ এবং ভোল্টেজ | হোল্ডিং এবং নিয়ন্ত্রণ সামঞ্জস্য |
| খাদ | ব্যাস, দৈর্ঘ্য, কীওয়ে যেখানে প্রযোজ্য | যান্ত্রিক সংযোগ |
| ফ্ল্যাঞ্জ | মাউন্ট মাত্রা এবং পাইলট | শারীরিক ইনস্টলেশন |
| পাওয়ার সংযোগকারী | সংযোগকারীর ধরন এবং পিন কনফিগারেশন | বৈদ্যুতিক ইনস্টলেশন |
| প্রতিক্রিয়া সংযোগকারী | এনকোডার ইন্টারফেস এবং তারের | ক্লোজড-লুপ অপারেশন |
| কুলিং | কুলিং পদ্ধতি এবং ইনস্টলেশন প্রয়োজনীয়তা | তাপ কর্মক্ষমতা |
প্রতিস্থাপন প্রকল্পে মাউন্টিং মাত্রা কেন গুরুত্বপূর্ণ
শিল্প মেশিনগুলি প্রায়শই নির্দিষ্ট মাউন্টিং পয়েন্টগুলির চারপাশে ডিজাইন করা হয়। বৈদ্যুতিক রেটিং গ্রহণযোগ্য হওয়া সত্ত্বেও বিভিন্ন সামগ্রিক মাত্রা সহ একটি প্রতিস্থাপন মোটর যান্ত্রিক পুনরায় ডিজাইনের প্রয়োজন হতে পারে।
কেন সংযোগকারী অভিযোজন গুরুত্বপূর্ণ
তারের রাউটিং প্রায়ই প্রতিরক্ষামূলক কভার, মেশিন গার্ড, চলমান উপাদান এবং ক্যাবিনেটের দেয়াল দ্বারা সীমাবদ্ধ থাকে। সংযোগকারী অভিযোজন তাই ইনস্টলেশনের কার্যকারিতা প্রভাবিত করতে পারে।
ব্রেক প্রকাশের সময়
উল্লম্ব অক্ষের জন্য, ব্রেক রিলিজ এবং মোটর টর্ক জেনারেশন সমন্বয় করা প্রয়োজন। ব্রেকটি খুব তাড়াতাড়ি ছেড়ে দেওয়া বা ব্রেক নিযুক্ত হওয়ার আগে মোটর টর্ক অপসারণের ফলে অবাঞ্ছিত অক্ষ চলাচল হতে পারে।
কিভাবে বিভিন্ন সার্ভো পণ্য প্রজন্মের মূল্যায়ন করা উচিত?
শিল্প অটোমেশন সরঞ্জাম প্রায়শই বহু বছর ধরে পরিষেবাতে থাকে। ফলস্বরূপ, প্রকৌশলী এবং রক্ষণাবেক্ষণ দলগুলিকে বিভিন্ন মেশিনের জন্য নতুন এবং প্রতিষ্ঠিত পণ্য প্রজন্মের উত্স করতে হতে পারে।
মাত্রা, প্রতিক্রিয়ার বিকল্প, ড্রাইভ সামঞ্জস্যতা, যোগাযোগের স্থাপত্য, বা উপলব্ধ আনুষাঙ্গিকগুলির মধ্যে ভিন্নতার সাথে সম্পর্কিত পণ্য পরিবারগুলি একই রকম ফাংশন ভাগ করতে পারে৷
প্রতিষ্ঠিত মোটর পরিবার
পুরানো অটোমেশন সিস্টেম বছরের পর বছর নির্ভরযোগ্যভাবে কাজ চালিয়ে যেতে পারে। যখন একটি প্রতিস্থাপনের প্রয়োজন হয়, মূল উপাদান নম্বর ইনস্টল করা কনফিগারেশন সম্পর্কে মূল্যবান তথ্য প্রদান করে।
নতুন মোটর পরিবার
নতুন পণ্য পরিবার বিভিন্ন আবাসন মাত্রা, প্রতিক্রিয়া বিকল্প, শীতল পদ্ধতি, বা একীকরণ বৈশিষ্ট্য প্রদান করতে পারে।
পুরানো মোটরগুলির জন্য সরাসরি যান্ত্রিক প্রতিস্থাপন না হওয়া সত্ত্বেও এই পণ্যগুলি নতুন প্রকল্পগুলির জন্য অত্যন্ত উপযুক্ত হতে পারে।
কেন মডেল কোড গুরুত্বপূর্ণ
শিল্প মডেল নম্বরগুলি গুরুত্বপূর্ণ কনফিগারেশন তথ্য এনকোড করতে পারে। একটি ছোট প্রত্যয় পার্থক্য প্রতিক্রিয়া, ব্রেক, উইন্ডিং, মাউন্টিং বা অন্যান্য বিকল্পগুলিকে আলাদা করতে পারে।
| তুলনা পয়েন্ট | কি চেক করতে হবে | প্রতিস্থাপন ঝুঁকি উপেক্ষা করা হলে |
|---|---|---|
| মোটর পরিবার | মূল এবং প্রস্তাবিত পরিবার | বিভিন্ন প্রযুক্তিগত আর্কিটেকচার |
| মডেল নম্বর | সম্পূর্ণ উপাদান সংখ্যা | ভুল কনফিগারেশন |
| প্রতিক্রিয়া | এনকোডার বা সমাধানকারী স্পেসিফিকেশন | ড্রাইভের অসঙ্গতি |
| ব্রেক | ব্রেক বিকল্প এবং ভোল্টেজ | নিয়ন্ত্রণ বা ধরে রাখার সমস্যা |
| মাউন্টিং | ফ্ল্যাঞ্জ এবং খাদ মাত্রা | যান্ত্রিক ইনস্টলেশন দ্বন্দ্ব |
| ড্রাইভ সম্পর্ক | সামঞ্জস্যপূর্ণ ড্রাইভ পরিবার | ভুল servo সিস্টেম সমন্বয় |
প্রতিস্থাপন সবসময় অভিন্ন হার্ডওয়্যার মানে না
একটি অপ্রচলিত বা অনুপলব্ধ মডেল একটি পরবর্তী পণ্য পরিবারের বিরুদ্ধে মূল্যায়ন করা প্রয়োজন হতে পারে. সেই পরিস্থিতিতে, তুলনাটি বৈদ্যুতিক, যান্ত্রিক, প্রতিক্রিয়া, সফ্টওয়্যার, নিয়ন্ত্রণ এবং যোগাযোগের বৈশিষ্ট্যগুলিকে কভার করা উচিত।
একই পণ্য পরিবার রাখা দরকারী
যখন একটি মেশিনে একই প্রতিষ্ঠিত প্ল্যাটফর্ম থেকে একাধিক অক্ষ থাকে, একই ইকোসিস্টেম বজায় রাখা কনফিগারেশন এবং খুচরা যন্ত্রাংশ ব্যবস্থাপনাকে সহজ করতে পারে।
যখন একটি ভিন্ন পরিবার উপযুক্ত হতে পারে
একটি নতুন মেশিন বা একটি প্রধান নিয়ন্ত্রণ-সিস্টেম আপগ্রেড একটি ভিন্ন সার্ভো প্ল্যাটফর্ম ব্যবহার করার সুযোগ প্রদান করতে পারে। এটিকে একটি সাধারণ পণ্য প্রতিস্থাপনের পরিবর্তে একটি সিস্টেম-ইঞ্জিনিয়ারিং সিদ্ধান্ত হিসাবে বিবেচনা করা উচিত।
কোন শিল্প অ্যাপ্লিকেশন উচ্চ-প্রতিক্রিয়া গতি প্রয়োজন?
সার্ভো সিস্টেমগুলি বিশেষভাবে প্রাসঙ্গিক যেখানে একটি মেশিনের পুনরাবৃত্তিযোগ্য গতি, উচ্চ ত্বরণ, সমন্বিত অক্ষ বা সঠিক অবস্থানের প্রয়োজন।
ইন্ডেক্সিং, ফিল্ম ফিডিং, কাটিং, সিলিং, ফিলিং এবং সিঙ্ক্রোনাইজড প্রোডাক্ট হ্যান্ডলিং।
ফিড অক্ষ, অবস্থান, সমন্বিত আন্দোলন, এবং স্পষ্টতা যান্ত্রিক নিয়ন্ত্রণ.
মাল্টি-অক্ষ আন্দোলনের জন্য সমন্বিত গতি, অবস্থান এবং টর্ক প্রতিক্রিয়া প্রয়োজন।
রোলার সিঙ্ক্রোনাইজেশন, রেজিস্ট্রেশন, উইন্ডিং, স্লিটিং, এবং টান-সম্পর্কিত আন্দোলন।
সন্নিবেশ, বন্ধন, বিতরণ, টিপে এবং পরিদর্শনের জন্য পুনরাবৃত্তিযোগ্য অবস্থান।
ইন্ডেক্সিং, ট্রান্সফার সিস্টেম, লিফটিং, পিক-এন্ড-প্লেস এবং স্বয়ংক্রিয় অবস্থান।
প্যাকেজিং
প্যাকেজিং মেশিন প্রায়ই সুনির্দিষ্ট সময়ের উপর নির্ভর করে। একটি পণ্য সঠিক অবস্থানে পৌঁছাতে হবে যখন অন্য একটি অক্ষ কাটিং বা সিলিং সঞ্চালন করে।
সার্ভো সিস্টেম সিঙ্ক্রোনাইজড মোশন কমান্ডের মাধ্যমে এই ক্রিয়াগুলিকে সমন্বয় করতে সহায়তা করে।
মেশিন টুলস
মেশিন টুলের জন্য সুনির্দিষ্ট ফিড আন্দোলন এবং পুনরাবৃত্তিযোগ্য অবস্থানের প্রয়োজন হতে পারে। সার্ভো অক্ষ বল স্ক্রু, ঘূর্ণমান টেবিল, বা অন্যান্য পজিশনিং প্রক্রিয়া চালাতে পারে।
রোবোটিক্স
রোবোটিক সিস্টেমগুলি পরিকল্পিত গতিপথ অনুসারে একসাথে চলা একাধিক অক্ষের উপর নির্ভর করে। কন্ট্রোলার সামগ্রিক সমন্বয় পরিচালনা করে যখন প্রতিটি সার্ভো ড্রাইভ তার স্থানীয় মোটর নিয়ন্ত্রণ করে।
মুদ্রণ এবং রূপান্তর
মুদ্রণ এবং রূপান্তর সরঞ্জাম প্রায়ই রোলার এবং প্রক্রিয়াকরণ বিভাগের মধ্যে সঠিক সম্পর্ক প্রয়োজন। গতির পার্থক্য নিবন্ধন এবং উপাদান পরিচালনাকে প্রভাবিত করতে পারে।
সমাবেশ অটোমেশন
সমাবেশ মেশিন ঘন ঘন উচ্চ ফ্রিকোয়েন্সি ছোট আন্দোলন পুনরাবৃত্তি. সামঞ্জস্যপূর্ণ ত্বরণ, হ্রাস, অবস্থান, এবং টর্ক প্রতিক্রিয়া তাই গুরুত্বপূর্ণ হতে পারে।
উপাদান হ্যান্ডলিং
স্বয়ংক্রিয় হ্যান্ডলিং সরঞ্জামের জন্য নিয়ন্ত্রিত স্টপিংয়ের পরে দ্রুত চলাচলের প্রয়োজন হতে পারে। লোড এক চক্র থেকে অন্য চক্রে পরিবর্তিত হতে পারে।
| আবেদন | সাধারণ গতির প্রয়োজনীয়তা | গুরুত্বপূর্ণ নির্বাচন এলাকা |
|---|---|---|
| প্যাকেজিং | ইন্ডেক্সিং এবং সিঙ্ক্রোনাইজেশন | অবস্থান নিয়ন্ত্রণ এবং যোগাযোগ |
| মেশিন টুলস | সুনির্দিষ্ট ফিড গতি | প্রতিক্রিয়া এবং গতিশীল প্রতিক্রিয়া |
| রোবোটিক্স | বহু-অক্ষের গতিপথ | সিঙ্ক্রোনাইজেশন এবং অবস্থান নিয়ন্ত্রণ |
| প্রিন্টিং | রোলার সিঙ্ক্রোনাইজেশন | গতি নিয়ন্ত্রণ এবং সমন্বয় |
| সমাবেশ | দ্রুত পুনরাবৃত্তিযোগ্য আন্দোলন | ত্বরণ এবং নিষ্পত্তি আচরণ |
| উপাদান হ্যান্ডলিং | দ্রুত স্থানান্তর এবং নিয়ন্ত্রিত স্টপ | টর্ক, জড়তা, ব্রেকিং |
অ্যাপ্লিকেশন প্রযুক্তিগত অগ্রাধিকার নির্ধারণ করে। একটি উচ্চ-গতির প্যাকেজিং অক্ষের দ্রুত প্রতিক্রিয়ার প্রয়োজন হতে পারে, যখন একটি ভারী স্থানান্তর অক্ষ পিক টর্ক এবং জড়তা পরিচালনার উপর বেশি জোর দিতে পারে।
প্রতিস্থাপনের অর্ডার দেওয়ার আগে ক্রেতাদের কী পরীক্ষা করা উচিত?
প্রতিস্থাপন প্রকল্পগুলি প্রায়ই নতুন সরঞ্জাম সোর্সিংয়ের চেয়ে বেশি দাবি করে কারণ নতুন পণ্যটি অবশ্যই একটি বিদ্যমান মেশিন এবং নিয়ন্ত্রণ আর্কিটেকচারের সাথে মানানসই হবে।
সম্পূর্ণ মডেল নম্বর চেক করুন
সম্পূর্ণ উপাদান সংখ্যা সাধারণত একটি সংক্ষিপ্ত পণ্য নামের চেয়ে বেশি দরকারী। এটি প্রয়োজনীয় ভোল্টেজ, প্রতিক্রিয়া, ব্রেক, উইন্ডিং বা যান্ত্রিক কনফিগারেশনের পার্থক্য করতে সহায়তা করে।
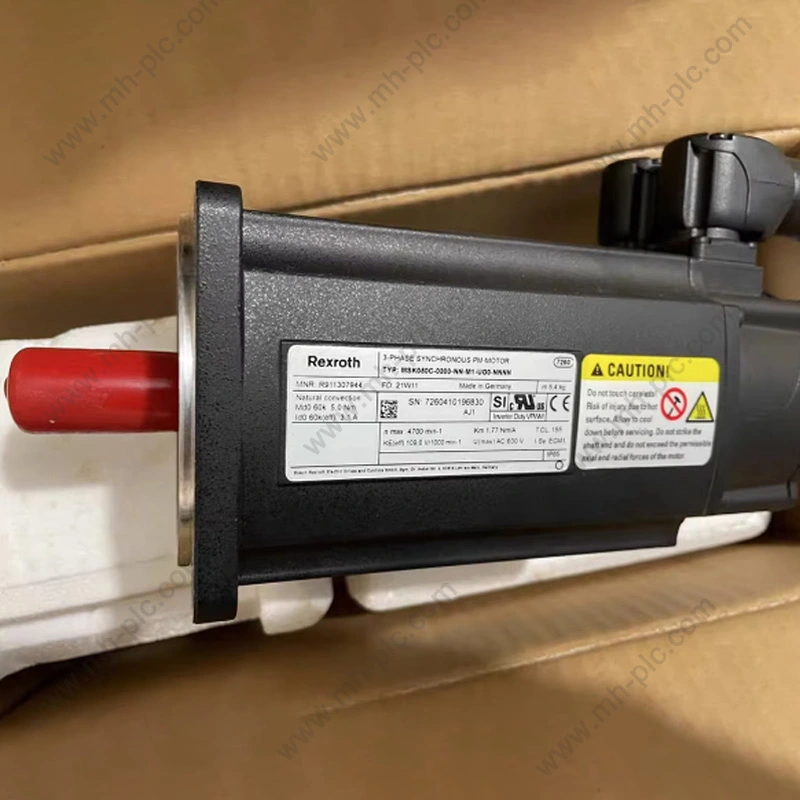
মোটর নেমপ্লেট চেক করুন
পাওয়ার, টর্ক, গতি, বর্তমান, ভোল্টেজ, প্রতিক্রিয়া তথ্য, ব্রেক তথ্য এবং সম্পূর্ণ মডেল নম্বর রেকর্ড করুন।
বিদ্যমান ড্রাইভ পরীক্ষা করুন
ড্রাইভ মডেল, বর্তমান রেটিং, সাপ্লাই ভোল্টেজ, কন্ট্রোল প্ল্যাটফর্ম, ফিডব্যাক ইন্টারফেস, যোগাযোগের বিকল্প এবং ইনস্টল করা জিনিসপত্র যাচাই করুন।
কন্ট্রোলার চেক করুন
PLC, CNC, রোবট কন্ট্রোলার, বা মোশন কন্ট্রোলার সনাক্ত করুন এবং এটি বিদ্যমান ড্রাইভের সাথে কীভাবে যোগাযোগ করে তা নির্ধারণ করুন।
যান্ত্রিক ইন্টারফেস পরীক্ষা করুন
শ্যাফটের মাত্রা, ফ্ল্যাঞ্জের মাত্রা, বোল্ট প্যাটার্ন, পাইলট মাত্রা এবং উপলব্ধ ইনস্টলেশন স্থান পরিমাপ করুন।
ক্যাবলিং পরীক্ষা করুন
সংযোগকারীর ধরন, দৈর্ঘ্য, রাউটিং, শিল্ডিং এবং যেখানে প্রযোজ্য পিন অ্যাসাইনমেন্টের জন্য পাওয়ার কেবল এবং ফিডব্যাক তারগুলি যাচাই করা উচিত।
| প্রতিস্থাপন চেক | তথ্য প্রয়োজন | কারণ |
|---|---|---|
| মোটর মডেল | সম্পূর্ণ উপাদান সংখ্যা | সঠিক কনফিগারেশন সনাক্ত করে |
| ড্রাইভ মডেল | সম্পূর্ণ মডেল এবং বিকল্প | নিয়ন্ত্রণ সামঞ্জস্য নিশ্চিত করে |
| প্রতিক্রিয়া | এনকোডার বা সমাধানকারী তথ্য | ক্লোজড-লুপ সামঞ্জস্য নিশ্চিত করে |
| ব্রেক | ব্রেক বিকল্প এবং ভোল্টেজ | সঠিক হোল্ডিং অপারেশন সমর্থন করে |
| যান্ত্রিক ফিট | খাদ, ফ্ল্যাঞ্জ, মাত্রা | শারীরিক ইনস্টলেশন নিশ্চিত করে |
| যোগাযোগ | পিএলসি বা কন্ট্রোলার ইন্টারফেস | মেশিন ইন্টিগ্রেশন বজায় রাখে |
কেন ফটোগ্রাফ সাহায্য করতে পারে
নেমপ্লেট ফটোগ্রাফগুলি মডেল সনাক্তকরণকে সহজ করে তুলতে পারে, বিশেষ করে যখন মুদ্রিত কোডটি দীর্ঘ হয় বা এতে বেশ কয়েকটি কনফিগারেশন সেগমেন্ট থাকে।
সংযোগকারীর ফটো এবং মাউন্টিং ব্যবস্থা যান্ত্রিক এবং বৈদ্যুতিক পার্থক্য সনাক্ত করতে সাহায্য করতে পারে।
কেন মূল আবেদন বর্ণনা করা উচিত
প্যাকেজিং লাইন, মেশিন টুল, রোবট বা কনভেয়ারে একটি মোটর ব্যবহার করা হয় তা জেনে টর্ক, গতি, ব্রেকিং এবং নিয়ন্ত্রণের প্রয়োজনীয়তার জন্য প্রসঙ্গ সরবরাহ করে।
কেন প্রতিস্থাপন চেহারা উপর ভিত্তি করে করা উচিত নয়
বিভিন্ন ফিডব্যাক সিস্টেম, শ্যাফটের মাত্রা, মাউন্টিং কনফিগারেশন বা ড্রাইভ সামঞ্জস্য থাকার সময় দুটি সার্ভো মোটর একই রকম দেখতে পারে।
- ইনস্টল করা মডেল রেকর্ড করুন:সম্পূর্ণ মোটর এবং ড্রাইভ মডেল নম্বর ক্যাপচার.
- প্রযুক্তিগত রেটিং রেকর্ড করুন:ভোল্টেজ, কারেন্ট, টর্ক, পাওয়ার এবং গতি নিশ্চিত করুন।
- প্রতিক্রিয়া সনাক্ত করুন:রেকর্ড এনকোডার বা রিসোভার টাইপ এবং ইন্টারফেস।
- ব্রেক কনফিগারেশন পরীক্ষা করুন:একটি হোল্ডিং ব্রেক ইনস্টল করা আছে কিনা তা নিশ্চিত করুন।
- মাত্রা যাচাই করুন:খাদ, ফ্ল্যাঞ্জ, মাউন্টিং এবং সামগ্রিক মাত্রা তুলনা করুন।
- যোগাযোগ নিশ্চিত করুন:PLC, CNC, বা গতি-নিয়ন্ত্রক সামঞ্জস্যতা পরীক্ষা করুন।
- আবেদন পর্যালোচনা করুন:প্রকৃত মেশিনের শুল্ক এবং গতির প্রয়োজনীয়তা বর্ণনা করুন।
- প্রস্তাবিত মডেল নিশ্চিত করুন:অর্ডার করার আগে সম্পূর্ণ পণ্য কনফিগারেশন যাচাই করুন।
কিভাবে একজন সরবরাহকারী মডেল-ভিত্তিক সোর্সিংয়ের সাথে সাহায্য করতে পারে?
ব্র্যান্ডেড শিল্প অটোমেশন সরঞ্জামগুলির জন্য, একজন সরবরাহকারী ক্রেতাদের সঠিক মডেল সনাক্ত করতে এবং অর্ডার চূড়ান্ত হওয়ার আগে সামঞ্জস্যতা পরীক্ষা করতে সহায়তা করে মূল্য যোগ করতে পারে।
মডেল শনাক্তকরণ
মূল উপাদান নম্বর অনুরোধ করা পণ্য পরিবার এবং আবেদন বিরুদ্ধে চেক করা যেতে পারে.
এটি বিশেষভাবে সহায়ক যখন গ্রাহক ইনস্টল করা মেশিনের মডেল জানেন কিন্তু কোন সার্ভো উপাদান প্রয়োজন তা অনিশ্চিত।
কনফিগারেশন চেকিং
একজন সরবরাহকারী মূল প্রযুক্তিগত বিবরণ যেমন মোটর রেটিং, প্রতিক্রিয়া, ব্রেক, মাউন্টিং এবং সম্পর্কিত ড্রাইভ প্রয়োজনীয়তাগুলির তুলনা করতে সাহায্য করতে পারে।
রিপ্লেসমেন্ট সোর্সিং
রক্ষণাবেক্ষণ দলগুলির প্রায়শই মেশিনগুলির জন্য উপাদানগুলির প্রয়োজন হয় যা বছরের পর বছর ধরে কাজ করছে। অনুরোধ করা পণ্যটি নতুন সিরিজের পরিবর্তে একটি প্রতিষ্ঠিত পণ্য পরিবারের অন্তর্গত হতে পারে।
একটি মডেল-কেন্দ্রিক সোর্সিং প্রক্রিয়া তাই একটি নতুন পণ্য পরিবারের জন্য একটি সাধারণ সুপারিশের চেয়ে বেশি কার্যকর হতে পারে।
ক্রস-চেকিং আবেদন তথ্য
আসল মডেল নম্বর অসম্পূর্ণ হলে, আবেদনের বিবরণ অতিরিক্ত প্রসঙ্গ প্রদান করতে পারে।
- মেশিনের ধরন:সরঞ্জাম এবং অক্ষ ফাংশন সনাক্ত করুন.
- মোটর তথ্য:রেটযুক্ত টর্ক, গতি, ভোল্টেজ, বর্তমান এবং মডেল প্রদান করুন।
- ড্রাইভ তথ্য:বর্তমান ড্রাইভ মডেল এবং নিয়ন্ত্রণ প্ল্যাটফর্ম প্রদান.
- প্রতিক্রিয়া:এনকোডার বা সমাধানকারী ব্যবস্থা নিশ্চিত করুন।
- যান্ত্রিক তথ্য:শ্যাফ্ট, ফ্ল্যাঞ্জ, মাত্রা এবং মাউন্টিং তথ্য প্রদান করুন।
- নিয়ন্ত্রণ ব্যবস্থা:PLC, CNC, বা মোশন কন্ট্রোলার সনাক্ত করুন।
কেন সরবরাহকারীর নেতৃত্বে যাচাইকরণ গুরুত্বপূর্ণ
সম্পূর্ণ প্রযুক্তিগত প্রসঙ্গ ছাড়া শিল্প পণ্য কোড ব্যাখ্যা করা কঠিন হতে পারে। অনুসন্ধান ফলাফলে সঠিক দেখায় এমন একটি মডেলের একটি ভিন্ন প্রতিক্রিয়া ইন্টারফেস, ব্রেক বিকল্প বা যান্ত্রিক কনফিগারেশন থাকতে পারে।
চালানের আগে যাচাইকরণ তাই পরিহারযোগ্য ইনস্টলেশন সমস্যা প্রতিরোধ করতে পারে।
নতুন প্রকল্প বনাম প্রতিস্থাপন প্রকল্প
একটি নতুন মেশিনের জন্য, সরবরাহকারী অনুরোধ করা টর্ক, গতি, প্রতিক্রিয়া, নিয়ামক এবং পরিবেশ পর্যালোচনা করতে পারে।
একটি বিদ্যমান মেশিনের জন্য, মূল মডেল এবং নেমপ্লেট তথ্য সাধারণত শক্তিশালী সূচনা পয়েন্ট প্রদান করে।
| প্রকল্পের ধরন | সবচেয়ে দরকারী তথ্য | সরবরাহকারী ফোকাস |
|---|---|---|
| নতুন মেশিন | মোশন প্রোফাইল এবং লোড প্রয়োজনীয়তা | পণ্যের মিল এবং কনফিগারেশন |
| রুটিন প্রতিস্থাপন | সম্পূর্ণ আসল মডেল | সঠিক মডেল সনাক্তকরণ |
| পুরোনো মেশিন | নামফলক এবং আবেদনের বিবরণ | প্রতিষ্ঠিত পণ্য-পরিবার সোর্সিং |
| নিয়ন্ত্রণ আপগ্রেড | বিদ্যমান সিস্টেম প্লাস নতুন নিয়ামক | ড্রাইভ এবং যোগাযোগের সামঞ্জস্য |
কোন সাধারণ সংগ্রহের ভুলগুলি এড়ানো উচিত?
প্রকিউরমেন্ট ত্রুটিগুলি অপ্রয়োজনীয় বিলম্ব তৈরি করতে পারে যখন একটি সার্ভো উপাদান প্রযুক্তিগতভাবে প্রয়োজনীয় পণ্যের কাছাকাছি থাকে কিন্তু বাস্তবে সামঞ্জস্যপূর্ণ নয়।
- একটি সংক্ষিপ্ত মডেল নম্বর ব্যবহার করে:অনুপস্থিত প্রত্যয় তথ্য গুরুত্বপূর্ণ কনফিগারেশন পার্থক্য লুকাতে পারে।
- শুধুমাত্র পাওয়ার রেটিং মেলে:টর্ক, গতি, প্রতিক্রিয়া, ব্রেক এবং মাত্রাগুলিও গুরুত্বপূর্ণ।
- ইনস্টল করা ড্রাইভ উপেক্ষা করা:একটি প্রতিস্থাপন মোটর নির্বাচন করার আগে মোটর-ড্রাইভ সামঞ্জস্যতা পরীক্ষা করা উচিত।
- প্রতিক্রিয়া উপেক্ষা করা:এনকোডার বা সমাধানকারী পার্থক্য সঠিক বন্ধ-লুপ অপারেশন প্রতিরোধ করতে পারে।
- মাউন্টিং ইন্টারফেস উপেক্ষা করা:খাদ এবং ফ্ল্যাঞ্জ পার্থক্য শারীরিক ইনস্টলেশন প্রতিরোধ করতে পারে।
- নিয়ামক উপেক্ষা করা:একটি প্রযুক্তিগতভাবে উপযুক্ত ড্রাইভ বিদ্যমান যোগাযোগ ব্যবস্থাকে সমর্থন নাও করতে পারে।
- ব্রেক উপেক্ষা করা:একটি অনুপস্থিত বা ভিন্ন ব্রেক উল্লম্ব-অক্ষ অপারেশনকে প্রভাবিত করতে পারে।
- নতুন মডেল ধরে নেওয়া হচ্ছে সরাসরি প্রতিস্থাপন:পরবর্তী পণ্য প্রজন্মের বিভিন্ন প্রযুক্তিগত ইন্টারফেস থাকতে পারে।
মডেল নম্বর সমস্যা
দীর্ঘ শিল্প মডেল নম্বরগুলি মুখস্থ করা কঠিন, তবে প্রতিটি বিভাগে দরকারী কনফিগারেশন তথ্য থাকতে পারে। প্রতিস্থাপনের অনুরোধ করার সময়, যখনই সম্ভব সম্পূর্ণ কোড প্রদান করা উচিত।
পাওয়ার-রেটিং সমস্যা
শক্তি তুলনা করা সহজ, কিন্তু এটি সম্পূর্ণ গতি ক্ষমতা বর্ণনা করে না।
উচ্চ শিখর ঘূর্ণন সঁচারক বল প্রয়োজন একটি মেশিন একই গড় শক্তি কিন্তু একটি মসৃণ লোড প্রোফাইল সঙ্গে একটি মেশিন থেকে একটি ভিন্ন মোটর এবং ড্রাইভ প্রয়োজন হতে পারে.
সামঞ্জস্যের সমস্যা
মোটর এবং ড্রাইভকে একটি মিলে যাওয়া জুড়ি হিসাবে বিবেচনা করা উচিত যদি না প্রস্তাবিত সংমিশ্রণটি প্রযুক্তিগতভাবে যাচাই করা হয়।
ডকুমেন্টেশন সমস্যা
প্রতিস্থাপন প্রকল্পে প্রায়ই পুরানো মেশিন জড়িত থাকে যার মূল ডকুমেন্টেশন অসম্পূর্ণ। নেমপ্লেট ফটো, ক্যাবিনেট ফটো, তারের ডায়াগ্রাম এবং মেশিন অ্যাপ্লিকেশন তথ্য প্রয়োজনীয় কনফিগারেশন পুনর্নির্মাণ করতে সাহায্য করতে পারে।
অনুমান সমস্যা
"একই সিরিজ" মানে "একই স্পেসিফিকেশন" নয়। সম্পর্কিত পণ্যের বিভিন্ন উইন্ডিং কনফিগারেশন, প্রতিক্রিয়ার বিকল্প, ব্রেক, সংযোগকারী বা যান্ত্রিক মাত্রা থাকতে পারে।
একটি পেশাদার স্পেসিফিকেশন কি তথ্য অন্তর্ভুক্ত করা উচিত?
একটি পেশাদার সার্ভো স্পেসিফিকেশন অনুমানের উপর নির্ভর না করে উপযুক্ত পণ্য সনাক্ত করার জন্য ইঞ্জিনিয়ারিং এবং প্রকিউরমেন্ট টিমের জন্য যথেষ্ট তথ্য দেওয়া উচিত।
| স্পেসিফিকেশন বিভাগ | সংজ্ঞায়িত করার জন্য তথ্য | নির্বাচনের উদ্দেশ্য |
|---|---|---|
| মেশিন অ্যাপ্লিকেশন | মেশিনের ধরন এবং অক্ষ ফাংশন | গতির প্রয়োজনীয়তা সংজ্ঞায়িত করে |
| মোটর | মডেল, টর্ক, গতি, ভোল্টেজ, বর্তমান | মোটর ক্ষমতা সংজ্ঞায়িত করে |
| ড্রাইভ | মডেল, ভোল্টেজ, বর্তমান, বিকল্প | শক্তি এবং নিয়ন্ত্রণ সামঞ্জস্যতা সংজ্ঞায়িত করে |
| প্রতিক্রিয়া | এনকোডার বা সমাধানকারী প্রকার | ক্লোজড-লুপ সামঞ্জস্য নিশ্চিত করে |
| মোশন প্রোফাইল | গতি, ত্বরণ, হ্রাস, ভ্রমণ, চক্র সময় | গতিশীল প্রয়োজনীয়তা সংজ্ঞায়িত করে |
| লোড | ভর, জড়তা, ঘর্ষণ, বাহ্যিক বল | টর্কের প্রয়োজনীয়তা নির্ধারণ করে |
| ব্রেক | ব্রেক উপস্থিতি এবং ভোল্টেজ | হোল্ডিং এবং নিরাপত্তা ফাংশন সমর্থন করে |
| যান্ত্রিক ইন্টারফেস | খাদ, ফ্ল্যাঞ্জ, মাউন্টিং মাত্রা | শারীরিক ফিট নিশ্চিত করে |
| যোগাযোগ | PLC, CNC, বা মোশন-নেটওয়ার্ক ইন্টারফেস | অটোমেশন ইন্টিগ্রেশন নিশ্চিত করে |
| পরিবেশ | তাপমাত্রা, আর্দ্রতা, কম্পন, ইনস্টলেশন শর্তাবলী | আবেদনের উপযুক্ততা নিশ্চিত করে |
অ্যাপ্লিকেশন দিয়ে শুরু করুন
অক্ষটি আসলে কী করে তা সনাক্ত করুন। "স্বয়ংক্রিয় সরঞ্জামের জন্য সার্ভো মোটর" খুব বিস্তৃত। একটি আরো দরকারী বিবরণ আন্দোলন, লোড, গতি, ত্বরণ, এবং নিয়ন্ত্রণ প্রয়োজনীয়তা ব্যাখ্যা করে।
সম্পূর্ণ মোটর ডেটা প্রদান করুন
মোটর শক্তি, টর্ক, গতি, বর্তমান, ভোল্টেজ, প্রতিক্রিয়া, এবং ব্রেক তথ্য যেখানে উপলব্ধ সেখানে অন্তর্ভুক্ত করা উচিত।
সম্পূর্ণ ড্রাইভ ডেটা প্রদান করুন
ড্রাইভ মডেল, সরবরাহ ভোল্টেজ, বর্তমান রেটিং, যোগাযোগ বিকল্প, প্রতিক্রিয়া ইন্টারফেস, এবং ইনস্টল আনুষাঙ্গিক নথিভুক্ত করা উচিত।
গতি চক্রের সংজ্ঞা দাও
ত্বরণের সময়, হ্রাসের সময়, অপারেটিং গতি, ভ্রমণের দূরত্ব, থাকার সময় এবং পুনরাবৃত্তির ফ্রিকোয়েন্সি দিন।
যান্ত্রিক লোড সংজ্ঞায়িত করুন
ভর, জড়তা, গিয়ারবক্স অনুপাত, স্ক্রু পিচ, কপিকল মাত্রা, ঘর্ষণ এবং বাহ্যিক প্রক্রিয়া বল সবই নির্বাচনকে প্রভাবিত করতে পারে।
পরিবেশগত অবস্থার সংজ্ঞা দাও
পরিবেষ্টিত তাপমাত্রা, ক্যাবিনেটের তাপমাত্রা, কম্পন, আর্দ্রতা, ধুলো এবং ইনস্টলেশন অবস্থান বিবেচনা করা উচিত।
প্রতিস্থাপন সীমাবদ্ধতা সংজ্ঞায়িত করুন
একটি বিদ্যমান মেশিনের জন্য, স্পেসিফিকেশন চিহ্নিত করা উচিত কোন উপাদানগুলি অপরিবর্তিত থাকবে। এতে কন্ট্রোলার, ক্যাবিনেট, ক্যাবল, গিয়ারবক্স, কাপলিং এবং মাউন্টিং স্ট্রাকচার অন্তর্ভুক্ত থাকতে পারে।
- অক্ষ চিহ্নিত করুন:এর কার্যকারিতা এবং মেশিনের অবস্থান বর্ণনা কর।
- ইনস্টল করা পণ্য রেকর্ড করুন:সম্পূর্ণ মোটর এবং ড্রাইভ মডেল নম্বর ক্যাপচার.
- রেকর্ড রেটিং:টর্ক, গতি, বর্তমান, ভোল্টেজ এবং শক্তি নিশ্চিত করুন।
- প্রতিক্রিয়া সনাক্ত করুন:এনকোডার বা সমাধানকারী কনফিগারেশন নিশ্চিত করুন।
- যান্ত্রিক ইন্টারফেস পর্যালোচনা করুন:শ্যাফ্ট, ফ্ল্যাঞ্জ, মাউন্টিং এবং সামগ্রিক মাত্রা পরীক্ষা করুন।
- গতি সংজ্ঞায়িত করুন:রেকর্ড গতি, ত্বরণ, হ্রাস, ভ্রমণ, এবং চক্র সময়.
- যোগাযোগের সংজ্ঞা দাও:কন্ট্রোলার এবং নেটওয়ার্ক আর্কিটেকচার সনাক্ত করুন।
- ব্রেকিং পর্যালোচনা করুন:পুনর্জন্মগত ব্রেকিং এবং হোল্ডিং-ব্রেক প্রয়োজনীয়তা পরীক্ষা করুন।
- পরিবেশ পর্যালোচনা করুন:তাপমাত্রা, আর্দ্রতা, কম্পন এবং ইনস্টলেশন শর্তাবলী নিশ্চিত করুন।
- চূড়ান্ত মডেল যাচাই করুন:কেনার আগে সম্পূর্ণ কনফিগারেশন ক্রস-চেক করুন।
ক্রেতাদের সরবরাহকারীকে কী সরবরাহ করা উচিত?
- সম্পূর্ণ উপাদান সংখ্যা:নেমপ্লেট থেকে সম্পূর্ণ মডেল কোড প্রদান করুন।
- নেমপ্লেট ছবি:যেখানে উপলব্ধ একটি পরিষ্কার ছবি অন্তর্ভুক্ত করুন।
- ড্রাইভ মডেল:সংশ্লিষ্ট ড্রাইভ বা বিদ্যমান কন্ট্রোল ক্যাবিনেটের তথ্য প্রদান করুন।
- মেশিন অ্যাপ্লিকেশন:অক্ষ ফাংশন এবং মেশিন প্রক্রিয়া ব্যাখ্যা করুন।
- যান্ত্রিক মাত্রা:প্রতিস্থাপন প্রকল্পের জন্য খাদ এবং মাউন্ট তথ্য প্রদান.
- প্রতিক্রিয়া তথ্য:এনকোডার, সমাধানকারী, বা অন্যান্য প্রতিক্রিয়া বিবরণ সনাক্ত করুন।
- কন্ট্রোল আর্কিটেকচার:PLC, CNC, গতি নিয়ন্ত্রক, এবং যোগাযোগ ইন্টারফেস সনাক্ত করুন।
এই তথ্যটি একজন সরবরাহকারীকে আরও অর্থপূর্ণ পণ্য পরীক্ষা করার অনুমতি দেয়। এটি বিকল্প কনফিগারেশন থেকে সঠিক প্রতিস্থাপনগুলিকে আলাদা করতেও সাহায্য করে যার জন্য অতিরিক্ত প্রকৌশল কাজের প্রয়োজন হতে পারে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি Rexroth Servo সিস্টেম কি জন্য ব্যবহৃত হয়?
সার্ভো সিস্টেমগুলি শিল্প যন্ত্রপাতিগুলিতে ব্যবহৃত হয় যার জন্য নিয়ন্ত্রিত গতি, টর্ক, অবস্থান বা সমন্বিত আন্দোলনের প্রয়োজন হয়। সাধারণ অ্যাপ্লিকেশনগুলির মধ্যে রয়েছে প্যাকেজিং, মেশিন টুলস, রোবোটিক্স, মুদ্রণ, সমাবেশ এবং স্বয়ংক্রিয় উপাদান পরিচালনা।
একটি servo মোটর একটি servo ড্রাইভ হিসাবে একই?
না। মোটর যান্ত্রিক টর্ক তৈরি করে, যখন সার্ভো ড্রাইভ নিয়ন্ত্রিত বৈদ্যুতিক শক্তি সরবরাহ করে এবং কারেন্ট, প্রতিক্রিয়া, সুরক্ষা এবং যোগাযোগ ফাংশন পরিচালনা করে।
কেন প্রতিক্রিয়া প্রয়োজন?
প্রতিক্রিয়া প্রকৃত মোটর অবস্থান বা গতি সম্পর্কে তথ্য প্রদান করে। কন্ট্রোল সিস্টেম নির্দেশিত গতির সাথে প্রকৃত গতির তুলনা করে এবং সংশোধন করে।
একটি সার্ভো মোটর নির্বাচন করার সময় কোন তথ্য সবচেয়ে গুরুত্বপূর্ণ?
মূল তথ্যের মধ্যে রয়েছে ক্রমাগত টর্ক, পিক টর্ক, গতি পরিসীমা, লোড জড়তা, ডিউটি চক্র, প্রতিক্রিয়ার ধরন, ব্রেক বিকল্প, সরবরাহের প্রয়োজনীয়তা, মাউন্টিং মাত্রা এবং কন্ট্রোলার সামঞ্জস্য।
একটি সার্ভো নির্বাচন করার জন্য মোটর শক্তি যথেষ্ট?
না। পাওয়ার শুধুমাত্র একটি প্যারামিটার। প্রকৃত গতি প্রোফাইল, ক্রমাগত এবং সর্বোচ্চ টর্ক, গতি, জড়তা, প্রতিক্রিয়া, ব্রেক, যান্ত্রিক ইন্টারফেস এবং ড্রাইভ সামঞ্জস্যতাও পরীক্ষা করা উচিত।
পিক টর্ক কি?
পিক টর্ক হল মোটরের স্বল্প-মেয়াদী টর্ক ক্ষমতা। এটি ত্বরণ, দ্রুত বিপরীত, এবং অস্থায়ী লোড ব্যাঘাতের সময় বিশেষভাবে গুরুত্বপূর্ণ।
কেন লোড জড়তা ব্যাপার?
উচ্চ জড়তা ত্বরান্বিত বা হ্রাস করতে আরও টর্কের প্রয়োজন। তাই এটি মোটর সাইজিং, ড্রাইভ ক্ষমতা, ব্রেকিং প্রয়োজনীয়তা এবং সার্ভো টিউনিংকে প্রভাবিত করতে পারে।
ক্রমবর্ধমান এবং পরম এনকোডারের মধ্যে পার্থক্য কি?
ক্রমবর্ধমান এনকোডারগুলি পালস-ভিত্তিক আন্দোলনের তথ্য প্রদান করে, যখন পরম এনকোডারগুলি সংজ্ঞায়িত অবস্থানের তথ্য প্রদান করে। উপযুক্ত পছন্দ মেশিন নিয়ন্ত্রণ আর্কিটেকচার এবং অবস্থানের প্রয়োজনীয়তার উপর নির্ভর করে।
একটি বিদ্যমান সার্ভো মোটর কি একটি নতুন মডেল দিয়ে প্রতিস্থাপন করা যেতে পারে?
সম্ভাব্য, কিন্তু প্রতিস্থাপন অবশ্যই বৈদ্যুতিক, যান্ত্রিক, প্রতিক্রিয়া, ব্রেক, ড্রাইভ, নিয়ামক এবং যোগাযোগের সামঞ্জস্যের জন্য পরীক্ষা করা উচিত। একটি নতুন পণ্য স্বয়ংক্রিয়ভাবে একটি সরাসরি প্রতিস্থাপন নয়.
কেন সম্পূর্ণ মডেল নম্বর গুরুত্বপূর্ণ?
শিল্প মডেল নম্বরগুলি প্রতিক্রিয়া, ব্রেক, মাউন্টিং, উইন্ডিং, ভোল্টেজ বা অন্যান্য কনফিগারেশনের বিবরণকে আলাদা করতে পারে। একটি সংক্ষিপ্ত কোড সঠিক পণ্য সনাক্ত করার জন্য যথেষ্ট তথ্য প্রদান নাও হতে পারে.
সার্ভো মোটর প্রতিস্থাপন করার সময় কি পরীক্ষা করা উচিত?
সম্পূর্ণ মডেল, মোটর রেটিং, ফিডব্যাক সিস্টেম, ব্রেক, শ্যাফ্ট, ফ্ল্যাঞ্জ, সংযোগকারী বিন্যাস, ড্রাইভ সামঞ্জস্যতা, কন্ট্রোলার ইন্টারফেস, ক্যাবলিং এবং ইনস্টলেশন মাত্রা পরীক্ষা করুন।
একটি সার্ভো মোটর বিভিন্ন ড্রাইভের সাথে কাজ করতে পারে?
শুধুমাত্র যখন প্রস্তাবিত ড্রাইভটি মোটরের বৈদ্যুতিক রেটিং, প্রতিক্রিয়া প্রযুক্তি, নিয়ন্ত্রণের প্রয়োজনীয়তা এবং অন্যান্য ইন্টারফেস সমর্থন করে। সামঞ্জস্য সম্পূর্ণ প্রযুক্তিগত বৈশিষ্ট্য থেকে যাচাই করা উচিত.
একটি হোল্ডিং ব্রেক উদ্দেশ্য কি?
বৈদ্যুতিক ঘূর্ণন সঁচারক বল অপসারণ করা হলে একটি হোল্ডিং ব্রেক মোটরকে স্থির রাখে। এটি বিশেষভাবে উল্লম্ব অক্ষের ক্ষেত্রে কার্যকর যেখানে মাধ্যাকর্ষণ অন্যথায় আন্দোলনের কারণ হতে পারে।
একটি হোল্ডিং ব্রেক কি গতিশীল ব্রেকিং প্রতিস্থাপন করে?
অগত্যা নয়। একটি হোল্ডিং ব্রেক সাধারণত বিশ্রামে লোড ধরে রাখার উদ্দেশ্যে করা হয়। ডাইনামিক স্টপিং সার্ভো ড্রাইভ, ব্রেকিং রেসিস্টর, রিজেনারেটিভ সিস্টেম বা অন্য নির্দিষ্ট পদ্ধতির উপর নির্ভর করতে পারে।
শ্যাফ্ট এবং ফ্ল্যাঞ্জের মাত্রাগুলি কেন গুরুত্বপূর্ণ?
মোটরটিকে অবশ্যই মেশিনের সাথে শারীরিকভাবে সংযুক্ত করতে হবে। শ্যাফটের ব্যাস, শ্যাফটের দৈর্ঘ্য, ফ্ল্যাঞ্জ প্যাটার্ন বা পাইলট মাত্রার পার্থক্য বৈদ্যুতিক রেটিং মিললেও সরাসরি ইনস্টলেশন প্রতিরোধ করতে পারে।
সার্ভো ড্রাইভের সাথে কোন যোগাযোগ ব্যবস্থা ব্যবহার করা যেতে পারে?
সঠিক ইন্টারফেস নির্বাচিত ড্রাইভ এবং অটোমেশন সিস্টেমের উপর নির্ভর করে। ইন্ডাস্ট্রিয়াল ফিল্ডবাস এবং ইন্ডাস্ট্রিয়াল ইথারনেট প্রযুক্তি মোশন কমান্ড, স্ট্যাটাস ইনফরমেশন, ডায়াগনস্টিকস এবং সমন্বিত নিয়ন্ত্রণের জন্য ব্যবহার করা যেতে পারে।
প্যাকেজিং মেশিনে সার্ভো সিস্টেম ব্যবহার করা যেতে পারে?
হ্যাঁ। প্যাকেজিং সরঞ্জামগুলি প্রায়শই সূচীকরণ, খাওয়ানো, কাটা, সিলিং, নিবন্ধকরণ এবং সিঙ্ক্রোনাইজড আন্দোলনের জন্য সার্ভো অক্ষ ব্যবহার করে।
সার্ভো মোটর কি মেশিন টুলস ব্যবহার করা যেতে পারে?
হ্যাঁ। সার্ভো সিস্টেমগুলি সাধারণত ফিড এবং পজিশনিং ফাংশনগুলির জন্য ব্যবহৃত হয় যেখানে নিয়ন্ত্রিত আন্দোলন এবং পুনরাবৃত্তিযোগ্যতা গুরুত্বপূর্ণ।
ক্ষমতা একই থাকা সত্ত্বেও কেন একটি সার্ভো প্রতিস্থাপন ব্যর্থ হতে পারে?
প্রতিস্থাপন টর্ক-গতির বৈশিষ্ট্য, প্রতিক্রিয়া, ব্রেক, শ্যাফ্ট মাত্রা, ফ্ল্যাঞ্জের মাত্রা, সংযোগকারী, ড্রাইভ সামঞ্জস্য বা যোগাযোগের মধ্যে ভিন্ন হতে পারে। সামঞ্জস্যপূর্ণ শক্তি একাই সমতা স্থাপন করে না।
একজন ক্রেতা সরবরাহকারীকে কোন তথ্য পাঠাতে হবে?
সবচেয়ে দরকারী তথ্যের মধ্যে রয়েছে সম্পূর্ণ মডেল নম্বর, নেমপ্লেট ফটো, ইনস্টল করা ড্রাইভ মডেল, মেশিন অ্যাপ্লিকেশন, টর্ক এবং গতির প্রয়োজনীয়তা, প্রতিক্রিয়ার ধরন, ব্রেক কনফিগারেশন, যান্ত্রিক মাত্রা এবং নিয়ামক বা যোগাযোগ ইন্টারফেস।
একটি সরবরাহকারী একটি পুরানো সার্ভো উপাদান সনাক্ত করতে সাহায্য করতে পারেন?
হ্যাঁ। একজন সরবরাহকারী অনুরোধকৃত পণ্য শনাক্ত করতে এবং প্রাসঙ্গিক কনফিগারেশন পরীক্ষা করতে সাহায্য করতে সম্পূর্ণ মডেল নম্বর, নেমপ্লেট তথ্য, ফটোগ্রাফ এবং আবেদনের বিশদ ব্যবহার করতে পারেন।
সর্বদা নতুন পণ্য প্রজন্ম নির্বাচন করা উচিত?
না। একটি নতুন মেশিনের জন্য, একটি বর্তমান পণ্য পরিবার উপযুক্ত হতে পারে। একটি বিদ্যমান মেশিনের জন্য, সর্বোত্তম সমাধান হতে পারে সঠিক প্রতিষ্ঠিত মডেল বা একটি সাবধানে যাচাইকৃত প্রতিস্থাপন যা বিদ্যমান বৈদ্যুতিক এবং যান্ত্রিক ইন্টারফেসগুলিকে সংরক্ষণ করে।
কেন মোটর এবং ড্রাইভ একসাথে মূল্যায়ন করা উচিত?
ড্রাইভকে অবশ্যই প্রয়োজনীয় বর্তমান সরবরাহ করতে হবে এবং মোটরের প্রতিক্রিয়া সঠিকভাবে ব্যাখ্যা করতে হবে। মোটর এবং ড্রাইভ সামঞ্জস্য নিয়ন্ত্রণ কর্মক্ষমতা এবং কমিশনিং সরাসরি প্রভাবিত করে।
কি একটি সার্ভো নির্বাচন প্রযুক্তিগতভাবে নির্ভরযোগ্য করে তোলে?
নির্ভরযোগ্য সার্ভো নির্বাচন মেশিন দিয়ে শুরু হয়, পণ্যের নাম দিয়ে নয়। যন্ত্রটি নির্ধারণ করে কিভাবে অক্ষটিকে চলতে হবে, কতটা টর্কের প্রয়োজন হবে, কত দ্রুত অক্ষকে ত্বরান্বিত করতে হবে, কত ঘন ঘন উল্টাতে হবে এবং কতটা সঠিকভাবে নির্দেশিত ট্র্যাজেক্টোরি অনুসরণ করতে হবে।
সেখান থেকে, মোটর এবং ড্রাইভ একটি সমন্বিত জোড়া হিসাবে নির্বাচন করা প্রয়োজন। ক্রমাগত ঘূর্ণন সঁচারক বল স্থায়ী অপারেশন নির্ধারণ করে, সর্বোচ্চ টর্ক স্বল্প-সময়ের গতিশীল ক্ষমতা নির্ধারণ করে, এবং গতি ব্যবহারযোগ্য অপারেটিং পরিসীমা নির্ধারণ করে। লোড জড়তা, মাধ্যাকর্ষণ, সংক্রমণ অনুপাত, এবং প্রক্রিয়া শক্তি তারপর প্রকৃত যান্ত্রিক চাহিদা নির্ধারণ করে।
প্রতিক্রিয়া আরেকটি অপরিহার্য স্তর যোগ করে। এনকোডার বা সমাধানকারী প্রযুক্তি অবশ্যই ড্রাইভের সাথে মেলে এবং উপলব্ধ রেজোলিউশনকে প্রয়োজনীয় নিয়ন্ত্রণ কর্মক্ষমতা সমর্থন করতে হবে। একই সময়ে, যান্ত্রিক নির্ভুলতা গুরুত্বপূর্ণ রয়ে গেছে কারণ ব্যাকল্যাশ, নমনীয়তা, প্রান্তিককরণ এবং সংক্রমণ ত্রুটি চূড়ান্ত অবস্থানের কার্যকারিতা সীমিত করতে পারে।
প্রতিস্থাপন প্রকল্পের বিস্তারিত আরো মনোযোগ প্রয়োজন. সম্পূর্ণ মডেল নম্বর, মোটর নেমপ্লেট, ড্রাইভের তথ্য, সংযোগকারীর ব্যবস্থা, ব্রেক অপশন, শ্যাফটের মাত্রা, ফ্ল্যাঞ্জ প্যাটার্ন এবং যোগাযোগের ইন্টারফেসগুলি প্রতিস্থাপন অনুমোদনের আগে যাচাই করা দরকার।
এখানে মডেল-ভিত্তিক সোর্সিং আন্তর্জাতিক ক্রেতাদের জন্য ব্যবহারিক হয়ে ওঠে। একটি বিস্তৃত পণ্য বিভাগ থেকে একটি জেনেরিক সার্ভো উপাদান নির্বাচন করার পরিবর্তে, আরও নির্ভরযোগ্য পদ্ধতি হল সঠিক প্রয়োজনীয় মডেলটি সনাক্ত করা এবং তারপরে বিদ্যমান মেশিন বা পরিকল্পিত অ্যাপ্লিকেশনের বিরুদ্ধে এটি যাচাই করা।
নতুন সরঞ্জামের জন্য, নির্বাচন টর্ক, গতি, জড়তা, দায়িত্ব চক্র, প্রতিক্রিয়া, নিয়ামক এবং যোগাযোগের প্রয়োজনীয়তা দিয়ে শুরু হতে পারে। রক্ষণাবেক্ষণ এবং প্রতিস্থাপন প্রকল্পগুলির জন্য, মূল উপাদান নম্বর এবং নেমপ্লেট তথ্য সাধারণত শক্তিশালী শুরু বিন্দু প্রদান করে।
একটি ভাল-মেলা সার্ভো সিস্টেম শেষ পর্যন্ত একসাথে কাজ করা বিভিন্ন স্তরের উপর নির্ভর করে: মোটর, ড্রাইভ, প্রতিক্রিয়া, নিয়ামক, যোগাযোগ, তারের, ব্রেকিং, যান্ত্রিক সংক্রমণ এবং মেশিনের কাঠামো।
ব্র্যান্ডেড ইন্ডাস্ট্রিয়াল অটোমেশন ইকুইপমেন্ট সোর্সিং ক্রেতাদের জন্য, লক্ষ্য তাই শুধু একটি সার্ভো মোটর সনাক্ত করা নয় যা একই রকম দেখা যায়। লক্ষ্য হল একটি কনফিগারেশন সনাক্ত করা যা মেশিনের সাথে প্রযুক্তিগতভাবে সামঞ্জস্যপূর্ণ এবং উদ্দেশ্যযুক্ত অ্যাপ্লিকেশনের জন্য ব্যবহারিক।
সোর্সিং যখন aরেক্সরথ সার্ভোপণ্য, সম্পূর্ণ মডেল নম্বর, মেশিন অ্যাপ্লিকেশন, বিদ্যমান ড্রাইভ তথ্য, প্রতিক্রিয়ার ধরন, যান্ত্রিক মাত্রা এবং কন্ট্রোলারের বিশদ প্রদান সরবরাহকারীকে সঠিক মডেলের মিলের জন্য আরও শক্তিশালী ভিত্তি দেয়।
সঠিক সার্ভো মডেল সনাক্ত করতে সাহায্য প্রয়োজন?
মাও হুইব্র্যান্ডেড শিল্প অটোমেশন পণ্য সরবরাহ করে এবং মডেল শনাক্তকরণ, প্রতিস্থাপন সোর্সিং, প্রযুক্তিগত স্পেসিফিকেশন চেক এবং অ্যাপ্লিকেশন-ভিত্তিক পণ্য ম্যাচিং সমর্থন করে। প্রয়োজনীয় মডেল, নেমপ্লেট তথ্য, বা মেশিন অ্যাপ্লিকেশনের বিশদ বিবরণের জন্য,আমাদের সাথে যোগাযোগ করুন.