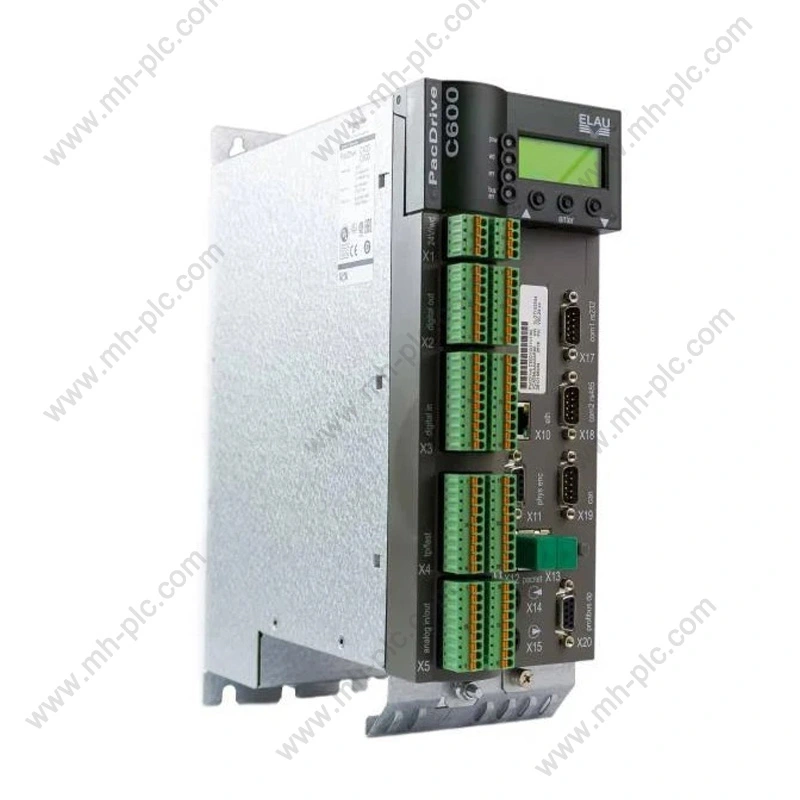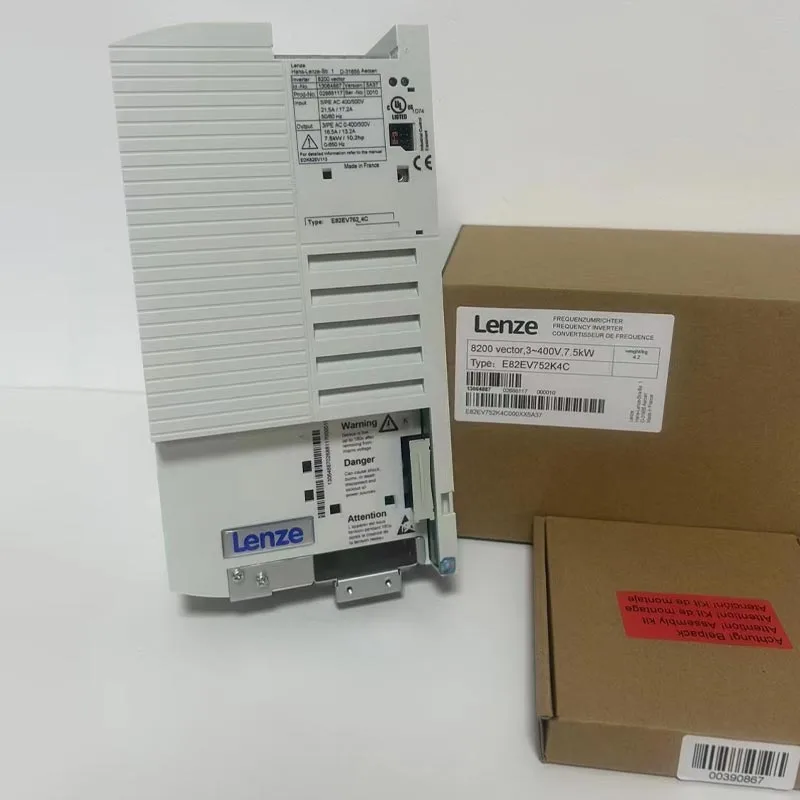
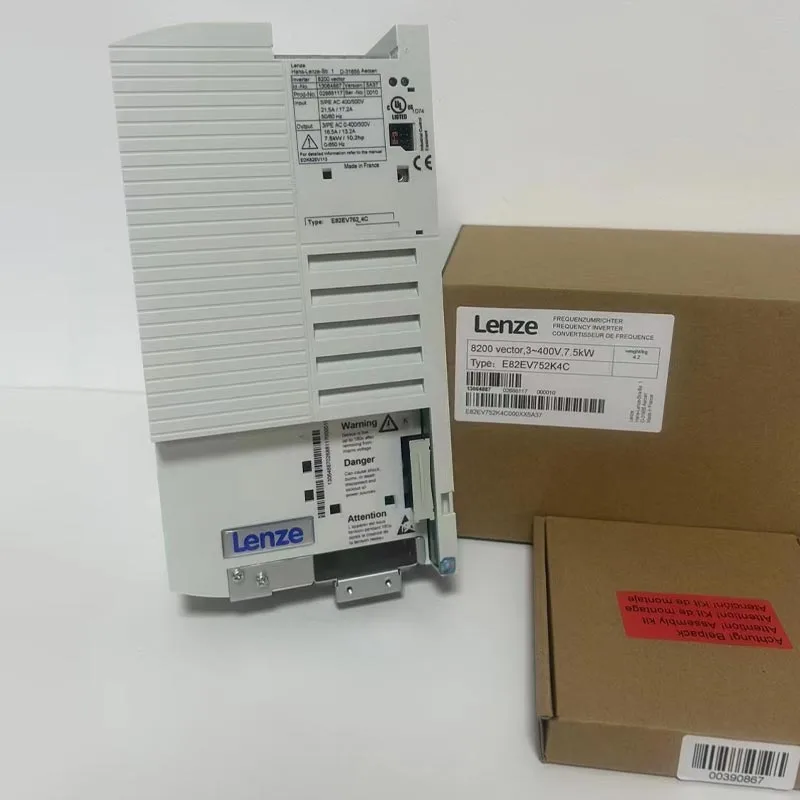
লেনজে-ইনভার্টারসমাধানগুলি শিল্প গতি এবং মোটর-নিয়ন্ত্রণ ব্যবস্থায় ব্যবহৃত হয় যেখানে সঠিক গতি নিয়ন্ত্রণ, নিয়ন্ত্রিত ত্বরণ, হ্রাস, টর্ক ব্যবস্থাপনা এবং অটোমেশন সরঞ্জামগুলির সাথে একীকরণ প্রয়োজন। সঠিক বৈদ্যুতিন সংকেতের মেরু বদল নির্বাচন করা কেবল মোটর শক্তির সাথে মিল করার বিষয় নয়। ইঞ্জিনিয়ারদের মোটর প্রকার, সরবরাহ ভোল্টেজ, আউটপুট কারেন্ট, কন্ট্রোল মোড, লোড বৈশিষ্ট্য, ব্রেকিং প্রয়োজনীয়তা, যোগাযোগ স্থাপত্য, পরিবেশগত অবস্থা, ক্যাবিনেটের সীমাবদ্ধতা এবং কমিশনিং পদ্ধতি বিবেচনা করতে হবে। বৈদ্যুতিন সংকেতের মেরু বদল প্রযুক্তি কনভেয়র, পাম্প, পাখা, প্যাকেজিং সরঞ্জাম, মেশিন টুলস, উপাদান হ্যান্ডলিং সিস্টেম এবং অন্যান্য শিল্প যন্ত্রপাতি জুড়ে প্রয়োগ করা যেতে পারে। সবচেয়ে নির্ভরযোগ্য নির্বাচন প্রক্রিয়াটি মেশিনের ডিউটি চক্র এবং মোটর বৈশিষ্ট্যগুলির সাথে শুরু হয়, তারপরে প্রয়োজনীয় ড্রাইভ ফাংশন, সুরক্ষা, নিয়ন্ত্রণ ইন্টারফেস এবং ইনস্টলেশন শর্তগুলি সংজ্ঞায়িত করে। প্রতিষ্ঠিত শিল্প অটোমেশন পণ্যগুলি সোর্সিং ক্রেতাদের জন্য, সঠিক মডেল সনাক্তকরণ এবং অ্যাপ্লিকেশন ম্যাচিং বিশেষভাবে গুরুত্বপূর্ণ কারণ বিভিন্ন বৈদ্যুতিন সংকেতের মেরু বদল পরিবারের বিভিন্ন ইন্টারফেস, সফ্টওয়্যার ফাংশন, মাত্রা এবং ইনস্টলেশনের প্রয়োজনীয়তা থাকতে পারে।
সূচিপত্র
সরাসরি বিভাগে যেতে যেকোনো বিষয়ে ক্লিক করুন।
- 1. কেন পরিবর্তনশীল-গতি মোটর নিয়ন্ত্রণ শিল্প সরঞ্জাম গুরুত্বপূর্ণ?
- 2. কিভাবে একটি শিল্প ফ্রিকোয়েন্সি বৈদ্যুতিন সংকেতের মেরু বদল একটি মোটর নিয়ন্ত্রণ করে?
- 3. কোন মোটর এবং লোড বৈশিষ্ট্য মূল্যায়ন করা উচিত?
- 4. কিভাবে নিয়ন্ত্রণ মোড মেশিন কর্মক্ষমতা প্রভাবিত করে?
- 5. ত্বরণ, হ্রাস এবং ব্রেকিং ফাংশনগুলি কী করে?
- 6. কিভাবে একটি বৈদ্যুতিন সংকেতের মেরু বদল অটোমেশন সিস্টেমের সাথে যোগাযোগ করে?
- 7. কি সুরক্ষা ফাংশন বিবেচনা করা উচিত?
- 8. কিভাবে ইনস্টলেশন পরিবেশ এবং ক্যাবিনেট ডিজাইন নির্বাচন প্রভাবিত করে?
- 9. ব্রেকিং, পুনর্জন্ম, এবং হ্রাস শক্তি কীভাবে পরিচালনা করা উচিত?
- 10. কোন শিল্প অ্যাপ্লিকেশন পরিবর্তনশীল-গতি ড্রাইভ ব্যবহার করতে পারে?
- 11. ইঞ্জিনিয়ারদের কি সাধারণ নির্বাচন ভুল এড়ানো উচিত?
- 12. কিভাবে বিদ্যমান সিস্টেম প্রতিস্থাপন বা retrofitted করা উচিত?
- 13. একটি পেশাদার বৈদ্যুতিন সংকেতের মেরু বদল স্পেসিফিকেশন কি অন্তর্ভুক্ত করা উচিত?
- 14. প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
কেন পরিবর্তনশীল-গতি মোটর নিয়ন্ত্রণ শিল্প সরঞ্জাম গুরুত্বপূর্ণ?
অনেক শিল্প মেশিনের প্রতিটি অবস্থার অধীনে একটি নির্দিষ্ট গতিতে কাজ করার জন্য একটি মোটর প্রয়োজন হয় না। পরিবাহকগুলির নিয়ন্ত্রিত ত্বরণের প্রয়োজন হতে পারে, পাম্পগুলির বিভিন্ন প্রবাহের অবস্থার প্রয়োজন হতে পারে, ফ্যানগুলি প্রক্রিয়ার চাহিদা পরিবর্তনের জন্য সাড়া দিতে পারে এবং প্যাকেজিং মেশিনগুলি প্রায়শই বিভিন্ন অক্ষ বা স্টেশনগুলির মধ্যে সমন্বিত চলাচলের উপর নির্ভর করে।
প্রথাগত স্থির-গতির ব্যবস্থাগুলি মেশিনের আউটপুটকে মানিয়ে নিতে যান্ত্রিক পদ্ধতি ব্যবহার করতে পারে, তবে একটি পরিবর্তনশীল-ফ্রিকোয়েন্সি ড্রাইভ মোটরের বৈদ্যুতিক অপারেটিং অবস্থাকে সরাসরি নিয়ন্ত্রণ করতে দেয়।
নির্বাচিত নিয়ন্ত্রণ কৌশল অনুসারে সরবরাহকৃত ফ্রিকোয়েন্সি এবং ভোল্টেজ পরিবর্তন করে, ড্রাইভটি মোটর গতি নিয়ন্ত্রণ করতে পারে এবং টর্ক উত্পাদনকে প্রভাবিত করতে পারে। এটি মেশিন ডিজাইনারকে সম্পূর্ণরূপে যান্ত্রিক সংক্রমণ পদ্ধতির উপর নির্ভর না করে গতিবিধি নিয়ন্ত্রণ করার আরও নমনীয় উপায় দেয়।
ব্যবহারিক সুবিধাটি কেবল "গতি পরিবর্তন করা" নয়। নিয়ন্ত্রিত ত্বরণ যান্ত্রিক শক কমাতে পারে। নিয়ন্ত্রিত মন্থন কাপলিং এবং বেল্টে হঠাৎ লোড কমাতে পারে। সামঞ্জস্যযোগ্য গতি একটি নির্দিষ্ট বিন্দুতে মোটরকে ক্রমাগত চালানোর জন্য বাধ্য করার পরিবর্তে একটি প্রক্রিয়াকে প্রয়োজনীয় উত্পাদন অবস্থায় কাজ করার অনুমতি দিতে পারে।
মেশিনের প্রয়োজনীয়তা এবং প্রক্রিয়া শর্ত অনুযায়ী মোটর গতি সামঞ্জস্য করার অনুমতি দেয়।
আকস্মিক যান্ত্রিক লোডিং হ্রাস করে স্থবির থেকে অপারেটিং গতি পর্যন্ত একটি সংজ্ঞায়িত র্যাম্প প্রদান করে।
হঠাৎ বন্ধ করার পরিবর্তে একটি সংজ্ঞায়িত প্রোফাইল অনুযায়ী মেশিনটিকে ধীর হতে দেয়৷
একটি কন্ট্রোল ইন্টারফেস প্রদান করে যা মোটর অপারেশনকে PLC, HMI, সেন্সর এবং সুপারভাইজরি সিস্টেমের সাথে সংযুক্ত করতে পারে।
কেন বিভিন্ন মেশিনের বিভিন্ন ড্রাইভ আচরণ প্রয়োজন
একটি স্থিতিশীল লোড বহনকারী একটি পরিবাহক একটি উত্তোলন, এক্সট্রুডার, সেন্ট্রিফিউগাল ফ্যান বা উচ্চ-জড়তা মেশিন থেকে ভিন্নভাবে আচরণ করে। প্রতিটি লোড একটি ভিন্ন টর্ক-গতির প্রয়োজনীয়তা তৈরি করে।
কিছু সরঞ্জাম উচ্চ শুরু টর্ক প্রয়োজন. কিছু কম গতিতে তুলনামূলকভাবে কম টর্ক প্রয়োজন। কিছুকে অবশ্যই একটি বড় ঘূর্ণায়মান ভরকে ত্বরান্বিত করতে হবে এবং তারপরে এটি বারবার হ্রাস করতে হবে।
এই পার্থক্যগুলি উপযুক্ত বৈদ্যুতিন সংকেতের মেরু বদল রেটিং এবং নিয়ন্ত্রণ কৌশল প্রভাবিত করে।
গতি নিয়ন্ত্রণ এবং প্রক্রিয়া স্থায়িত্ব
শিল্প অটোমেশনে, গতি প্রায়শই প্রক্রিয়ার মানের সাথে সরাসরি সম্পর্কিত। পরিবাহক গতি ব্যবধান প্রভাবিত. পাম্প গতি প্রবাহ প্রভাবিত. ফ্যানের গতি বাতাসের পরিমাণকে প্রভাবিত করে। রোলার গতি উপাদান হ্যান্ডলিং প্রভাবিত.
একটি ড্রাইভ তাই কেবল মোটর আনুষঙ্গিক না হয়ে প্রক্রিয়া-নিয়ন্ত্রণ লুপের অংশ হয়ে উঠতে পারে।
কেন মোটর নিয়ন্ত্রণ মেশিন দিয়ে শুরু করা উচিত
প্রথম প্রশ্নটি হওয়া উচিত নয় "কোন বৈদ্যুতিন সংকেতের মেরু বদল সঠিক kW রেটিং আছে?" ভাল প্রশ্ন হল "মেশিনটির মোটর থেকে কী প্রয়োজন?"
উত্তরে স্টার্ট-স্টপ ফ্রিকোয়েন্সি, ক্রমাগত অপারেটিং গতি, সর্বোচ্চ টর্কের চাহিদা, ত্বরণ সময়, হ্রাসের সময়, লোড জড়তা, পরিবেষ্টিত তাপমাত্রা এবং যোগাযোগের প্রয়োজনীয়তা অন্তর্ভুক্ত করা উচিত।
কিভাবে একটি শিল্প ফ্রিকোয়েন্সি বৈদ্যুতিন সংকেতের মেরু বদল একটি মোটর নিয়ন্ত্রণ করে?
একটি শিল্প বৈদ্যুতিন সংকেতের মেরু বদল আগত বৈদ্যুতিক শক্তিকে সংযুক্ত মোটরের জন্য উপযুক্ত একটি নিয়ন্ত্রিত আউটপুটে রূপান্তরিত করে। একটি প্রচলিত এসি ড্রাইভে, এই প্রক্রিয়ায় সাধারণত সংশোধন, ডিসি-লিঙ্ক এনার্জি স্টোরেজ এবং ইনভার্টার স্টেজের মাধ্যমে নিয়ন্ত্রিত সুইচিং জড়িত থাকে।
সংশোধনকারী পর্যায়
একটি সাধারণ এসি ড্রাইভের জন্য, আগত এসি সরবরাহ প্রথমে ডিসিতে রূপান্তরিত হয়। সংশোধনকারী পর্যায়টি ডাউনস্ট্রিম সুইচিং সার্কিট দ্বারা ব্যবহৃত ডিসি বাস স্থাপন করে।
রেকটিফায়ার কনফিগারেশন ড্রাইভ আর্কিটেকচার এবং সরবরাহ ব্যবস্থার উপর নির্ভর করে।
ডিসি লিঙ্ক
ডিসি লিঙ্ক ইনপুট সংশোধনকারী এবং আউটপুট বৈদ্যুতিন সংকেতের মেরু বদল পর্যায়ের মধ্যে মধ্যবর্তী শক্তি বিভাগ হিসাবে কাজ করে। ক্যাপাসিটার এবং অন্যান্য উপাদানগুলি ডিসি ভোল্টেজকে স্থিতিশীল করতে এবং স্যুইচিং প্রক্রিয়াটিকে সমর্থন করে।
বৈদ্যুতিন সংকেতের মেরু বদল পর্যায়
বৈদ্যুতিন সংকেতের মেরু বদল পর্যায় অর্ধপরিবাহী সুইচ ব্যবহার করে ডিসি-লিঙ্ক শক্তিকে একটি নিয়ন্ত্রিত তিন-ফেজ বা অন্যান্য উপযুক্ত আউটপুটে রূপান্তরিত করতে। সুইচিং প্যাটার্ন সামঞ্জস্য করে, ড্রাইভটি মোটরে প্রয়োগ করা ভোল্টেজ এবং ফ্রিকোয়েন্সি নিয়ন্ত্রণ করে।
আউটপুট ফ্রিকোয়েন্সি
একটি এসি ইন্ডাকশন মোটরে মোটরের গতি বৈদ্যুতিক ফ্রিকোয়েন্সি এবং মোটরের খুঁটির সংখ্যার সাথে সম্পর্কিত। আউটপুট ফ্রিকোয়েন্সি পরিবর্তন করার ফলে মোটরের অপারেটিং গতি পরিবর্তন হয়।
সম্পর্কটি সম্পূর্ণ সরাসরি নয় কারণ স্লিপ এবং লোডের অবস্থাও প্রকৃত মোটর গতিকে প্রভাবিত করে।
ভোল্টেজ নিয়ন্ত্রণ
ড্রাইভটি মোটর ভোল্টেজও নিয়ন্ত্রণ করে। মোটরটিতে পছন্দসই চৌম্বকীয় প্রবাহের অবস্থা স্থাপনের জন্য ভোল্টেজ এবং ফ্রিকোয়েন্সি অবশ্যই সমন্বিত হতে হবে।
| ড্রাইভ মঞ্চ | প্রধান ফাংশন | মূল বিবেচনা |
|---|---|---|
| ইনপুট সংশোধনকারী | এসি সরবরাহকে ডিসিতে রূপান্তরিত করে | সরবরাহ ভোল্টেজ এবং ইনপুট কনফিগারেশন |
| ডিসি লিঙ্ক | মধ্যবর্তী ডিসি শক্তি প্রদান করে | ডিসি ভোল্টেজ, রিপল, ক্যাপাসিট্যান্স, তাপীয় অবস্থা |
| ইনভার্টার ব্রিজ | নিয়ন্ত্রিত মোটর আউটপুট তৈরি করে | স্যুইচিং ডিভাইস, বর্তমান ক্ষমতা, নিয়ন্ত্রণ অ্যালগরিদম |
| নিয়ন্ত্রণ প্রসেসর | সুইচিং এবং মোটর-কন্ট্রোল কমান্ড গণনা করে | নিয়ন্ত্রণ মোড, প্রতিক্রিয়া, সফ্টওয়্যার ফাংশন |
| সুরক্ষা ব্যবস্থা | অস্বাভাবিক বৈদ্যুতিক অবস্থা পর্যবেক্ষণ করে | কারেন্ট, ভোল্টেজ, তাপমাত্রা, ফল্ট লজিক |
PWM স্যুইচিং
পালস-প্রস্থ মডুলেশন সাধারণত পছন্দসই মোটর তরঙ্গরূপ সংশ্লেষ করতে ব্যবহৃত হয়। সেমিকন্ডাক্টর সুইচগুলি একটি নিয়ন্ত্রিত ফ্রিকোয়েন্সিতে চালু এবং বন্ধ করে, একটি পালস প্যাটার্ন তৈরি করে যার কার্যকর ভোল্টেজ এবং ফ্রিকোয়েন্সি নিয়ন্ত্রিত হতে পারে।
সুইচিং প্যাটার্ন ড্রাইভের কন্ট্রোল প্রসেসর দ্বারা পরিচালিত হয়।
মোটর প্রতিক্রিয়া
কিছু অ্যাপ্লিকেশন একটি শারীরিক মোটর এনকোডার ছাড়া কাজ করে। ড্রাইভ বৈদ্যুতিক পরিমাপ এবং এর নিয়ন্ত্রণ অ্যালগরিদম থেকে মোটর আচরণ অনুমান করে।
বৃহত্তর গতি বা অবস্থান নিয়ন্ত্রণ প্রয়োজন হলে অন্যান্য অ্যাপ্লিকেশনের জন্য এনকোডার প্রতিক্রিয়া প্রয়োজন।
ওপেন-লুপ এবং ক্লোজড-লুপ অপারেশন
ওপেন-লুপ কন্ট্রোল একটি ফিজিক্যাল স্পিড ফিডব্যাক ডিভাইস ব্যবহার করে না। ক্লোজড-লুপ কন্ট্রোল রেগুলেশন উন্নত করতে একটি এনকোডার বা অন্য সেন্সর থেকে প্রতিক্রিয়া ব্যবহার করে।
উপযুক্ত পদ্ধতি নির্ভর করে প্রয়োজনীয় নির্ভুলতা, গতিশীল প্রতিক্রিয়া, মোটর প্রকার এবং মেশিন প্রক্রিয়ার উপর।
ড্রাইভ তাই একটি নিয়ন্ত্রণ ব্যবস্থার সাথে মিলিত একটি পাওয়ার-ইলেক্ট্রনিক্স সিস্টেম। মোটর পারফরম্যান্সের গুণমান বৈদ্যুতিক শক্তি পর্যায় এবং নিয়ন্ত্রণ অ্যালগরিদম উভয়ের উপর নির্ভর করে।
কোন মোটর এবং লোড বৈশিষ্ট্য মূল্যায়ন করা উচিত?
মোটর এবং লোড সেই শর্তগুলি সংজ্ঞায়িত করে যার অধীনে ড্রাইভটি পরিচালনা করতে হবে। সঠিক সাইজিং তাই মোটর নেমপ্লেট পাওয়ারের চেয়ে বেশি তথ্যের প্রয়োজন।
মোটর প্রকার
সাধারণ শিল্প অ্যাপ্লিকেশনগুলিতে অ্যাসিঙ্ক্রোনাস ইন্ডাকশন মোটর, স্থায়ী-চুম্বক মোটর, সিঙ্ক্রোনাস মোটর বা অন্যান্য মোটর প্রযুক্তি জড়িত থাকতে পারে।
ড্রাইভটি অবশ্যই নির্বাচিত মোটর প্রকার এবং এর সংশ্লিষ্ট নিয়ন্ত্রণ পদ্ধতি সমর্থন করবে।
মোটর ভোল্টেজ
মোটর নেমপ্লেট ভোল্টেজ ড্রাইভ আউটপুট এবং বৈদ্যুতিক সিস্টেমের সাথে মিলিত হওয়া প্রয়োজন। একটি অমিল ভুল অপারেটিং শর্ত তৈরি করতে পারে।
মোটর কারেন্ট
মোটর কারেন্ট বিশেষভাবে গুরুত্বপূর্ণ কারণ ড্রাইভ আউটপুট স্টেজটি সাধারণত বর্তমান ক্ষমতার পাশাপাশি পাওয়ার ক্লাস অনুযায়ী নির্বাচন করা হয়।
ভোল্টেজ, দক্ষতা, পাওয়ার ফ্যাক্টর এবং মোটর ডিজাইনের উপর নির্ভর করে একই নামমাত্র শক্তি সহ দুটি মোটরের বিভিন্ন রেটযুক্ত স্রোত থাকতে পারে।
বেস ফ্রিকোয়েন্সি
মোটরের রেট করা ফ্রিকোয়েন্সি ড্রাইভ প্রোগ্রামিংয়ের জন্য একটি গুরুত্বপূর্ণ রেফারেন্স পয়েন্ট স্থাপন করে। বেস পয়েন্টের নীচে ভোল্টেজ এবং ফ্রিকোয়েন্সির মধ্যে সম্পর্ক উপলব্ধ টর্ককে প্রভাবিত করে।
লোড টর্ক
টর্কের প্রয়োজনীয়তাগুলিকে ধ্রুবক-টর্ক এবং পরিবর্তনশীল-টর্ক আচরণে বিস্তৃতভাবে ভাগ করা যেতে পারে, যদিও বাস্তব মেশিনগুলি আরও জটিল হতে পারে।
পরিবাহক, উত্তোলনকারী, মিক্সার এবং এক্সট্রুডারগুলির প্রায়শই বিস্তৃত গতির পরিসরে যথেষ্ট টর্কের প্রয়োজন হয়। ফ্যান এবং সেন্ট্রিফিউগাল পাম্পগুলি ভিন্নভাবে আচরণ করতে পারে কারণ তাদের টর্কের প্রয়োজনীয়তা গতির সাথে দৃঢ়ভাবে পরিবর্তিত হয়।
জড়তা
লোড জড়তা ত্বরণ এবং হ্রাস প্রভাবিত করে। বড় ঘূর্ণায়মান ভরগুলির গতি পরিবর্তন করতে আরও টর্ক এবং আরও সময় প্রয়োজন।
| মোটর বা লোড প্যারামিটার | কেন এটা ব্যাপার | নির্বাচনের প্রভাব |
|---|---|---|
| মোটর ভোল্টেজ | বৈদ্যুতিক সামঞ্জস্যের সংজ্ঞা দেয় | ড্রাইভ ইনপুট এবং আউটপুট কনফিগারেশন |
| রেট করা বর্তমান | মোটর বৈদ্যুতিক চাহিদা সংজ্ঞায়িত করে | ড্রাইভ বর্তমান রেটিং |
| মোটর ফ্রিকোয়েন্সি | অপারেটিং রেফারেন্স পয়েন্ট সংজ্ঞায়িত করে | ফ্রিকোয়েন্সি এবং ভোল্টেজ সেটআপ |
| টর্ক শুরু হচ্ছে | স্টার্টআপ প্রয়োজনীয়তা সংজ্ঞায়িত করে | ড্রাইভ ওভারলোড এবং নিয়ন্ত্রণ মোড |
| লোড জড়তা | ত্বরণ এবং ক্ষয়কে প্রভাবিত করে | র্যাম্প সেটিংস এবং ব্রেকিং ব্যবস্থা |
| অপারেটিং গতি পরিসীমা | প্রয়োজনীয় মোটর নিয়ন্ত্রণ পরিসীমা সংজ্ঞায়িত করে | ড্রাইভ অ্যালগরিদম এবং মোটর কুলিং বিবেচনা |
শুরুর শর্ত
একটি ভারী লোড বেল্ট সঙ্গে একটি পরিবাহক উল্লেখযোগ্য শুরু টর্ক প্রয়োজন হতে পারে. একজন ভক্তের স্টার্টআপ আচরণ খুব ভিন্ন হতে পারে। একটি মেশিন টুল স্পিন্ডেল দ্রুত ত্বরণ এবং সুনির্দিষ্ট গতি নিয়ন্ত্রণের প্রয়োজন হতে পারে।
ড্রাইভটি গড় চলমান অবস্থার পরিবর্তে প্রকৃত স্টার্টআপ অবস্থার সাথে মিলিত হওয়া দরকার।
ওভারলোড প্রয়োজনীয়তা
কিছু অ্যাপ্লিকেশনের জন্য মোটর ক্রমাগত রেটিং এর উপরে অল্প সময়ের কারেন্ট প্রয়োজন। ড্রাইভকে অবশ্যই নির্দিষ্ট সময়কালের জন্য একটি উপযুক্ত ওভারলোড ক্ষমতা প্রদান করতে হবে।
ওভারলোড ডেটা সাবধানে ব্যাখ্যা করা উচিত কারণ বিভিন্ন ড্রাইভ পরিবার ওভারলোড রেটিংগুলিকে আলাদাভাবে সংজ্ঞায়িত করতে পারে।
কম গতিতে মোটর কুলিং
স্ট্যান্ডার্ড স্ব-কুলড মোটর একটি সংযুক্ত ফ্যান ব্যবহার করে যার শীতল ক্ষমতা কম মোটর গতিতে হ্রাস পায়। যদি মেশিনের কম গতিতে ক্রমাগত উচ্চ টর্কের প্রয়োজন হয়, অতিরিক্ত মোটর কুলিং প্রয়োজন হতে পারে।
নেমপ্লেট ডেটা অপরিহার্য
- রেটেড ভোল্টেজ:মোটরের নির্দিষ্ট অপারেটিং ভোল্টেজ নিশ্চিত করুন।
- রেট করা বর্তমান:ড্রাইভ আউটপুট রেটিং তুলনা করার সময় মোটর কারেন্ট ব্যবহার করুন।
- রেটেড ফ্রিকোয়েন্সি:মোটরের জন্য নামমাত্র ফ্রিকোয়েন্সি নিশ্চিত করুন।
- রেট করা গতি:কমিশনিং জন্য একটি রেফারেন্স হিসাবে নেমপ্লেট গতি ব্যবহার করুন.
- পাওয়ার ফ্যাক্টর:মোটরের বৈদ্যুতিক অপারেটিং বৈশিষ্ট্য বিবেচনা করুন।
- মোটর সংযোগ:যেখানে প্রযোজ্য তারা বা ডেল্টা কনফিগারেশন যাচাই করুন।
কিভাবে নিয়ন্ত্রণ মোড মেশিন কর্মক্ষমতা প্রভাবিত করে?
বিভিন্ন অ্যাপ্লিকেশনের জন্য মোটর-নিয়ন্ত্রণ নির্ভুলতার বিভিন্ন স্তরের প্রয়োজন। একটি সাধারণ পরিবাহকের একটি উচ্চ-পারফরম্যান্স পজিশনিং মেশিনের মতো একই নিয়ন্ত্রণ কৌশল প্রয়োজন নাও হতে পারে।
V/f নিয়ন্ত্রণ
ভোল্টেজ-থেকে-ফ্রিকোয়েন্সি নিয়ন্ত্রণ হল সবচেয়ে সহজ ড্রাইভ-নিয়ন্ত্রণ পদ্ধতির একটি। ড্রাইভটি আউটপুট ভোল্টেজ এবং ফ্রিকোয়েন্সির মধ্যে একটি সংজ্ঞায়িত সম্পর্ক বজায় রাখে।
এই মোড তুলনামূলকভাবে সহজ গতি-নিয়ন্ত্রণ অ্যাপ্লিকেশনের জন্য উপযুক্ত হতে পারে যেখানে উচ্চ গতিশীল টর্ক কর্মক্ষমতা প্রয়োজন হয় না।
সেন্সরহীন ভেক্টর নিয়ন্ত্রণ
সেন্সরহীন ভেক্টর নিয়ন্ত্রণ মোটর আচরণ অনুমান করে এবং মৌলিক V/f নিয়ন্ত্রণের চেয়ে বেশি স্বাধীনভাবে ফ্লাক্স এবং টর্ক নিয়ন্ত্রণ করে।
এটি অনেক অ্যাপ্লিকেশনে এনকোডারের প্রয়োজন ছাড়াই ভাল কম-গতির টর্ক নিয়ন্ত্রণ এবং গতিশীল প্রতিক্রিয়া প্রদান করতে পারে।
ক্লোজড-লুপ ভেক্টর নিয়ন্ত্রণ
ক্লোজড-লুপ কন্ট্রোল একটি এনকোডার বা অন্য সেন্সর থেকে প্রতিক্রিয়া ব্যবহার করে। এটি গতি নিয়ন্ত্রণ এবং গতিশীল প্রতিক্রিয়া উন্নত করতে পারে, বিশেষ করে অ্যাপ্লিকেশনগুলিতে যেখানে গতির নির্ভুলতা এবং লোড ব্যাঘাত প্রতিক্রিয়া গুরুত্বপূর্ণ।
অবস্থান নিয়ন্ত্রণ
কিছু ড্রাইভ প্ল্যাটফর্ম সমন্বিত গতি-নিয়ন্ত্রণ বৈশিষ্ট্য বা উচ্চ-স্তরের নিয়ামকের সাথে সমন্বিত যোগাযোগের মাধ্যমে পজিশনিং ফাংশন সমর্থন করতে পারে।
একটি ড্রাইভ একা প্রয়োজনীয় পজিশনিং করতে পারে কিনা তা নির্দিষ্ট পণ্য এবং অ্যাপ্লিকেশন আর্কিটেকচারের উপর নির্ভর করে।
| কন্ট্রোল মোড | সাধারণ চরিত্র | সম্ভাব্য আবেদন |
|---|---|---|
| V/f | সরল ভোল্টেজ-ফ্রিকোয়েন্সি সম্পর্ক | ফ্যান, পাম্প, মৌলিক পরিবাহক |
| সেন্সরহীন ভেক্টর | এনকোডার ছাড়াই উন্নত টর্ক এবং গতি নিয়ন্ত্রণ | পরিবাহক, মিশুক, সাধারণ যন্ত্রপাতি |
| ক্লোজড-লুপ ভেক্টর | প্রতিক্রিয়া-ভিত্তিক গতি নিয়ন্ত্রণ | উচ্চ কর্মক্ষমতা গতি অ্যাপ্লিকেশন |
| অবস্থান নিয়ন্ত্রণ | সমন্বিত অবস্থান বা গতি ফাংশন | গতি-নিবিড় যন্ত্রপাতি |
কেন নিয়ন্ত্রণ মোড মেশিনের আচরণ পরিবর্তন করে
ধরুন একটি পরিবাহক হঠাৎ একটি ভারী লোড গ্রহণ করে। সহজ নিয়ন্ত্রণের সাথে, মোটরের গতি আরও লক্ষণীয়ভাবে হ্রাস পেতে পারে। একটি ভেক্টর-নিয়ন্ত্রণ কৌশল মোটরের টর্ক-উৎপাদনকারী কারেন্টকে সামঞ্জস্য করে আরও আক্রমণাত্মকভাবে প্রতিক্রিয়া জানাতে পারে।
প্রকৃত আচরণ ড্রাইভ টিউনিং, মোটর মডেল, নিয়ন্ত্রণ সেটিংস এবং লোড অবস্থার উপর নির্ভর করে।
মোটর সনাক্তকরণ
কিছু ড্রাইভ সিস্টেম মোটর সনাক্তকরণ বা অটোটিউনিং সঞ্চালন করে। এই প্রক্রিয়াটি মোটর প্যারামিটারগুলি পরিমাপ করে বা অনুমান করে যাতে নিয়ন্ত্রণ অ্যালগরিদম আরও সঠিক অভ্যন্তরীণ মোটর মডেল তৈরি করতে পারে।
সঠিক কমিশনিং পদ্ধতি ড্রাইভ প্ল্যাটফর্ম এবং মোটর ধরনের উপর নির্ভর করে।
ত্বরণ প্রতিক্রিয়া
উচ্চ গতিশীল কর্মক্ষমতা সবসময় উপকারী হয় না. একটি প্যাকেজিং মেশিনের দ্রুত ত্বরণের প্রয়োজন হতে পারে, যখন একটি দীর্ঘ পরিবাহকের বেল্টের টান পরিবর্তন এড়াতে একটি মসৃণ প্রোফাইলের প্রয়োজন হতে পারে।
কন্ট্রোল মোড তাই প্রক্রিয়া আচরণ অনুযায়ী বেছে নেওয়া উচিত কারণ এটি আরও বৈশিষ্ট্য অফার করে।
ত্বরণ, হ্রাস এবং ব্রেকিং ফাংশনগুলি কী করে?
ত্বরণ এবং হ্রাস সেটিংস নির্ধারণ করে যে মোটর কত দ্রুত গতি পরিবর্তন করে। এই ফাংশনগুলি সরাসরি মেশিন মেকানিক্স এবং ড্রাইভের বৈদ্যুতিক আচরণকে প্রভাবিত করে।
ত্বরণ র্যাম্প
একটি ত্বরণ র্যাম্প অবিলম্বে লক্ষ্য মানের দিকে ঝাঁপিয়ে পড়ার পরিবর্তে ধীরে ধীরে কমান্ডের ফ্রিকোয়েন্সি বাড়ায়।
এটি আকস্মিক টর্ক পরিবর্তন হ্রাস করে এবং বেল্ট, কাপলিং, চেইন, গিয়ার এবং অন্যান্য ট্রান্সমিশন উপাদানগুলিকে রক্ষা করতে পারে।
ধীরগতি র্যাম্প
একটি মন্থর র্যাম্প ধীরে ধীরে মোটর গতি কমিয়ে দেয়। যাইহোক, গতি কমানোর ফলে মোটর বৈদ্যুতিক সিস্টেমে যান্ত্রিক শক্তি ফিরিয়ে আনতে পারে।
এই পুনরুত্পাদিত শক্তি ড্রাইভের ভিতরে ডিসি-লিঙ্ক ভোল্টেজ বাড়াতে পারে।
ব্রেকিং প্রতিরোধক
যখন পুনরুত্পাদন শক্তি অপচয় করা প্রয়োজন, একটি ব্রেকিং প্রতিরোধক বৈদ্যুতিক শক্তিকে তাপে রূপান্তর করতে পারে। ড্রাইভের ব্রেকিং ট্রানজিস্টর এবং প্রতিরোধক নির্বাচন অ্যাপ্লিকেশনের শক্তি এবং দায়িত্ব চক্রের সাথে মেলে।
ডিসি ইনজেকশন ব্রেকিং
কিছু ড্রাইভ নির্দিষ্ট স্টপিং অবস্থার সময় একটি ব্রেকিং প্রভাব তৈরি করতে মোটরে ডিসি কারেন্ট ইনজেক্ট করতে পারে। ফাংশনটি অ্যাপ্লিকেশন-নির্দিষ্ট এবং ড্রাইভ নির্দেশাবলী অনুযায়ী কনফিগার করা উচিত।
উপকূল স্টপ
একটি উপকূল স্টপ ড্রাইভ টর্ক সরিয়ে দেয় এবং মোটর এবং মেশিনকে স্বাভাবিকভাবে ধীর হতে দেয়। এটি কার্যকর যেখানে একটি নিয়ন্ত্রিত বৈদ্যুতিক হ্রাসের প্রয়োজন হয় না।
| স্টপিং পদ্ধতি | মোটর আচরণ | সাধারণ ব্যবহার |
|---|---|---|
| র্যাম্প স্টপ | একটি নির্দিষ্ট সময় অনুযায়ী ফ্রিকোয়েন্সি হ্রাস পায় | সাধারণ নিয়ন্ত্রিত স্টপিং |
| উপকূল স্টপ | মোটর ড্রাইভ টর্ক হারায় এবং স্বাভাবিকভাবেই ধীর হয়ে যায় | নিম্ন-জড়তা বা অ-সমালোচনামূলক স্টপ |
| ব্রেকিং প্রতিরোধক | পুনর্জন্ম শক্তি তাপ হিসাবে বিলীন হয় | উচ্চ-জড়তা বা দ্রুত হ্রাস |
| ডিসি ব্রেকিং | ডিসি উত্তেজনা একটি ব্রেকিং প্রভাব তৈরি করে | নির্বাচিত স্টপিং এবং হোল্ডিং অ্যাপ্লিকেশন |
উচ্চ-জড়তা অ্যাপ্লিকেশন
ফ্যান, সেন্ট্রিফিউজ, বড় রোলার, ফ্লাইহুইল এবং অনুরূপ যন্ত্রপাতি যথেষ্ট গতিশক্তি সঞ্চয় করতে পারে। যদি সিস্টেমটি খুব দ্রুত বন্ধ করার চেষ্টা করে, সেই শক্তিটি ডিসি-লিঙ্ক ভোল্টেজ বাড়াতে পারে।
তাই ড্রাইভটি একটি প্রতিরক্ষামূলক অবস্থায় প্রবেশ করতে পারে যদি না উপযুক্ত ব্রেকিং ব্যবস্থাপনা প্রদান করা হয়।
ব্রেকিং প্রতিরোধক নির্বাচন
ব্রেক প্রতিরোধক নির্বাচন প্রতিরোধের মান, পাওয়ার রেটিং, পালস সময়কাল, ডিউটি চক্র, ড্রাইভ সামঞ্জস্য এবং তাপ ইনস্টলেশন অবস্থার উপর নির্ভর করে।
একটি সংক্ষিপ্ত ঘটনার জন্য বৈদ্যুতিকভাবে সামঞ্জস্যপূর্ণ একটি প্রতিরোধক বারবার ব্রেকিং চক্রের জন্য অনুপযুক্ত হতে পারে।
পুনর্জন্মমূলক সিস্টেম
কিছু অ্যাপ্লিকেশান রিজেনারেটিভ ড্রাইভ থেকে উপকৃত হয় যা রোধকের মাধ্যমে এটিকে নষ্ট করার পরিবর্তে এসি সরবরাহে ব্রেকিং শক্তি ফিরিয়ে দেয়।
এই স্থাপত্যটি আরও জটিল এবং সাধারণত নির্বাচিত হয় যেখানে অ্যাপ্লিকেশনটির উল্লেখযোগ্য পুনর্জন্মমূলক ক্রিয়াকলাপ রয়েছে।
কিভাবে একটি বৈদ্যুতিন সংকেতের মেরু বদল অটোমেশন সিস্টেমের সাথে যোগাযোগ করে?
আধুনিক শিল্প ড্রাইভগুলি প্রায়শই একটি বড় অটোমেশন সিস্টেমের মধ্যে নোড হিসাবে কাজ করে। ড্রাইভটি একটি পিএলসি থেকে গতির আদেশ পেতে পারে, একটি এইচএমআইয়ের সাথে স্থিতির তথ্য বিনিময় করতে পারে, একটি তদারকি নিয়ন্ত্রকের কাছে অ্যালার্ম পাঠাতে পারে বা সমন্বিত গতিতে অংশ নিতে পারে।
ডিজিটাল ইনপুট এবং আউটপুট
প্রাথমিক নিয়ন্ত্রণ স্টার্ট, স্টপ, ফরোয়ার্ড, রিভার্স, রিসেট বা অন্যান্য কমান্ডের জন্য ডিজিটাল ইনপুটগুলির মাধ্যমে প্রয়োগ করা যেতে পারে।
ডিজিটাল আউটপুটগুলি চলমান অবস্থা, ফল্টের অবস্থা বা গতি-সম্পর্কিত অবস্থার মতো অবস্থার প্রতিবেদন করতে পারে।
এনালগ ইনপুট এবং আউটপুট
এনালগ সংকেত গতির রেফারেন্স, প্রক্রিয়া মান, বা অন্যান্য ক্রমাগত পরিবর্তনশীল কমান্ড উপস্থাপন করতে পারে। একটি সাধারণ বিন্যাস নিয়ন্ত্রণ ব্যবস্থার উপর নির্ভর করে একটি 0-10 V বা 4-20 mA সংকেত ব্যবহার করে।
শিল্প যোগাযোগ নেটওয়ার্ক
আরও উন্নত ইনস্টলেশন ডিজিটালভাবে নিয়ন্ত্রণ এবং ডায়াগনস্টিক তথ্য বিনিময় করতে শিল্প যোগাযোগ নেটওয়ার্ক ব্যবহার করে।
ড্রাইভ পরিবার এবং কনফিগারেশনের উপর নির্ভর করে, ইন্টারফেস ফিল্ডবাস এবং শিল্প ইথারনেট প্রযুক্তি অন্তর্ভুক্ত করতে পারে।
প্যারামিটার অ্যাক্সেস
যোগাযোগ অপারেটিং পরামিতি, ফল্ট ইতিহাস, স্ট্যাটাস শব্দ, পর্যবেক্ষণ মান এবং ডায়াগনস্টিক তথ্য অ্যাক্সেস প্রদান করতে পারে।
| ইন্টারফেস | সাধারণ ফাংশন | আবেদন |
|---|---|---|
| ডিজিটাল ইনপুট | বিচ্ছিন্ন নিয়ন্ত্রণ কমান্ড | শুরু করুন, থামুন, পুনরায় সেট করুন, দিকনির্দেশ |
| ডিজিটাল আউটপুট | বিচ্ছিন্ন অবস্থা ইঙ্গিত | চলমান, দোষ, প্রস্তুত রাষ্ট্র |
| এনালগ ইনপুট | ক্রমাগত প্রক্রিয়া বা গতির রেফারেন্স | স্পিড কমান্ড, চাপ রেফারেন্স |
| এনালগ আউটপুট | ক্রমাগত পর্যবেক্ষণ সংকেত | গতি বা বর্তমান প্রতিক্রিয়া |
| শিল্প নেটওয়ার্ক | ডিজিটাল নিয়ন্ত্রণ এবং ডায়াগনস্টিকস | PLC ইন্টিগ্রেশন এবং মেশিন সমন্বয় |
পিএলসি ইন্টিগ্রেশন
পিএলসি ড্রাইভ থেকে প্রকৃত গতি, আউটপুট কারেন্ট, স্থিতি এবং ত্রুটির তথ্য পড়ার সময় একটি গতির রেফারেন্স এবং নিয়ন্ত্রণ শব্দ পাঠাতে পারে।
এই ডিজিটাল পদ্ধতিটি প্রচুর পরিমাণে হার্ডওয়্যারড কন্ট্রোল সিগন্যালের প্রয়োজনীয়তা হ্রাস করে এবং বৃহত্তর ডায়াগনস্টিক দৃশ্যমানতা প্রদান করতে পারে।
HMI এবং অপারেটরের মিথস্ক্রিয়া
একটি HMI ড্রাইভের স্থিতি এবং অপারেটিং মান প্রদর্শন করতে পারে, যখন অনুমোদিত কর্মীদের নির্বাচিত প্যারামিটার বা অপারেটিং কমান্ড পরিবর্তন করার অনুমতি দেয়।
সমালোচনামূলক পরামিতি অননুমোদিত পরিবর্তন থেকে রক্ষা করা উচিত.
নেটওয়ার্ক আর্কিটেকচার
যখন একাধিক ড্রাইভ একটি মেশিনে কাজ করে, তখন যোগাযোগ নেটওয়ার্কটি সাবধানে পরিকল্পনা করা উচিত। ডিভাইস অ্যাড্রেসিং, তারের রাউটিং, সমাপ্তি, আপডেট রেট, নিয়ন্ত্রণ লেটেন্সি, এবং ত্রুটি আচরণ সমস্ত সিস্টেম নির্ভরযোগ্যতা প্রভাবিত করে।
দূরবর্তী ডায়াগনস্টিকস
আধুনিক অটোমেশন আর্কিটেকচার ক্রমবর্ধমান দূরবর্তী ডায়গনিস্টিক ফাংশন ব্যবহার করে। ড্রাইভ অ্যালার্ম এবং অপারেটিং ডেটা রক্ষণাবেক্ষণ দলগুলিকে পরিষেবা থেকে অবিলম্বে সরঞ্জামগুলি সরিয়ে না দিয়ে সমস্যাগুলি সনাক্ত করতে সহায়তা করতে পারে।
কি সুরক্ষা ফাংশন বিবেচনা করা উচিত?
একটি পরিবর্তনশীল-গতি ড্রাইভ বৈদ্যুতিক সরবরাহ এবং মোটরের মধ্যে কাজ করে, তাই এটির পাওয়ার-ইলেকট্রনিক্স স্তর এবং মোটর-নিয়ন্ত্রণ স্তর উভয় ক্ষেত্রেই সুরক্ষা প্রয়োজন।
ওভারকারেন্ট সুরক্ষা
অত্যধিক কারেন্ট যান্ত্রিক ওভারলোড, শর্ট সার্কিট, মোটর ত্রুটি, মোটর ভুল পরামিতি, বা হঠাৎ লোড পরিবর্তনের ফলে হতে পারে।
ড্রাইভ আউটপুট কারেন্ট নিরীক্ষণ করে এবং এর সুরক্ষা কৌশল অনুসারে প্রতিক্রিয়া জানাতে পারে।
ওভারভোল্টেজ সুরক্ষা
ডিসি-লিংক ভোল্টেজ বৃদ্ধি পেতে পারে কারণ সরবরাহে ব্যাঘাত ঘটে বা হ্রাসের সময় পুনর্জন্ম শক্তি। ডিসি-লিঙ্ক তার অনুমোদিত পরিসীমা অতিক্রম করলে ড্রাইভ একটি ওভারভোল্টেজ প্রতিক্রিয়া ট্রিগার করতে পারে।
আন্ডারভোল্টেজ সুরক্ষা
কম ইনপুট ভোল্টেজ ড্রাইভ অপারেশন এবং মোটর কর্মক্ষমতা প্রভাবিত করতে পারে. ড্রাইভটি তার ডিসি-লিঙ্ক এবং ইনপুট অবস্থার নিরীক্ষণ করে এবং এর সুরক্ষা যুক্তি অনুসারে প্রতিক্রিয়া জানাতে পারে।
অতিরিক্ত তাপমাত্রা সুরক্ষা
পাওয়ার সেমিকন্ডাক্টর, হিট সিঙ্ক, কুলিং ফ্যান এবং অন্যান্য উপাদান অপারেশন চলাকালীন তাপ উৎপন্ন করে। তাপমাত্রা সেন্সরগুলি গুরুত্বপূর্ণ এলাকাগুলি নিরীক্ষণ করতে পারে এবং সীমা অতিক্রম করলে একটি প্রতিরক্ষামূলক প্রতিক্রিয়া শুরু করতে পারে।
মোটর ওভারলোড
মোটর তাপীয় আচরণ বর্তমান, গতি, কুলিং এবং অপারেটিং শুল্কের উপর নির্ভর করে। ড্রাইভ-ভিত্তিক ইলেকট্রনিক ওভারলোড সুরক্ষা তাপীয় লোড অনুমান করতে মোটর বর্তমান এবং কনফিগার করা পরামিতি ব্যবহার করতে পারে।
আর্থ-ফল্ট এবং আউটপুট সুরক্ষা
ড্রাইভ অস্বাভাবিক বর্তমান অবস্থা নিরীক্ষণ করতে পারে এবং নির্দিষ্ট আউটপুট ত্রুটি সনাক্ত করতে পারে। বাহ্যিক সুরক্ষা ডিভাইসগুলি গুরুত্বপূর্ণ থেকে যায়, কারণ ড্রাইভ সুরক্ষা সঠিকভাবে ডিজাইন করা আপস্ট্রিম সুরক্ষা প্রতিস্থাপন করে না।
| সুরক্ষা ফাংশন | সম্ভাব্য কারণ | ড্রাইভ প্রতিক্রিয়া |
|---|---|---|
| ওভারকারেন্ট | ওভারলোড, শর্ট সার্কিট, ত্বরণ চাহিদা | অ্যালার্ম, বর্তমান সীমিত, বা ট্রিপ |
| ওভারভোল্টেজ | পুনর্জন্ম বা সরবরাহের ব্যাঘাত | ট্রিপ, মন্থর নিয়ন্ত্রণ, বা অন্যান্য প্রতিরক্ষামূলক পদক্ষেপ |
| আন্ডারভোল্টেজ | সরবরাহ ডিপ বা বাধা | অ্যালার্ম, নিয়ন্ত্রিত স্টপ, বা ট্রিপ |
| অতিরিক্ত তাপমাত্রা | উচ্চ লোড, উচ্চ পরিবেষ্টিত, কুলিং ব্যর্থতা | অ্যালার্ম বা প্রতিরক্ষামূলক ট্রিপ |
| মোটর ওভারলোড | অত্যধিক টেকসই মোটর লোড | তাপ সুরক্ষা বা ট্রিপ |
| আউটপুট ত্রুটি | মোটর তারের বা মোটর ত্রুটি | প্রতিরক্ষামূলক শাটডাউন |
প্রতিরক্ষামূলক সেটিংস সঠিক মোটর ডেটা প্রয়োজন
সুরক্ষা অ্যালগরিদমগুলি প্রায়শই মোটর কারেন্ট, পাওয়ার, ভোল্টেজ, ফ্রিকোয়েন্সি, তাপীয় বৈশিষ্ট্য বা কনফিগার করা অপারেটিং সীমার উপর নির্ভর করে।
ভুল মোটর ডেটা তাই কর্মক্ষমতা এবং সুরক্ষা আচরণ উভয়কেই প্রভাবিত করতে পারে।
বাহ্যিক সুরক্ষা প্রয়োজনীয়
একটি ড্রাইভের অভ্যন্তরীণ সুরক্ষা ফাংশন সঠিকভাবে নির্বাচিত আপস্ট্রিম সার্কিট ব্রেকার, ফিউজ, সংযোগ বিচ্ছিন্ন, গ্রাউন্ডিং এবং ইনস্টলেশন অনুশীলনের প্রয়োজনীয়তা দূর করে না।
সম্পূর্ণ বৈদ্যুতিক সিস্টেমের সমন্বিত সুরক্ষা প্রয়োজন।
নিরাপদ শাটডাউন
মেশিন-স্তরের নিরাপত্তার জন্য নিয়ন্ত্রিত টর্ক অপসারণ, নিরাপত্তা ইনপুট, জরুরী-স্টপ সার্কিট, ইন্টারলক, বা ডেডিকেটেড নিরাপত্তা-রেটেড ফাংশন প্রয়োজন হতে পারে।
কেবলমাত্র একটি স্ট্যান্ডার্ড স্টার্ট/স্টপ ইনপুটের উপর নির্ভর না করে যন্ত্রপাতি ঝুঁকি মূল্যায়নের চারপাশে সুরক্ষা ডিজাইন করা উচিত।
কিভাবে ইনস্টলেশন পরিবেশ এবং ক্যাবিনেট ডিজাইন নির্বাচন প্রভাবিত করে?
বৈদ্যুতিক কর্মক্ষমতা আংশিকভাবে বৈদ্যুতিন সংকেতের মেরু বদল কিভাবে ইনস্টল করা হয় তার উপর নির্ভর করে। একই ড্রাইভ একটি ছোট সিল করা ক্যাবিনেট এবং একটি ভাল-বাতাসবাহী নিয়ন্ত্রণ প্যানেলে ভিন্নভাবে আচরণ করতে পারে।
পরিবেষ্টিত তাপমাত্রা
পাওয়ার সেমিকন্ডাক্টরগুলি তাপ উৎপন্ন করে এবং পরিবেষ্টিত তাপমাত্রা নির্ধারণ করে যে ড্রাইভটি কতটা কার্যকরভাবে এটিকে নষ্ট করতে পারে।
উচ্চ পরিবেষ্টিত তাপমাত্রার জন্য পণ্যের স্পেসিফিকেশনের উপর নির্ভর করে বর্তমান ডিরেটিং বা অতিরিক্ত শীতলকরণের প্রয়োজন হতে পারে।
বায়ুচলাচল
ক্যাবিনেট এয়ারফ্লো তাপকে ড্রাইভ থেকে দূরে সরানোর অনুমতি দেওয়া উচিত। অবরুদ্ধ ভেন্ট, অপর্যাপ্ত ফ্যানের ক্ষমতা, বা খারাপ ক্যাবিনেট ব্যবস্থা অভ্যন্তরীণ তাপমাত্রা বাড়াতে পারে।
মাউন্টিং ক্লিয়ারেন্স
ড্রাইভের জন্য বায়ুচলাচল খোলা এবং তাপ উৎপন্নকারী পৃষ্ঠের চারপাশে সংজ্ঞায়িত ক্লিয়ারেন্স প্রয়োজন। সঠিক দূরত্ব পণ্য নকশা উপর নির্ভর করে.
উচ্চতা
উচ্চ উচ্চতায়, বায়ুর ঘনত্ব হ্রাস পায়, যা শীতল কার্যক্ষমতাকে প্রভাবিত করতে পারে। কিছু ড্রাইভ ইন্সটলেশনের জন্য নির্দিষ্ট উচ্চতার উপরে ডিরেটিং প্রয়োজন।
ধুলো এবং দূষণ
শিল্প পরিবেশে পরিবাহী ধুলো, টেক্সটাইল ফাইবার, তেল কুয়াশা, আর্দ্রতা বা রাসায়নিক দূষক থাকতে পারে। ঘের সুরক্ষা এবং রক্ষণাবেক্ষণের প্রয়োজনীয়তাগুলি সাইটের অবস্থার প্রতিফলন করা উচিত।
| ইনস্টলেশন শর্ত | সম্ভাব্য প্রভাব | নকশা প্রতিক্রিয়া |
|---|---|---|
| উচ্চ পরিবেষ্টিত তাপমাত্রা | কুলিং মার্জিন হ্রাস | তাপ মূল্যায়ন এবং সম্ভাব্য derating |
| সীমিত বায়ুপ্রবাহ | তাপ জমে | ক্যাবিনেটের বায়ুচলাচল উন্নত করুন |
| উচ্চ উচ্চতা | বায়ু শীতল ক্ষমতা হ্রাস | উচ্চতা-সম্পর্কিত derating প্রয়োজনীয়তা অনুসরণ করুন |
| ধুলো | কুলিং পাথের দূষণ | উপযুক্ত ঘের এবং রক্ষণাবেক্ষণ পরিকল্পনা |
| আর্দ্রতা | বৈদ্যুতিক এবং জারা ঝুঁকি | উপযুক্ত পরিবেশগত সুরক্ষা |
| উচ্চ সুইচিং ফ্রিকোয়েন্সি | অতিরিক্ত লোকসান এবং EMI | সঠিক প্যারামিটার এবং তারের নকশা |
EMC বিবেচনা
উচ্চ-ফ্রিকোয়েন্সি স্যুইচিং ইলেক্ট্রোম্যাগনেটিক নির্গমন তৈরি করে। মোটর তার, গ্রাউন্ডিং, শিল্ডিং, ফিল্টার এবং ক্যাবিনেট নির্মাণ ইলেক্ট্রোম্যাগনেটিক সামঞ্জস্যকে প্রভাবিত করতে পারে।
দীর্ঘ মোটর তারের বিশেষ বিবেচনার প্রয়োজন হতে পারে কারণ তারের ক্যাপাসিট্যান্স আউটপুট সার্কিটকে প্রভাবিত করতে পারে।
মোটর তারের দৈর্ঘ্য
সর্বাধিক অনুমোদিত মোটর তারের দৈর্ঘ্য নির্ভর করে ড্রাইভের নকশা, সুইচিং বৈশিষ্ট্য, মোটর নিরোধক, তারের নির্মাণ এবং যেকোনো আউটপুট ফিল্টার বা চুল্লির উপর।
এই তথ্য ইনস্টলেশনের আগে পণ্য ডকুমেন্টেশন বিরুদ্ধে চেক করা উচিত.
মন্ত্রিসভা ভিতরে তাপ অপচয়
এটি শুধুমাত্র ড্রাইভ দ্বারা উত্পন্ন তাপের জন্য হিসাব করা গুরুত্বপূর্ণ, কিন্তু যোগাযোগকারী, পাওয়ার সাপ্লাই, ব্রেকিং প্রতিরোধক, পিএলসি, ট্রান্সফরমার এবং অন্যান্য উপাদানগুলির দ্বারাও।
মোট থার্মাল লোড নির্ধারণ করে যে ক্যাবিনেটের ফ্যান, এয়ার কন্ডিশনার বা অন্য শীতল কৌশল প্রয়োজন কিনা।
বৈদ্যুতিক ব্যবধান এবং তারের
পাওয়ার ওয়্যারিং এবং কন্ট্রোল ওয়্যারিং যথাযথভাবে রুট করা উচিত। উচ্চ-কারেন্ট সুইচিং পাথ থেকে সংবেদনশীল যোগাযোগ এবং এনালগ ওয়্যারিং আলাদা করা হস্তক্ষেপ কমাতে পারে।
ব্রেকিং, পুনর্জন্ম, এবং হ্রাস শক্তি কীভাবে পরিচালনা করা উচিত?
যখন একটি বৈদ্যুতিক মোটর হ্রাস পায়, তখন ঘূর্ণায়মান সিস্টেম তাত্ক্ষণিকভাবে তার গতিশক্তি হারায় না। সেই শক্তি কোথাও যেতে হবে। ড্রাইভ আর্কিটেকচারের উপর নির্ভর করে, এটি তাপ হিসাবে বিলুপ্ত হতে পারে বা বৈদ্যুতিক নেটওয়ার্কে ফিরে আসতে পারে।
যেখান থেকে উদ্ভূত শক্তি আসে
পুনর্জন্ম সাধারণত ঘটে যখন লোড নির্দেশিত বৈদ্যুতিক গতির চেয়ে দ্রুত মোটর চালায়। উচ্চ-জড়তা হ্রাস এবং লোড কমানো সাধারণ উদাহরণ।
তখন মোটরটি অস্থায়ীভাবে জেনারেটর হিসাবে আচরণ করে, বৈদ্যুতিক শক্তিকে ড্রাইভের ডিসি লিঙ্কের দিকে ফেরত পাঠায়।
ডিসি-লিঙ্ক ভোল্টেজ বৃদ্ধি
একটি উপযুক্ত শক্তি-ব্যবস্থাপনা পথ ছাড়া, পুনরুত্পাদন শক্তি DC-লিংক ভোল্টেজ বাড়ায়। যদি ভোল্টেজ ড্রাইভের অপারেটিং সীমা অতিক্রম করে, একটি ওভারভোল্টেজ ট্রিপ ঘটতে পারে।
ব্রেকিং প্রতিরোধক
একটি ব্রেকিং প্রতিরোধক পুনরুত্পাদিত শক্তির জন্য একটি নিয়ন্ত্রিত পথ প্রদান করে। ডিসি-লিংক ভোল্টেজ প্রাসঙ্গিক থ্রেশহোল্ডে পৌঁছালে ব্রেকিং সার্কিট রোধকে সচল করে।
রিজেনারেটিভ ব্রেকিং
রিজেনারেটিভ ড্রাইভ সিস্টেম এসি সরবরাহে শক্তি ফিরিয়ে দিতে পারে। এটি কার্যকর যেখানে পুনরুত্থান ঘন ঘন ঘটে বা যেখানে ব্রেকিং শক্তি মেশিনের অপারেশনের একটি উল্লেখযোগ্য অংশ উপস্থাপন করে।
| শক্তি ব্যবস্থাপনা পদ্ধতি | মৌলিক নীতি | সাধারণ আবেদন শর্ত |
|---|---|---|
| দীর্ঘ ধীরগতি র্যাম্প | স্টপ সময় প্রসারিত করে পুনর্জন্ম শক্তি হ্রাস করে | ধীর গতিতে থামতে সহ্য করতে পারে এমন মেশিন |
| ব্রেকিং প্রতিরোধক | পুনর্জন্ম শক্তিকে তাপে রূপান্তরিত করে | বারবার বা দ্রুত হ্রাস |
| পুনর্জন্মমূলক ড্রাইভ | AC সরবরাহে শক্তি ফেরত দেয় | ঘন ঘন বা যথেষ্ট পুনর্জন্মমূলক অপারেশন |
| যান্ত্রিক ব্রেক | লোড থামাতে বা ধরে রাখতে শারীরিক ঘর্ষণ ব্যবহার করে | উত্তোলন, নিরাপত্তা হোল্ডিং, স্থির লোড শর্ত |
উত্তোলন অ্যাপ্লিকেশন
উত্তোলন এবং উত্তোলন সিস্টেমগুলিতে বিশেষ মনোযোগ প্রয়োজন কারণ একটি স্থগিত লোড কম করার সময় মোটর চালাতে পারে। বৈদ্যুতিক পুনর্জন্ম এবং যান্ত্রিক হোল্ডিং পৃথক বিবেচনা।
মোটর বন্ধ হয়ে গেলে লোড ধরে রাখার জন্য একটি যান্ত্রিক ব্রেক প্রয়োজন হতে পারে।
উচ্চ-জড়তা যন্ত্রপাতি
সেন্ট্রিফিউজ, বড় পাখা, রোলার এবং ফ্লাইহুইল চালিত যন্ত্রপাতি উল্লেখযোগ্য যান্ত্রিক শক্তি সঞ্চয় করতে পারে।
একটি উপযুক্ত শক্তি-ব্যবস্থাপনা সিস্টেম ইনস্টল করা না থাকলে এই ধরনের সিস্টেমকে দ্রুত বন্ধ করার চেষ্টা করা ড্রাইভের ব্রেকিং ক্ষমতাকে অতিক্রম করতে পারে।
ব্রেক প্রতিরোধক তাপ নকশা
ব্রেকিং প্রতিরোধকগুলি অপারেশনের সময় গরম হয়ে উঠতে পারে এবং উপযুক্ত বায়ুচলাচল এবং তাপ-সংবেদনশীল উপাদানগুলি থেকে শারীরিক পৃথকীকরণ প্রয়োজন।
রোধের ডিউটি চক্র প্রকৃত মেশিন অপারেটিং প্যাটার্ন থেকে গণনা করা উচিত।
কোন শিল্প অ্যাপ্লিকেশন পরিবর্তনশীল-গতি ড্রাইভ ব্যবহার করতে পারে?
পরিবর্তনশীল-ফ্রিকোয়েন্সি ড্রাইভগুলি অনেক শিল্প খাতে ব্যবহার করা হয় কারণ বিভিন্ন মেশিনের নিয়ন্ত্রিত মোটর গতি এবং টর্কের প্রয়োজন হয়।
গতি নিয়ন্ত্রণ, নিয়ন্ত্রিত ত্বরণ, দিক নিয়ন্ত্রণ, এবং আপস্ট্রিম বা ডাউনস্ট্রিম যন্ত্রপাতির সাথে সমন্বয়।
প্রক্রিয়া প্রবাহ নিয়ন্ত্রণ, চাপ ব্যবস্থাপনা, এবং নরম শুরুর জন্য সামঞ্জস্যযোগ্য মোটর গতি।
পরিবর্তনশীল-গতি বায়ুপ্রবাহ নিয়ন্ত্রণ এবং বায়ুচলাচল এবং প্রক্রিয়া সিস্টেমের জন্য মসৃণ ত্বরণ।
নিয়ন্ত্রিত গতি, পুনরাবৃত্তিযোগ্য ত্বরণ, PLC এর সাথে যোগাযোগ এবং মেশিনের বিভাগ জুড়ে সমন্বয়।
স্টার্ট-স্টপ কন্ট্রোল, সিঙ্ক্রোনাইজড মুভমেন্ট, ব্রেকিং এবং সুনির্দিষ্ট পরিবাহক গতি ব্যবস্থাপনা।
মিক্সার, রোলার, এক্সট্রুডার, উইন্ডিং সরঞ্জাম এবং অনুরূপ শিল্প মেশিনগুলির জন্য গতি এবং টর্ক নিয়ন্ত্রণ।
পরিবাহক সিস্টেম
পরিবাহকগুলির প্রায়শই মসৃণ ত্বরণ এবং হ্রাসের প্রয়োজন হয়। আকস্মিক টর্ক পরিবর্তন বেল্ট স্লিপ, পণ্য অস্থিরতা, যান্ত্রিক শক, বা অপ্রয়োজনীয় পরিধান হতে পারে।
যখন একাধিক পরিবাহক একসাথে কাজ করে, তখন গতির রেফারেন্সগুলি পিএলসি বা নেটওয়ার্কের মাধ্যমে সমন্বয় করা যেতে পারে।
পাম্প
পাম্প অ্যাপ্লিকেশন প্রায়ই একটি প্রক্রিয়া অবস্থা অনুযায়ী গতি পরিবর্তন প্রয়োজন. একটি ড্রাইভ একটি চাপ সেন্সর, ফ্লো কন্ট্রোলার, বা পিএলসি থেকে একটি রেফারেন্স পেতে পারে এবং সেই অনুযায়ী মোটর গতি সামঞ্জস্য করতে পারে।
নির্বাচনের জন্য এখনও পাম্পের ধরন এবং লোড আচরণের দিকে মনোযোগ দেওয়া প্রয়োজন কারণ সমস্ত পাম্পে অভিন্ন টর্ক বৈশিষ্ট্য নেই।
ভক্ত
ভক্তদের দৃঢ়ভাবে গতি-নির্ভর টর্ক বৈশিষ্ট্য থাকতে পারে। পরিবর্তনশীল-গতি নিয়ন্ত্রণ তাই বায়ুপ্রবাহ সামঞ্জস্য করার একটি নমনীয় পদ্ধতি প্রদান করতে পারে।
ফ্যান মোটর অ্যাপ্লিকেশনের ন্যূনতম গতি, মোটর কুলিং, এবং সংযুক্ত ফ্যানের অপারেটিং পরিসীমাও বিবেচনা করা উচিত।
প্যাকেজিং মেশিন
প্যাকেজিং সরঞ্জাম সমন্বয়ে অপারেটিং বেশ কয়েকটি মোটর অন্তর্ভুক্ত করতে পারে। ড্রাইভের দ্রুত প্রতিক্রিয়া, পুনরাবৃত্তিযোগ্য গতি নিয়ন্ত্রণ, মেশিন কন্ট্রোলারের সাথে যোগাযোগ এবং সুনির্দিষ্ট ত্বরণ প্রোফাইলের প্রয়োজন হতে পারে।
উইন্ডিং এবং আনওয়াইন্ডিং সিস্টেম
রোল ব্যাস পরিবর্তনের সাথে সাথে উইন্ডিং মেশিনের সমন্বিত গতি এবং টর্ক নিয়ন্ত্রণের প্রয়োজন হতে পারে। টেনশন নিয়ন্ত্রণে ফিডব্যাক সেন্সর এবং আরও উন্নত নিয়ন্ত্রণ কৌশল অন্তর্ভুক্ত থাকতে পারে।
মিক্সার এবং আন্দোলনকারীরা
মিক্সাররা পরিবর্তনশীল টর্কের চাহিদা উপস্থাপন করতে পারে কারণ পণ্যের সান্দ্রতা এবং প্রক্রিয়ার অবস্থা পরিবর্তিত হয়। উচ্চ স্টার্টিং টর্ক এবং ওভারলোড ক্ষমতা তাই গুরুত্বপূর্ণ নির্বাচনের মানদণ্ড হতে পারে।
মেশিন টুলস
মেশিন টুলগুলি গতিশীল প্রতিক্রিয়া এবং গতির নির্ভুলতার উপর বেশি জোর দিতে পারে। ড্রাইভ প্রযুক্তিকে আরও পরিশীলিত গতি-নিয়ন্ত্রণ আর্কিটেকচারের সাথে সংহত করতে হতে পারে।
| আবেদন | সাধারণ ড্রাইভ প্রয়োজনীয়তা | গুরুত্বপূর্ণ নির্বাচন বিস্তারিত |
|---|---|---|
| পরিবাহক | নিয়ন্ত্রিত ত্বরণ এবং গতি | টর্ক এবং ব্রেকিং শুরু হচ্ছে |
| পাম্প | পরিবর্তনশীল গতি | প্রবাহ, চাপ, মোটর কুলিং |
| পাখা | পরিবর্তনশীল গতি | লোড বক্ররেখা এবং সর্বনিম্ন গতি |
| প্যাকেজিং মেশিন | দ্রুত এবং পুনরাবৃত্তিযোগ্য নিয়ন্ত্রণ | পিএলসি যোগাযোগ এবং প্রতিক্রিয়া |
| মিক্সার | উচ্চ শুরু এবং ওভারলোড ক্ষমতা | টর্ক প্রোফাইল এবং প্রক্রিয়া বৈচিত্র |
| উইন্ডিং মেশিন | গতি এবং টর্ক সমন্বয় | প্রতিক্রিয়া এবং টেনশন-নিয়ন্ত্রণ আর্কিটেকচার |
এই অ্যাপ্লিকেশানগুলি দেখায় কেন একই বৈদ্যুতিন সংকেতের মেরু বদল রেটিং প্রতিটি মেশিনে মাপসই করা যায় না। ড্রাইভটি যান্ত্রিক লোড, নিয়ন্ত্রণ কৌশল এবং অপারেটিং চক্রের সাথে মিলিত হওয়া দরকার।
ইঞ্জিনিয়ারদের কি সাধারণ নির্বাচন ভুল এড়ানো উচিত?
সবচেয়ে সাধারণ ড্রাইভ-নির্বাচন ভুলগুলি ঘটে যখন ইঞ্জিনিয়ার মোটরের নামমাত্র শক্তি দেখে এবং সেখানে থামে। একটি প্রযুক্তিগতভাবে সঠিক নির্বাচন একটি বিস্তৃত পর্যালোচনা প্রয়োজন.
- শুধুমাত্র kW দ্বারা মাপ:মোটর কারেন্ট এবং অ্যাপ্লিকেশন ওভারলোড প্রয়োজনীয়তা নামমাত্র শক্তির চেয়ে বেশি গুরুত্বপূর্ণ হতে পারে।
- লোড টর্ক উপেক্ষা করা:একটি ধ্রুবক-টর্ক লোডের জন্য একটি পরিবর্তনশীল-টর্ক লোড থেকে একটি ভিন্ন ড্রাইভ নির্বাচনের প্রয়োজন হতে পারে।
- শুরুর শর্ত উপেক্ষা করা:ভারী স্টার্টআপ লোডের জন্য অতিরিক্ত বর্তমান ক্ষমতার প্রয়োজন হতে পারে।
- ব্রেকিং উপেক্ষা করা:উচ্চ-জড়তা বা কম লোড উল্লেখযোগ্য পুনর্জন্ম শক্তি তৈরি করতে পারে।
- পরিবেষ্টিত তাপমাত্রা উপেক্ষা করা:উচ্চ তাপমাত্রার জন্য ড্রাইভ ডিরেটিং প্রয়োজন হতে পারে।
- মোটর তারের দৈর্ঘ্য উপেক্ষা করা:দীর্ঘ তারগুলি অন্তরণ চাপ এবং ইলেক্ট্রোম্যাগনেটিক আচরণ প্রভাবিত করতে পারে।
- ভুল যোগাযোগ ইন্টারফেস নির্বাচন করা:ড্রাইভটি অবশ্যই পিএলসি এবং নেটওয়ার্ক আর্কিটেকচারের সাথে মেলে।
- মোটর কুলিং উপেক্ষা করা:কম গতিতে ক্রমাগত উচ্চ টর্ক মোটর অতিরিক্ত গরম হতে পারে।
- ভুল মোটর পরামিতি ব্যবহার করে:দুর্বল কমিশনিং ডেটা নিয়ন্ত্রণ এবং সুরক্ষাকে প্রভাবিত করতে পারে।
- প্রতিস্থাপন সামঞ্জস্য উপেক্ষা করা:একটি শারীরিকভাবে অনুরূপ ড্রাইভে সমতুল্য টার্মিনাল, মাত্রা, সফ্টওয়্যার ফাংশন, বা প্যারামিটার কাঠামো থাকতে পারে না।
শুধুমাত্র শক্তি সমস্যা
একই শক্তিতে রেট করা দুটি মোটরের বিভিন্ন রেটযুক্ত স্রোত এবং বিভিন্ন টর্ক বৈশিষ্ট্য থাকতে পারে। তাই মোটর নেমপ্লেট এবং প্রকৃত লোড প্রোফাইল ব্যবহার করে ড্রাইভটি নির্বাচন করা উচিত।
ধ্রুবক-টর্ক ভুল
একটি পরিবাহক, মিক্সার বা এক্সট্রুডার পুরো গতি পরিসীমা জুড়ে উচ্চ টর্কের দাবি করতে পারে। পরিবর্তনশীল-টর্ক লোডের জন্য প্রাথমিকভাবে একটি ড্রাইভ নির্বাচন করা প্রয়োজনীয় ওভারলোড কর্মক্ষমতা প্রদান নাও করতে পারে।
ব্রেকিং-পরবর্তী চিন্তার সমস্যা
যদি একটি মেশিনের দ্রুত হ্রাসের প্রয়োজন হয়, তাহলে ড্রাইভ অর্ডার করার আগে ব্রেক করার প্রয়োজনীয়তা গণনা করা উচিত। পরে ব্রেকিং হার্ডওয়্যার যোগ করলে প্যানেল এবং থার্মাল-লেআউট সমস্যা তৈরি হতে পারে।
শীতল-পরবর্তী চিন্তার সমস্যা
ড্রাইভ এবং মোটর কুলিং সংযুক্ত কিন্তু অভিন্ন নয়। একটি ড্রাইভ তার নিজস্ব তাপীয় সীমার মধ্যে কাজ করতে পারে যখন মোটর কম গতিতে অতিরিক্ত গরম হয় কারণ এর শ্যাফ্ট-মাউন্ট করা ফ্যানটি খুব ধীরে ঘোরে।
যোগাযোগের অমিল সমস্যা
একটি মেশিন একটি নির্দিষ্ট শিল্প নেটওয়ার্ক ব্যবহার করতে পারে। প্রয়োজনীয় যোগাযোগের বিকল্প নিশ্চিত না করে একটি ড্রাইভ নির্বাচন করা পরবর্তীতে অপ্রয়োজনীয় হার্ডওয়্যার পরিবর্তন করতে বাধ্য করতে পারে।
প্রতিস্থাপন-সমান-সমান সমস্যা
একটি পুরানো বৈদ্যুতিন সংকেতের মেরু বদল করার সময়, নতুন ইউনিট শুধুমাত্র পুরানো পাওয়ার রেটিং থেকে নির্বাচন করা উচিত নয়৷ ইঞ্জিনিয়ারদের ভোল্টেজ ক্লাস, বর্তমান, নিয়ন্ত্রণ মোড, টার্মিনাল, মাত্রা, ব্রেকিং পদ্ধতি, যোগাযোগ, নিরাপত্তা ফাংশন, সফ্টওয়্যার এবং মোটর সামঞ্জস্যের তুলনা করা উচিত।
কিভাবে বিদ্যমান সিস্টেম প্রতিস্থাপন বা retrofitted করা উচিত?
একটি বিদ্যমান মেশিনে একটি বৈদ্যুতিন সংকেতের মেরু বদল করার জন্য দুটি ক্যাটালগ সংখ্যার তুলনা করার চেয়ে বেশি প্রয়োজন৷ নতুন ড্রাইভকে অবশ্যই বিদ্যমান বৈদ্যুতিক, যান্ত্রিক, নিয়ন্ত্রণ এবং সুরক্ষা আর্কিটেকচারে একত্রিত করতে হবে।
বিদ্যমান মোটর নিশ্চিত করুন
মোটর নেমপ্লেট এবং প্রকৃত অপারেটিং অবস্থা পরীক্ষা করে শুরু করুন। মেশিনের জীবদ্দশায় মোটরগুলি প্রতিস্থাপিত হতে পারে, তাই পুরানো ডকুমেন্টেশনের উপর সম্পূর্ণ নির্ভর না করে ইনস্টল করা মোটরটি যাচাই করা উচিত।
বিদ্যমান পরামিতি রেকর্ড করুন
গুরুত্বপূর্ণ পরামিতিগুলির মধ্যে মোটর ভোল্টেজ, বর্তমান, ফ্রিকোয়েন্সি, গতি, ত্বরণ সময়, হ্রাসের সময়, সর্বনিম্ন ফ্রিকোয়েন্সি, সর্বাধিক ফ্রিকোয়েন্সি, নিয়ন্ত্রণ মোড এবং সুরক্ষা সেটিংস অন্তর্ভুক্ত থাকতে পারে।
শারীরিক মাত্রা পরীক্ষা করুন
সঠিক বৈদ্যুতিক রেটিং সহ একটি প্রতিস্থাপন ড্রাইভ এখনও রেট্রোফিট ব্যর্থ হতে পারে কারণ ক্যাবিনেটের স্থান আলাদা।
মাউন্টিং গর্ত, তারের প্রবেশ, বায়ুচলাচল, টার্মিনাল অবস্থান, এবং তাপ অপচয় বিদ্যমান ইউনিট অপসারণের আগে পরীক্ষা করা উচিত।
ইনপুট এবং আউটপুট তারের চেক করুন
ইনকামিং সাপ্লাই ব্যবস্থা, মোটর টার্মিনাল, কন্ট্রোল ওয়্যারিং, রিলে কন্টাক্ট, এনালগ সিগন্যাল, ডিজিটাল সিগন্যাল এবং কমিউনিকেশন ক্যাবল নিশ্চিত করুন।
যোগাযোগ পরীক্ষা করুন
যদি বিদ্যমান ড্রাইভ একটি PLC বা সুপারভাইজরি সিস্টেমের সাথে যোগাযোগ করে, তাহলে প্রতিস্থাপনের আগে প্রোটোকল এবং প্রয়োজনীয় ডেটা মানচিত্র সনাক্ত করুন।
নিরাপত্তা ফাংশন পর্যালোচনা
আধুনিক ড্রাইভ নিরাপত্তা-সম্পর্কিত ফাংশন অফার করতে পারে যা মূল ড্রাইভে ছিল না। রেট্রোফিটের মূল্যায়ন করা উচিত যে কীভাবে নতুন সুরক্ষা ফাংশনগুলি মেশিন সুরক্ষা আর্কিটেকচারের সাথে ইন্টারঅ্যাক্ট করে।
| রেট্রোফিট এলাকা | কি যাচাই করতে হবে | উপেক্ষা করা হলে সম্ভাব্য সমস্যা |
|---|---|---|
| মোটর | নেমপ্লেট এবং অপারেটিং ডেটা | ভুল বর্তমান বা নিয়ন্ত্রণ সেটিংস |
| মন্ত্রিসভা | মাত্রা এবং বায়ুচলাচল | মাউন্ট বা অতিরিক্ত গরম করার সমস্যা |
| ওয়্যারিং | পাওয়ার এবং কন্ট্রোল টার্মিনাল | রিওয়ারিং বিলম্ব বা ভুল সংযোগ |
| যোগাযোগ | প্রোটোকল, ঠিকানা, ডেটা ম্যাপিং | PLC ইন্টিগ্রেশন ব্যর্থতা |
| ব্রেকিং | প্রতিরোধক, ব্রেকিং ট্রানজিস্টর, স্টপিং টাইম | মন্দার সময় ওভারভোল্টেজ |
| নিরাপত্তা | জরুরী স্টপ এবং নিরাপদ-টর্ক ফাংশন | বেমানান নিরাপত্তা স্থাপত্য |
পরামিতি রূপান্তর
বিভিন্ন ড্রাইভ পরিবার পরামিতিগুলিকে ভিন্নভাবে সংগঠিত করে। এমনকি যখন প্রতিস্থাপন পণ্য একই কার্যকরী সেটিংস অফার করে, প্যারামিটার নম্বর এবং নামকরণ ভিন্ন হতে পারে।
একটি কাঠামোগত পরামিতি-রূপান্তর তালিকা কমিশনিং সময় কমাতে পারে এবং গুরুত্বপূর্ণ সেটিংসের দুর্ঘটনাজনিত বাদ দেওয়া প্রতিরোধ করতে পারে।
মোটর অটোটিউনিং
ইনস্টলেশনের পরে, নির্বাচিত নিয়ন্ত্রণ মোডের উপর নির্ভর করে একটি অটোটিউন বা মোটর-শনাক্তকরণ রুটিন প্রয়োজন হতে পারে।
প্রক্রিয়া শুরু করার আগে মোটরটি অবশ্যই উপযুক্ত অবস্থায় থাকতে হবে।
প্রতিস্থাপনের পরে পরীক্ষার ক্রম
- ওয়্যারিং যাচাই করুন:ইনকামিং পাওয়ার, মোটর সংযোগ, কন্ট্রোল ওয়্যারিং, গ্রাউন্ডিং এবং যোগাযোগের সংযোগগুলি পরীক্ষা করুন।
- মোটর ডেটা লিখুন:প্রকৃত মোটর নেমপ্লেটের সাথে কনফিগার করা মানগুলি মিলান।
- নিয়ন্ত্রণ মোড পরীক্ষা করুন:মেশিন দ্বারা প্রয়োজনীয় অপারেটিং কৌশল নিশ্চিত করুন।
- কম গতিতে পরীক্ষা করুন:দিকনির্দেশ, বর্তমান, কম্পন এবং মৌলিক যান্ত্রিক আচরণ নিশ্চিত করুন।
- পরীক্ষা ত্বরণ:প্রতিনিধি লোডের অধীনে র্যাম্প এবং টর্ক প্রতিক্রিয়া যাচাই করুন।
- পরীক্ষার মন্থরতা:ডিসি-লিঙ্ক আচরণ এবং ব্রেকিং কর্মক্ষমতা নিশ্চিত করুন।
- পরীক্ষা যোগাযোগ:PLC কমান্ড, স্থিতি প্রতিক্রিয়া, অ্যালার্ম এবং নেটওয়ার্ক ডেটা যাচাই করুন।
- সুরক্ষা যাচাই করুন:কমিশনিং পদ্ধতি অনুযায়ী কনফিগার করা সীমা এবং ত্রুটি প্রতিক্রিয়া চেক করুন।
একটি পেশাদার বৈদ্যুতিন সংকেতের মেরু বদল স্পেসিফিকেশন কি অন্তর্ভুক্ত করা উচিত?
একটি পেশাদার স্পেসিফিকেশন সরবরাহকারী এবং প্রকৌশল দলকে অনুমানের উপর নির্ভর না করে সঠিক পণ্য কনফিগারেশন সনাক্ত করার জন্য যথেষ্ট তথ্য দেয়।
| স্পেসিফিকেশন এলাকা | সংজ্ঞায়িত করার জন্য তথ্য | কেন এটা ব্যাপার |
|---|---|---|
| আবেদন | পরিবাহক, পাম্প, পাখা, মিশুক, প্যাকেজিং, মেশিন টুল, ইত্যাদি | নিয়ন্ত্রণ এবং লোড বৈশিষ্ট্য নির্ধারণ করে |
| মোটর প্রকার | আনয়ন, স্থায়ী চুম্বক, সিঙ্ক্রোনাস, বা সংজ্ঞায়িত প্রকার | নিয়ন্ত্রণ সামঞ্জস্য নির্ধারণ করে |
| মোটর ভোল্টেজ | রেট মোটর ভোল্টেজ | বৈদ্যুতিক সামঞ্জস্য নিশ্চিত করে |
| মোটর কারেন্ট | অ্যাম্পিয়ারে রেট করা বর্তমান | সঠিক ড্রাইভ সাইজিং সমর্থন করে |
| মোটর শক্তি | রেট করা কিলোওয়াট বা এইচপি | একটি মৌলিক মাপ রেফারেন্স প্রদান করে |
| গতি পরিসীমা | সর্বনিম্ন, স্বাভাবিক এবং সর্বোচ্চ অপারেটিং গতি | নিয়ন্ত্রণের প্রয়োজনীয়তা নির্ধারণ করে |
| ওভারলোড | প্রয়োজন ওভারলোড বর্তমান এবং সময়কাল | মেশিন ডিউটির সাথে ড্রাইভের ক্ষমতা মেলে |
| ব্রেকিং | স্টপ সময়, জড়তা, প্রতিরোধক বা পুনর্জন্মের প্রয়োজনীয়তা | শক্তি-ব্যবস্থাপনা আর্কিটেকচার নির্ধারণ করে |
| যোগাযোগ | পিএলসি প্রোটোকল এবং প্রয়োজনীয় ডেটা | অটোমেশন ইন্টিগ্রেশন নিশ্চিত করে |
| পরিবেশ | তাপমাত্রা, উচ্চতা, আর্দ্রতা, ধুলো | ইনস্টলেশনের উপযুক্ততা নির্ধারণ করে |
| মন্ত্রিসভা | উপলব্ধ মাত্রা এবং শীতল পদ্ধতি | শারীরিক ইনস্টলেশন নিশ্চিত করে |
| নিরাপত্তা | প্রয়োজনীয় নিরাপত্তা ফাংশন এবং ইন্টারফেস | মেশিন নিরাপত্তার সাথে ড্রাইভ ফাংশন সারিবদ্ধ করে |
মেশিন অ্যাপ্লিকেশন দিয়ে শুরু করুন
মোটরটি কী চালাচ্ছে তা সনাক্ত করুন এবং যান্ত্রিক লোড বর্ণনা করুন। একই মোটর রেটিং আমূল ভিন্ন অ্যাপ্লিকেশন পরিবেশন করতে পারেন.
সম্পূর্ণ মোটর নেমপ্লেট তথ্য প্রদান করুন
মোটর ভোল্টেজ, কারেন্ট, ফ্রিকোয়েন্সি, রেট করা গতি, পাওয়ার, সংযোগ ব্যবস্থা এবং যখনই পাওয়া যায় তখন মোটর প্রকার অন্তর্ভুক্ত করুন।
অপারেটিং পরিসীমা সংজ্ঞায়িত করুন
ন্যূনতম গতি, স্বাভাবিক গতি, সর্বোচ্চ গতি, স্টার্ট ফ্রিকোয়েন্সি, স্টপ ফ্রিকোয়েন্সি এবং মেশিনটি বিভিন্ন অপারেটিং পয়েন্টে কত সময় ব্যয় করে তা উল্লেখ করুন।
ওভারলোড এবং পিক টর্ক সংজ্ঞায়িত করুন
যদি মেশিনে ভারী স্টার্টিং, ইমপ্যাক্ট লোড, বা এলিভেটেড টর্কের স্বল্প সময়ের জন্য থাকে, এই শর্তগুলি স্পষ্টভাবে বলা উচিত।
ব্রেকিং সংজ্ঞায়িত করুন
কাঙ্ক্ষিত থামার সময়, লোড জড়তা, ব্রেকিং ফ্রিকোয়েন্সি এবং অ্যাপ্লিকেশনটির জন্য একটি প্রতিরোধক, পুনর্জন্মমূলক সিস্টেম বা যান্ত্রিক ব্রেক প্রয়োজন কিনা তা নির্দিষ্ট করুন।
কন্ট্রোল আর্কিটেকচারের সংজ্ঞা দাও
যন্ত্রটি স্থানীয় নিয়ন্ত্রণ, ডিজিটাল I/O, অ্যানালগ রেফারেন্স, PLC যোগাযোগ, শিল্প ইথারনেট, বা উচ্চ-স্তরের গতি প্ল্যাটফর্ম ব্যবহার করে কিনা তা বলুন।
পরিবেশগত অবস্থার সংজ্ঞা দাও
পরিবেষ্টিত তাপমাত্রা, ঘেরের তাপমাত্রা, আর্দ্রতা, উচ্চতা, ধুলো এবং অন্যান্য পরিবেশগত কারণগুলি অনুমোদিত অপারেটিং পরিসরকে প্রভাবিত করতে পারে।
শারীরিক সীমাবদ্ধতা সংজ্ঞায়িত করুন
প্যানেল ইনস্টলেশনের জন্য, উপলব্ধ প্রস্থ, উচ্চতা, গভীরতা, তারের রাউটিং, বায়ুচলাচল স্থান এবং মাউন্টিং-হোলের সীমাবদ্ধতা প্রদান করুন।
ব্র্যান্ডেড শিল্প পণ্যের জন্য মডেল শনাক্তকরণ বিশেষভাবে গুরুত্বপূর্ণ
একটি প্রতিষ্ঠিত ব্র্যান্ডেড বৈদ্যুতিন সংকেতের মেরু বদল করার সময়, সঠিক মডেল কোড গুরুত্বপূর্ণ। একটি মডেল প্রত্যয়ের ছোট পরিবর্তন বিভিন্ন ভোল্টেজ ক্লাস, রেটিং, বিকল্প, যোগাযোগ ইন্টারফেস, বা হার্ডওয়্যার প্রজন্মের সাথে মিলিত হতে পারে।
তাই ইনস্টল করা ইউনিট প্রতিস্থাপন করার সময় ক্রেতাদের সম্পূর্ণ বিদ্যমান নেমপ্লেট বা পণ্য কোড প্রদান করা উচিত।
- মেশিন সনাক্ত করুন:চালিত সরঞ্জাম, অপারেটিং চক্র, এবং প্রক্রিয়া প্রয়োজনীয়তা সংজ্ঞায়িত করুন।
- মোটর ডেটা রেকর্ড করুন:শক্তি, বর্তমান, ভোল্টেজ, ফ্রিকোয়েন্সি, গতি এবং মোটর প্রকার নিশ্চিত করুন।
- লোড আচরণ সংজ্ঞায়িত করুন:ধ্রুবক ঘূর্ণন সঁচারক বল, পরিবর্তনশীল ঘূর্ণন সঁচারক বল, উচ্চ জড়তা, বা অন্যান্য লোড বৈশিষ্ট্য সনাক্ত করুন.
- নিয়ন্ত্রণ সংজ্ঞায়িত করুন:গতি পরিসীমা, নিয়ন্ত্রণ মোড, প্রতিক্রিয়া, এবং প্রতিক্রিয়া প্রয়োজনীয়তা নির্দিষ্ট করুন।
- ব্রেকিং সংজ্ঞায়িত করুন:মন্দার সময় এবং পুনর্জন্মের অবস্থা স্থাপন করুন।
- যোগাযোগের সংজ্ঞা দাও:PLC প্রোটোকল, ইন্টারফেস, এবং প্রয়োজনীয় স্থিতি ডেটা সনাক্ত করুন।
- পরিবেশ পর্যালোচনা করুন:তাপমাত্রা, উচ্চতা, ধুলো, আর্দ্রতা এবং শীতল অবস্থা নিশ্চিত করুন।
- শারীরিক ফিট পর্যালোচনা করুন:ড্রাইভের মাত্রা, মাউন্টিং, টার্মিনাল এবং তারের অ্যাক্সেস নিশ্চিত করুন।
- মডেল নিশ্চিত করুন:সম্পূর্ণ অংশ নম্বর, ভোল্টেজ ক্লাস, বর্তমান রেটিং এবং উপলব্ধ বিকল্পগুলি যাচাই করুন।
- পরিকল্পনা কমিশনিং:মোটর প্যারামিটার, নিয়ন্ত্রণ যুক্তি, পরীক্ষা পদ্ধতি এবং ব্যাকআপ সেটিংস প্রস্তুত করুন।
একটি সরবরাহকারী উদ্ধৃতি অনুরোধ করার সময় একজন ক্রেতার কি প্রদান করা উচিত?
- সম্পূর্ণ মোটর নেমপ্লেট:পাওয়ার, ভোল্টেজ, কারেন্ট, ফ্রিকোয়েন্সি এবং গতি অন্তর্ভুক্ত করুন।
- বিদ্যমান বৈদ্যুতিন সংকেতের মেরু বদল মডেল:প্রতিস্থাপন অ্যাপ্লিকেশনের জন্য সম্পূর্ণ মডেল নম্বর প্রদান করুন.
- মেশিনের বিবরণ:অ্যাপ্লিকেশন এবং লোড বৈশিষ্ট্য ব্যাখ্যা করুন।
- ইনপুট সরবরাহ:রাজ্য সরবরাহ ভোল্টেজ, ফেজ, এবং ফ্রিকোয়েন্সি।
- নিয়ন্ত্রণের প্রয়োজনীয়তা:স্থানীয় নিয়ন্ত্রণ, I/O, এনালগ বা যোগাযোগের প্রয়োজনীয়তা নির্দিষ্ট করুন।
- ব্রেক করার শর্ত:দ্রুত থামানো বা পুনর্জন্মমূলক অপারেশন প্রয়োজন কিনা তা বলুন।
- ইনস্টলেশন শর্ত:প্রাসঙ্গিক যেখানে ক্যাবিনেটের মাত্রা এবং পরিবেশগত তথ্য প্রদান করুন।
তথ্যের এই স্তরটি সরবরাহকারীর জন্য জেনেরিক পাওয়ার-রেঞ্জ সুপারিশের উপর নির্ভর করার পরিবর্তে একটি প্রযুক্তিগতভাবে সামঞ্জস্যপূর্ণ পণ্য সনাক্ত করা সহজ করে তোলে।
প্রতিস্থাপন এবং সোর্সিং প্রকল্পগুলির জন্য, সঠিক মডেল সনাক্তকরণ বিশেষভাবে মূল্যবান কারণ ব্র্যান্ডেড শিল্প অটোমেশন পণ্যগুলি প্রায়শই বেশ কয়েকটি ঘনিষ্ঠভাবে সম্পর্কিত বৈকল্পিকগুলিতে পাওয়া যায়।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি Lenze বৈদ্যুতিন সংকেতের মেরু বদল প্রধান কাজ কি?
এর প্রাথমিক ভূমিকা হল ফ্রিকোয়েন্সি এবং ভোল্টেজের মতো বৈদ্যুতিক আউটপুট অবস্থা নিয়ন্ত্রণ করে মোটর অপারেশন নিয়ন্ত্রণ করা। নির্দিষ্ট পণ্য পরিবারের উপর নির্ভর করে, বৈদ্যুতিন সংকেতের মেরু বদল র্যাম্প নিয়ন্ত্রণ, ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ, ব্রেকিং ফাংশন, ডায়াগনস্টিকস, যোগাযোগ এবং অটোমেশন ইন্টিগ্রেশন প্রদান করতে পারে।
একটি বৈদ্যুতিন সংকেতের মেরু বদল মোটর গতি নিয়ন্ত্রণ করতে পারে?
হ্যাঁ। নির্বাচিত নিয়ন্ত্রণ কৌশল অনুসারে আউটপুট ফ্রিকোয়েন্সি এবং সংশ্লিষ্ট ভোল্টেজ সামঞ্জস্য করে, একটি এসি ড্রাইভ তার নির্দিষ্ট অপারেটিং সীমার মধ্যে মোটর গতি নিয়ন্ত্রণ করতে পারে।
একটি বৈদ্যুতিন সংকেতের মেরু বদল মোটর শক্তি বা বর্তমান অনুযায়ী নির্বাচন করা উচিত?
উভয়ই ব্যাপার, কিন্তু রেট করা মোটর কারেন্ট বিশেষভাবে গুরুত্বপূর্ণ কারণ ড্রাইভ আউটপুট পর্যায়গুলি বর্তমান ক্ষমতার চারপাশে ডিজাইন করা হয়েছে। অ্যাপ্লিকেশন ওভারলোড প্রয়োজনীয়তাও বিবেচনা করা উচিত কারণ একই মোটর শক্তি সহ মেশিনগুলি ড্রাইভে খুব আলাদা চাহিদা রাখতে পারে।
V/f নিয়ন্ত্রণ কি?
V/f নিয়ন্ত্রণ আউটপুট ভোল্টেজ এবং ফ্রিকোয়েন্সির মধ্যে একটি সংজ্ঞায়িত সম্পর্ক বজায় রাখে। এটি একটি অপেক্ষাকৃত সহজ নিয়ন্ত্রণ পদ্ধতি এবং অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত হতে পারে যেখানে মৌলিক গতি নিয়ন্ত্রণ যথেষ্ট।
সেন্সরহীন ভেক্টর নিয়ন্ত্রণ কি?
সেন্সরহীন ভেক্টর নিয়ন্ত্রণ মোটর আচরণ অনুমান করে এবং অনেক অ্যাপ্লিকেশনে একটি শারীরিক গতি এনকোডারের প্রয়োজন ছাড়াই ফ্লাক্স এবং টর্ক নিয়ন্ত্রণ করে। এটি মৌলিক V/f নিয়ন্ত্রণের তুলনায় উন্নত কম-গতি এবং গতিশীল কর্মক্ষমতা প্রদান করতে পারে।
কখন এনকোডার প্রতিক্রিয়া দরকারী?
এনকোডার প্রতিক্রিয়া কার্যকর হতে পারে যখন মেশিনের কঠোর গতি নিয়ন্ত্রণ, উন্নত গতিশীল প্রতিক্রিয়া, বা প্রতিক্রিয়া-ভিত্তিক নিয়ন্ত্রণ প্রয়োজন। প্রয়োজনীয়তা অ্যাপ্লিকেশন এবং নির্বাচিত ড্রাইভ পরিবারের ক্ষমতার উপর নির্ভর করে।
কি কারণে একটি বৈদ্যুতিন সংকেতের মেরু বদল বন্ধ করার সময় overvoltage উপর ট্রিপ?
একটি উচ্চ-জড়তা লোডের দ্রুত হ্রাস ড্রাইভ ডিসি লিঙ্কে মোটর থেকে শক্তি ফেরত দিতে পারে, যার ফলে ডিসি-লিঙ্ক ভোল্টেজ বেড়ে যায়। অ্যাপ্লিকেশনের উপর নির্ভর করে একটি দীর্ঘ ক্ষয়কারী র্যাম্প, ব্রেকিং প্রতিরোধক, পুনরুত্পাদনকারী সিস্টেম বা অন্য উপযুক্ত ব্রেকিং পদ্ধতির প্রয়োজন হতে পারে।
প্রতিটি অ্যাপ্লিকেশন একটি ব্রেকিং প্রতিরোধক প্রয়োজন?
না। প্রয়োজন নির্ভর করে লোডের জড়তা, স্টপিং টাইম, অপারেটিং চক্র, গতি এবং পুনর্জন্ম শক্তির উপর। কম-জড়তা অ্যাপ্লিকেশনগুলির জন্য ধীর গতির প্রয়োজন নাও হতে পারে, যখন উচ্চ-জড়তা বা ঘন ঘন বন্ধ হওয়া মেশিনগুলির জন্য ব্রেকিং হার্ডওয়্যারের প্রয়োজন হতে পারে।
একটি বৈদ্যুতিন সংকেতের মেরু বদল একটি পাম্প নিয়ন্ত্রণ করতে পারেন?
হ্যাঁ। পরিবর্তনশীল-গতির ড্রাইভগুলি সাধারণত প্রক্রিয়ার প্রয়োজনীয়তা অনুসারে মোটর গতি সামঞ্জস্য করতে পাম্পের সাথে ব্যবহৃত হয়। সঠিক নিয়ন্ত্রণ কৌশলটি পাম্পের ধরন, প্রবাহের অবস্থা, ন্যূনতম গতি, মোটর কুলিং এবং প্রক্রিয়া-নিয়ন্ত্রণ ব্যবস্থা বিবেচনা করা উচিত।
একটি বৈদ্যুতিন সংকেতের মেরু বদল একটি পরিবাহক নিয়ন্ত্রণ করতে পারেন?
হ্যাঁ। পরিবাহক অ্যাপ্লিকেশনগুলি প্রায়শই গতি নিয়ন্ত্রণ, মসৃণ ত্বরণ, নিয়ন্ত্রিত স্টপিং, ফরোয়ার্ড এবং রিভার্স অপারেশন এবং অন্যান্য মেশিন বিভাগের সাথে সমন্বয়ের জন্য ড্রাইভ ব্যবহার করে।
একটি ড্রাইভ নির্বাচন করার সময় কেন মোটর বর্তমান গুরুত্বপূর্ণ?
ড্রাইভ আউটপুট উপাদান নির্দিষ্ট বর্তমান স্তরের জন্য ডিজাইন করা হয়েছে. একই পাওয়ার রেটিং সহ দুটি মোটরের বিভিন্ন রেট কারেন্ট থাকতে পারে, তাই ড্রাইভটি প্রকৃত মোটর নেমপ্লেট কারেন্ট এবং অ্যাপ্লিকেশন ওভারলোডের প্রয়োজনীয়তার সাথে মিলিত হওয়া উচিত।
একটি বৈদ্যুতিন সংকেতের মেরু বদল কি একটানা কম গতিতে মোটর চালাতে পারে?
এটি মোটর এবং প্রয়োগের উপর নির্ভর করে। একটি আদর্শ স্ব-কুলড মোটর কম গতিতে শীতল করার ক্ষমতা হারাতে পারে। কম গতিতে ক্রমাগত উচ্চ টর্কের প্রয়োজন হলে, একটি স্বাধীন কুলিং ফ্যান বা অন্য মোটর-কুলিং ব্যবস্থার প্রয়োজন হতে পারে।
কিভাবে একটি বৈদ্যুতিন সংকেতের মেরু বদল একটি PLC সঙ্গে যোগাযোগ করে?
পণ্য এবং কনফিগারেশনের উপর নির্ভর করে, যোগাযোগ ডিজিটাল I/O, এনালগ সংকেত, ফিল্ডবাস নেটওয়ার্ক বা শিল্প ইথারনেট ব্যবহার করতে পারে। ড্রাইভটি PLC এর সাথে কমান্ড, স্থিতির তথ্য, অপারেটিং মান, অ্যালার্ম এবং ডায়াগনস্টিক ডেটা বিনিময় করতে পারে।
একটি ড্রাইভ একটি HMI এর সাথে সংযুক্ত করা যেতে পারে?
হ্যাঁ। একটি HMI ড্রাইভ প্যারামিটার, অপারেটিং স্টেট, অ্যালার্ম এবং নির্বাচিত প্রক্রিয়া মান প্রদর্শন করতে পারে। এটি অটোমেশন আর্কিটেকচারের উপর নির্ভর করে অনুমোদিত প্যারামিটার এবং কমান্ড ফাংশন প্রদান করতে পারে।
কি পরিবেশগত অবস্থা পরীক্ষা করা উচিত?
গুরুত্বপূর্ণ অবস্থার মধ্যে রয়েছে পরিবেষ্টিত তাপমাত্রা, ক্যাবিনেটের তাপমাত্রা, উচ্চতা, আর্দ্রতা, ধুলো, তেলের কুয়াশা, কম্পন, বায়ুচলাচল এবং অন্যান্য দূষণ। এই কারণগুলি ড্রাইভের ক্ষমতা এবং ইনস্টলেশনের উপযুক্ততাকে প্রভাবিত করতে পারে।
কেন মোটর তারের দৈর্ঘ্য ব্যাপার?
দীর্ঘ মোটর তারের তারের ক্যাপাসিট্যান্স বৃদ্ধি করে এবং আউটপুট তরঙ্গরূপ আচরণ এবং নিরোধক চাপ প্রভাবিত করতে পারে। অনুমতিযোগ্য তারের দৈর্ঘ্য ড্রাইভের প্রযুক্তিগত ডকুমেন্টেশন এবং প্রয়োজনীয় আউটপুট ফিল্টার বা চুল্লির বিরুদ্ধে পরীক্ষা করা উচিত।
একটি ভিন্ন বৈদ্যুতিন সংকেতের মেরু বদল একটি বিদ্যমান Lenze ড্রাইভ প্রতিস্থাপন করতে পারেন?
অন্য পণ্য পরিবার থেকে একটি প্রতিস্থাপন সম্ভব হতে পারে, কিন্তু এটি একটি প্রকৌশল প্রতিস্থাপন হিসাবে বিবেচিত হওয়া উচিত তুল্যতার সরাসরি অনুমান না করে। ভোল্টেজ, কারেন্ট, কন্ট্রোল মোড, ব্রেকিং, ডাইমেনশন, টার্মিনাল, কমিউনিকেশন, সফ্টওয়্যার, নিরাপত্তা ফাংশন, এবং মোটর সামঞ্জস্য সব মিলিয়ে তুলনা করা দরকার।
একটি বিদ্যমান ড্রাইভ প্রতিস্থাপন করার সময় কি পরীক্ষা করা উচিত?
সম্পূর্ণ বিদ্যমান মডেল নম্বর, মোটর ডেটা, সরবরাহ ভোল্টেজ, বর্তমান রেটিং, ক্যাবিনেটের মাত্রা, টার্মিনাল, ব্রেকিং সিস্টেম, কন্ট্রোল ওয়্যারিং, পিএলসি যোগাযোগ, নিরাপত্তা ইন্টারফেস, তারের দৈর্ঘ্য এবং বিদ্যমান প্যারামিটার সেটিংস পরীক্ষা করুন।
একটি ড্রাইভে ওভারলোড ক্ষমতা কি?
ওভারলোড ক্ষমতা নির্দেশ করে যে ড্রাইভ একটি নির্দিষ্ট সময়ের জন্য তার ক্রমাগত রেটিং এর উপরে কতটা কারেন্ট দিতে পারে। সঠিক ওভারলোড স্পেসিফিকেশন পণ্য এবং অ্যাপ্লিকেশন বিভাগ দ্বারা পরিবর্তিত হয়, তাই প্রয়োজনীয় মেশিন শুল্ক প্রস্তুতকারকের রেটিং এর সাথে তুলনা করা আবশ্যক।
মোটর সম্পূর্ণ লোড না হওয়া সত্ত্বেও কেন একটি ড্রাইভ অতিরিক্ত গরম হতে পারে?
ড্রাইভের তাপমাত্রা স্যুইচিং ক্ষতি, পরিবেষ্টিত তাপমাত্রা, ঘের বায়ুচলাচল, ক্যারিয়ার ফ্রিকোয়েন্সি, ইনস্টলেশন স্পেসিং এবং অন্যান্য অবস্থার উপর নির্ভর করে। একটি ড্রাইভ একটি তাপীয় সীমার কাছাকাছি কাজ করতে পারে কারণ মোটর লোড মাঝারি হলেও দুর্বল শীতল হওয়ার কারণে।
একই ড্রাইভ উভয় পাম্প এবং পরিবাহক জন্য ব্যবহার করা যেতে পারে?
সম্ভবত, যদি ড্রাইভ উভয় অ্যাপ্লিকেশন সমর্থন করে এবং রেটিং উপযুক্ত হয়। যাইহোক, নিয়ন্ত্রণ কৌশল, ওভারলোডের প্রয়োজনীয়তা, ব্রেকিং এবং লোড বৈশিষ্ট্যগুলি একটি পাম্প এবং পরিবাহকের মধ্যে উল্লেখযোগ্যভাবে পৃথক হতে পারে, তাই সঠিক কনফিগারেশনটি পরীক্ষা করা উচিত।
পণ্যের মিলের জন্য সরবরাহকারীর কী তথ্য পাওয়া উচিত?
দরকারী তথ্য সম্পূর্ণ বৈদ্যুতিন সংকেতের মেরু বদল মডেল, মোটর নেমপ্লেট ডেটা, সরবরাহ ভোল্টেজ, আবেদনের ধরন, প্রয়োজনীয় গতি পরিসীমা, ওভারলোড অবস্থা, ব্রেকিং প্রয়োজনীয়তা, যোগাযোগ প্রোটোকল, ক্যাবিনেটের মাত্রা এবং ইনস্টলেশন পরিবেশ অন্তর্ভুক্ত করে।
একটি ড্রাইভ সরবরাহকারী একটি ড্রাইভ প্রস্তুতকারকের হিসাবে একই?
না। একজন সরবরাহকারী বা পরিবেশক মূল প্রস্তুতকারক না হয়েও ব্র্যান্ডেড ইন্ডাস্ট্রিয়াল ড্রাইভ উৎস, সনাক্ত, মিল এবং সরবরাহ করতে পারে। সংগ্রহের প্রকল্পগুলির জন্য, সঠিক মডেল এবং কনফিগারেশন সনাক্ত করার জন্য সরবরাহকারীর ক্ষমতা বিশেষভাবে গুরুত্বপূর্ণ।
কিভাবে উন্নত বৈদ্যুতিন সংকেতের মেরু বদল নির্বাচন শিল্প মোটর নিয়ন্ত্রণ উন্নত করতে পারে?
ইন্ডাস্ট্রিয়াল মোটর কন্ট্রোল সবচেয়ে ভালো কাজ করে যখন ড্রাইভটিকে একটি বিচ্ছিন্ন বৈদ্যুতিক উপাদান হিসাবে না করে পুরো মেশিনের অংশ হিসাবে বিবেচনা করা হয়। মোটর, যান্ত্রিক লোড, কন্ট্রোল আর্কিটেকচার, ব্রেকিং সিস্টেম, ক্যাবিনেট, পিএলসি, যোগাযোগ নেটওয়ার্ক এবং সুরক্ষা ডিভাইসগুলি প্রয়োজনীয় কনফিগারেশনকে প্রভাবিত করে।
প্রথম ধাপ মেশিন বুঝতে হয়. একটি কনভেয়র, পাম্প, ফ্যান, মিক্সার, প্যাকেজিং মেশিন, উইন্ডিং সিস্টেম এবং মেশিন টুলের জন্য বিভিন্ন মোটর আচরণের প্রয়োজন হতে পারে এমনকি তাদের মোটরের একই নামমাত্র পাওয়ার রেটিং থাকা সত্ত্বেও।
মোটর ডেটা বৈদ্যুতিক ভিত্তি প্রদান করে। রেটেড ভোল্টেজ, কারেন্ট, ফ্রিকোয়েন্সি, গতি, মোটরের ধরন এবং সংযোগ অবশ্যই জানা থাকতে হবে। লোড বৈশিষ্ট্য তারপর পরবর্তী স্তর যোগ করুন: শুরু টর্ক, একটানা টর্ক, জড়তা, ত্বরণ, হ্রাস, গতি পরিসীমা, এবং ওভারলোড শুল্ক।
এই প্রয়োজনীয়তা থেকে নিয়ন্ত্রণ পদ্ধতি নির্বাচন করা উচিত. বেসিক V/f নিয়ন্ত্রণ সহজবোধ্য অ্যাপ্লিকেশনের জন্য যথেষ্ট হতে পারে, যখন সেন্সরহীন বা ক্লোজ-লুপ ভেক্টর কন্ট্রোল মেশিনের চাহিদার সময় আরও ভাল টর্ক এবং গতির কার্যক্ষমতা প্রদান করতে পারে।
ব্রেকিং আলাদা মনোযোগ প্রয়োজন. উচ্চ-জড়তা মেশিন এবং উত্তোলন সিস্টেমগুলি হ্রাসের সময় উল্লেখযোগ্য শক্তি পুনরুত্পাদন করতে পারে। সঠিক সমাধানে প্রয়োগের উপর নির্ভর করে একটি দীর্ঘ স্টপিং র্যাম্প, ব্রেকিং রেসিস্টর, রিজেনারেটিভ সিস্টেম বা মেকানিক্যাল ব্রেক জড়িত থাকতে পারে।
যোগাযোগ আধুনিক শিল্প ড্রাইভ একীকরণের একটি কেন্দ্রীয় অংশ হয়ে উঠেছে। ডিজিটাল I/O, এনালগ সংকেত, ফিল্ডবাস নেটওয়ার্ক এবং ইন্ডাস্ট্রিয়াল ইথারনেট ড্রাইভটিকে একটি PLC এবং বিস্তৃত অটোমেশন সিস্টেমের সাথে সংযুক্ত করতে পারে। সঠিক প্রোটোকল এবং ডেটা ম্যাপিং তাই সংগ্রহের আগে সংজ্ঞায়িত করা উচিত।
পরিবেশগত নকশা সমানভাবে গুরুত্বপূর্ণ। পরিবেষ্টিত তাপমাত্রা, ক্যাবিনেটের বায়ুচলাচল, উচ্চতা, ধুলো, আর্দ্রতা, মোটর তারের দৈর্ঘ্য, EMC, এবং শারীরিক মাউন্টিং সীমাবদ্ধতা সবই সফল অপারেশনকে প্রভাবিত করতে পারে।
সংগ্রহ এবং প্রতিস্থাপন কাজের জন্য, মডেল সনাক্তকরণ বিশেষ মনোযোগের দাবি রাখে। একটি ব্র্যান্ডেড ইন্ডাস্ট্রিয়াল ড্রাইভ বিভিন্ন ভোল্টেজ ক্লাস, বর্তমান ক্ষমতা, ইন্টারফেস, মাত্রা বা বিকল্পগুলির সাথে ঘনিষ্ঠভাবে সম্পর্কিত সংস্করণে অফার করা যেতে পারে। তাই পণ্য নির্বাচন করার আগে সম্পূর্ণ মডেল কোড যাচাই করা উচিত।
সোর্সিং যখন alenze-ইনভার্টারসমাধান, সবচেয়ে শক্তিশালী ক্রয় পদ্ধতি হল প্রথমে সঠিক মডেল এবং অ্যাপ্লিকেশনের প্রয়োজনীয়তার সাথে মিলিত হওয়া, তারপর মোটর সামঞ্জস্যতা, নিয়ন্ত্রণ ফাংশন, যোগাযোগ, ব্রেকিং, ইনস্টলেশন শর্তাবলী এবং ডকুমেন্টেশন যাচাই করা।
আপনার অ্যাপ্লিকেশনের সাথে একটি লেঞ্জ ড্রাইভ মেলাতে সহায়তা প্রয়োজন?
মাও হুইব্র্যান্ডেড শিল্প অটোমেশন পণ্য সরবরাহ করে এবং মোটর-নিয়ন্ত্রণ প্রকল্পগুলির জন্য মডেল সনাক্তকরণ, অ্যাপ্লিকেশন ম্যাচিং, প্রতিস্থাপন সোর্সিং, প্রযুক্তিগত স্পেসিফিকেশন চেক এবং কনফিগারেশন পর্যালোচনা সমর্থন করে। পণ্যের বিবরণ এবং আবেদনের প্রয়োজনীয়তার জন্য,আমাদের সাথে যোগাযোগ করুন.